1. Cấu tạo
-
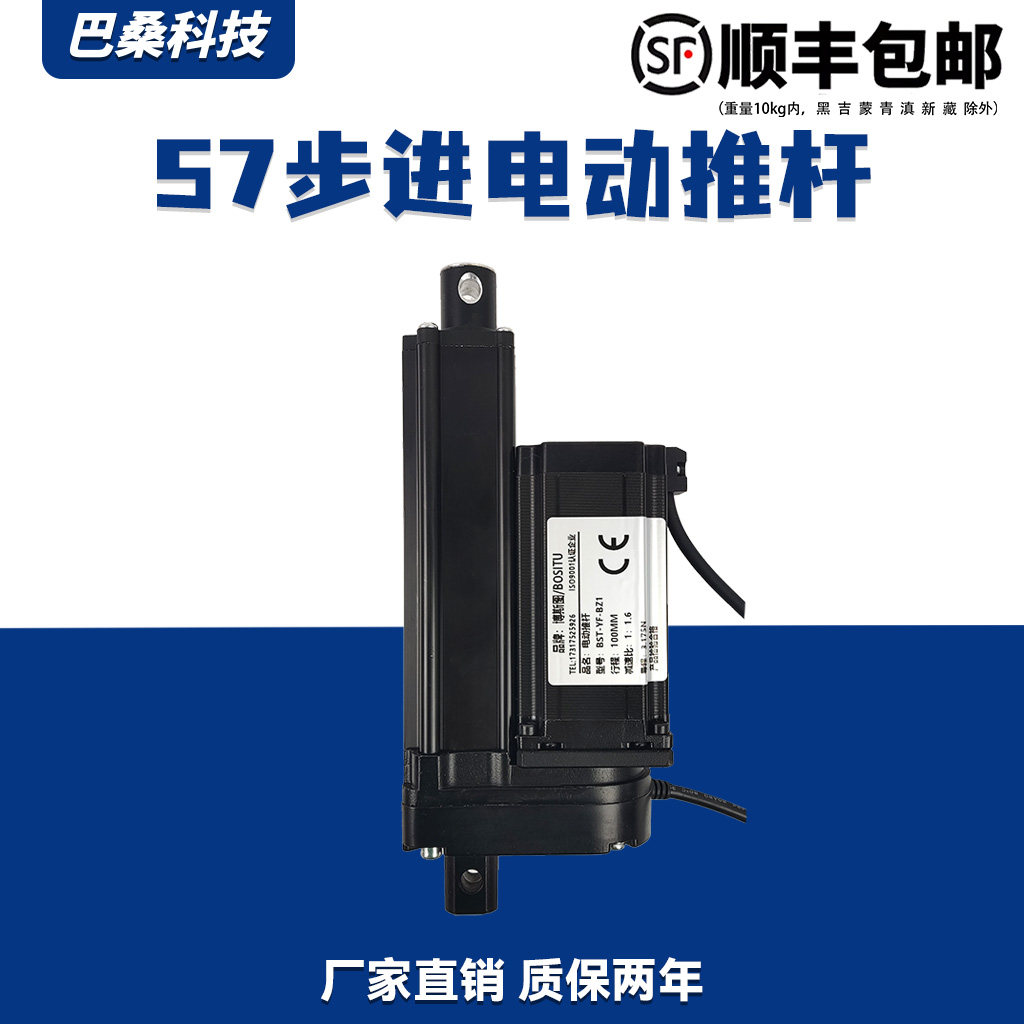
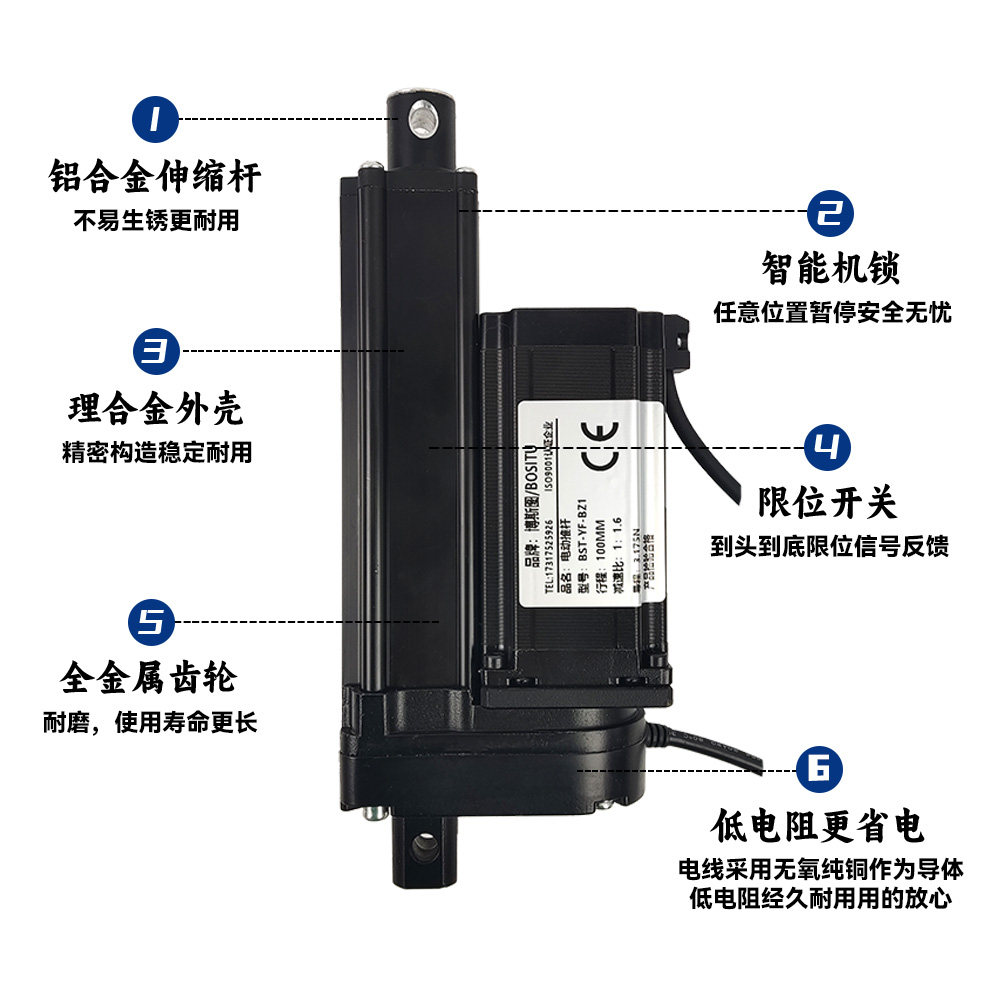
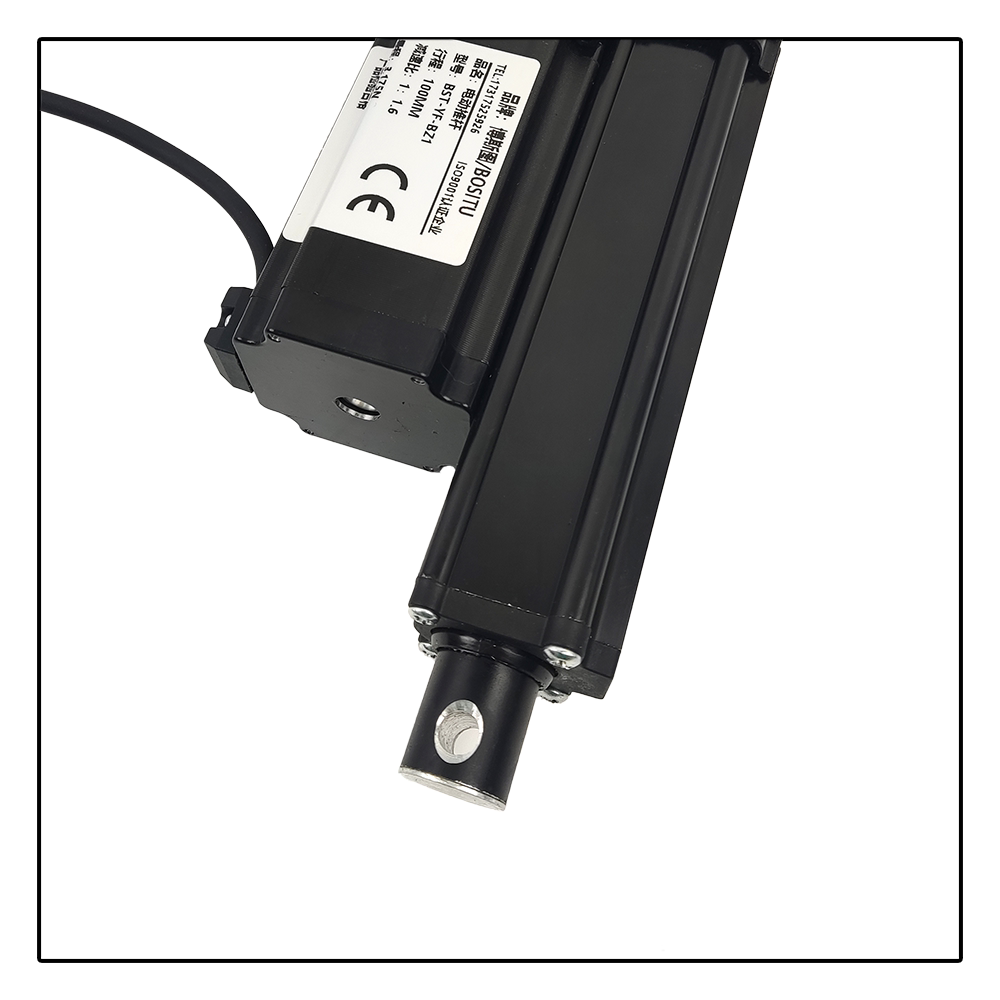
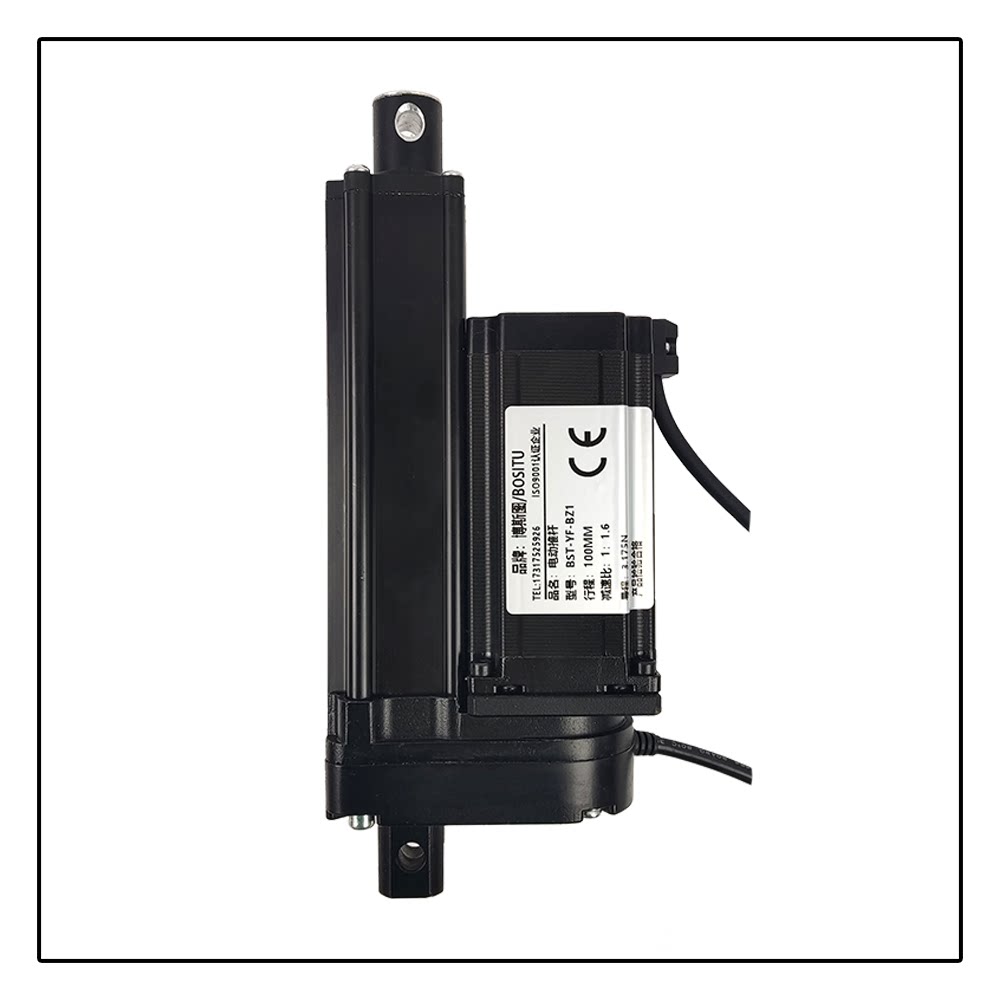
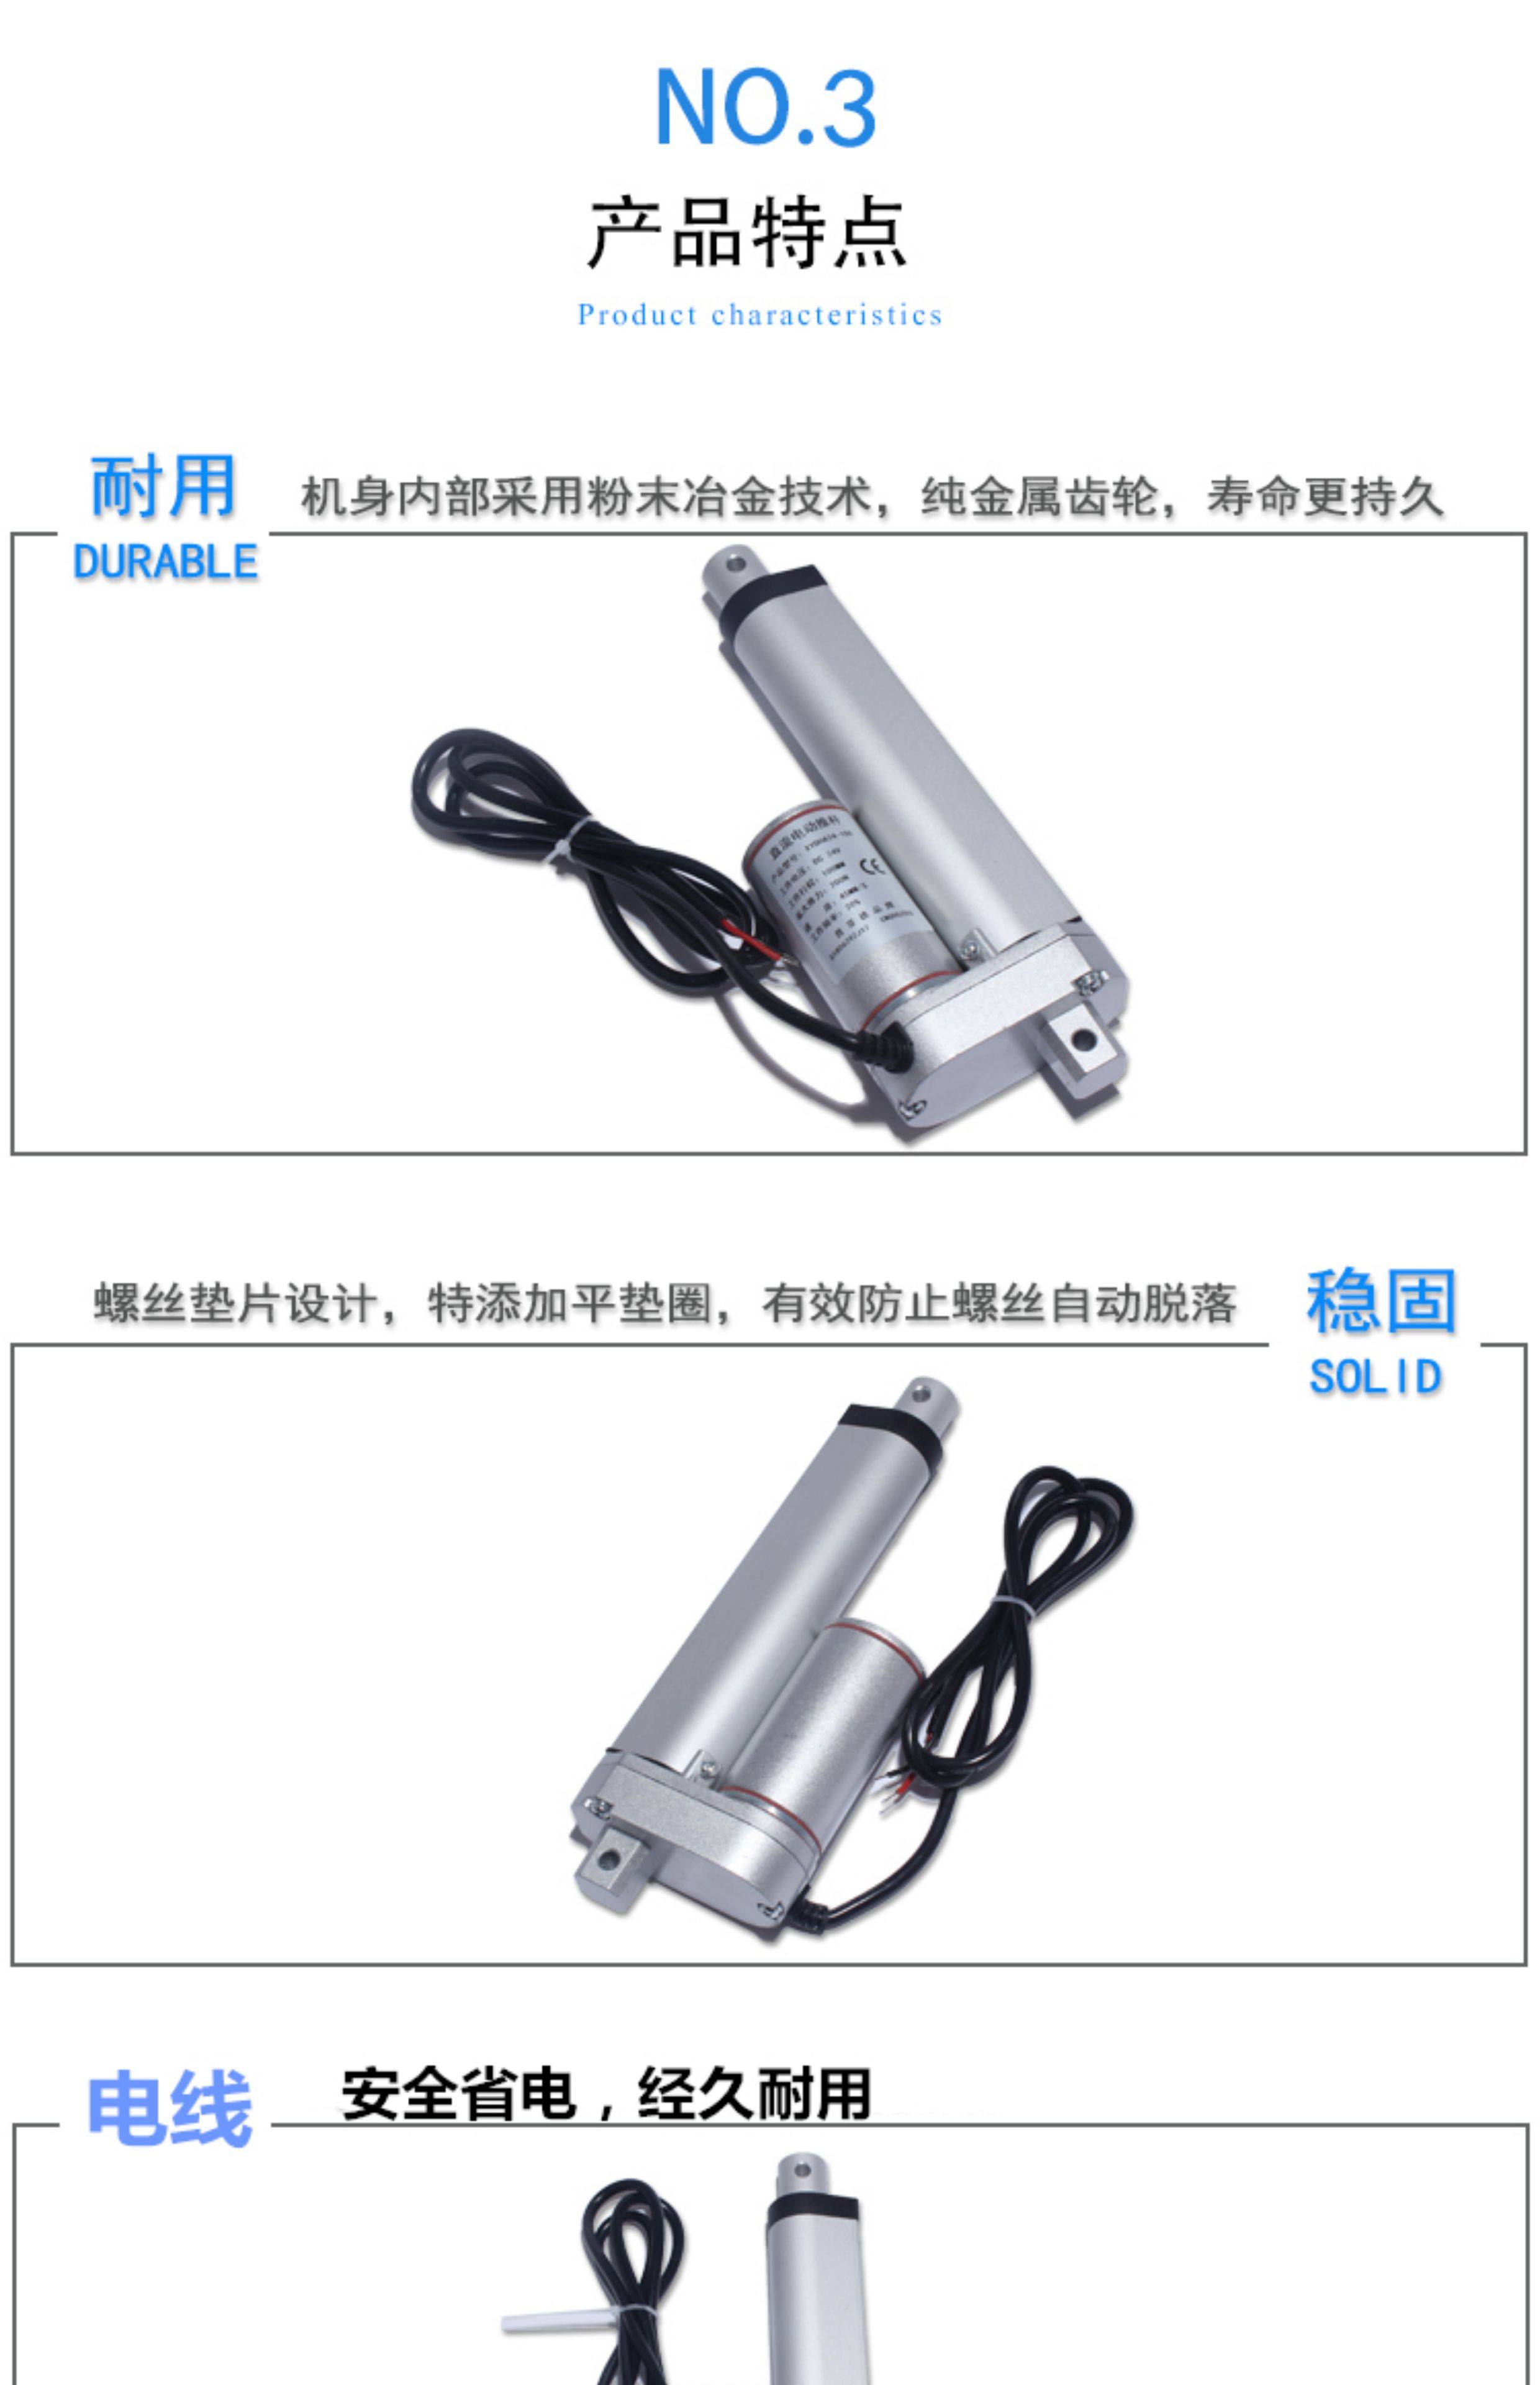
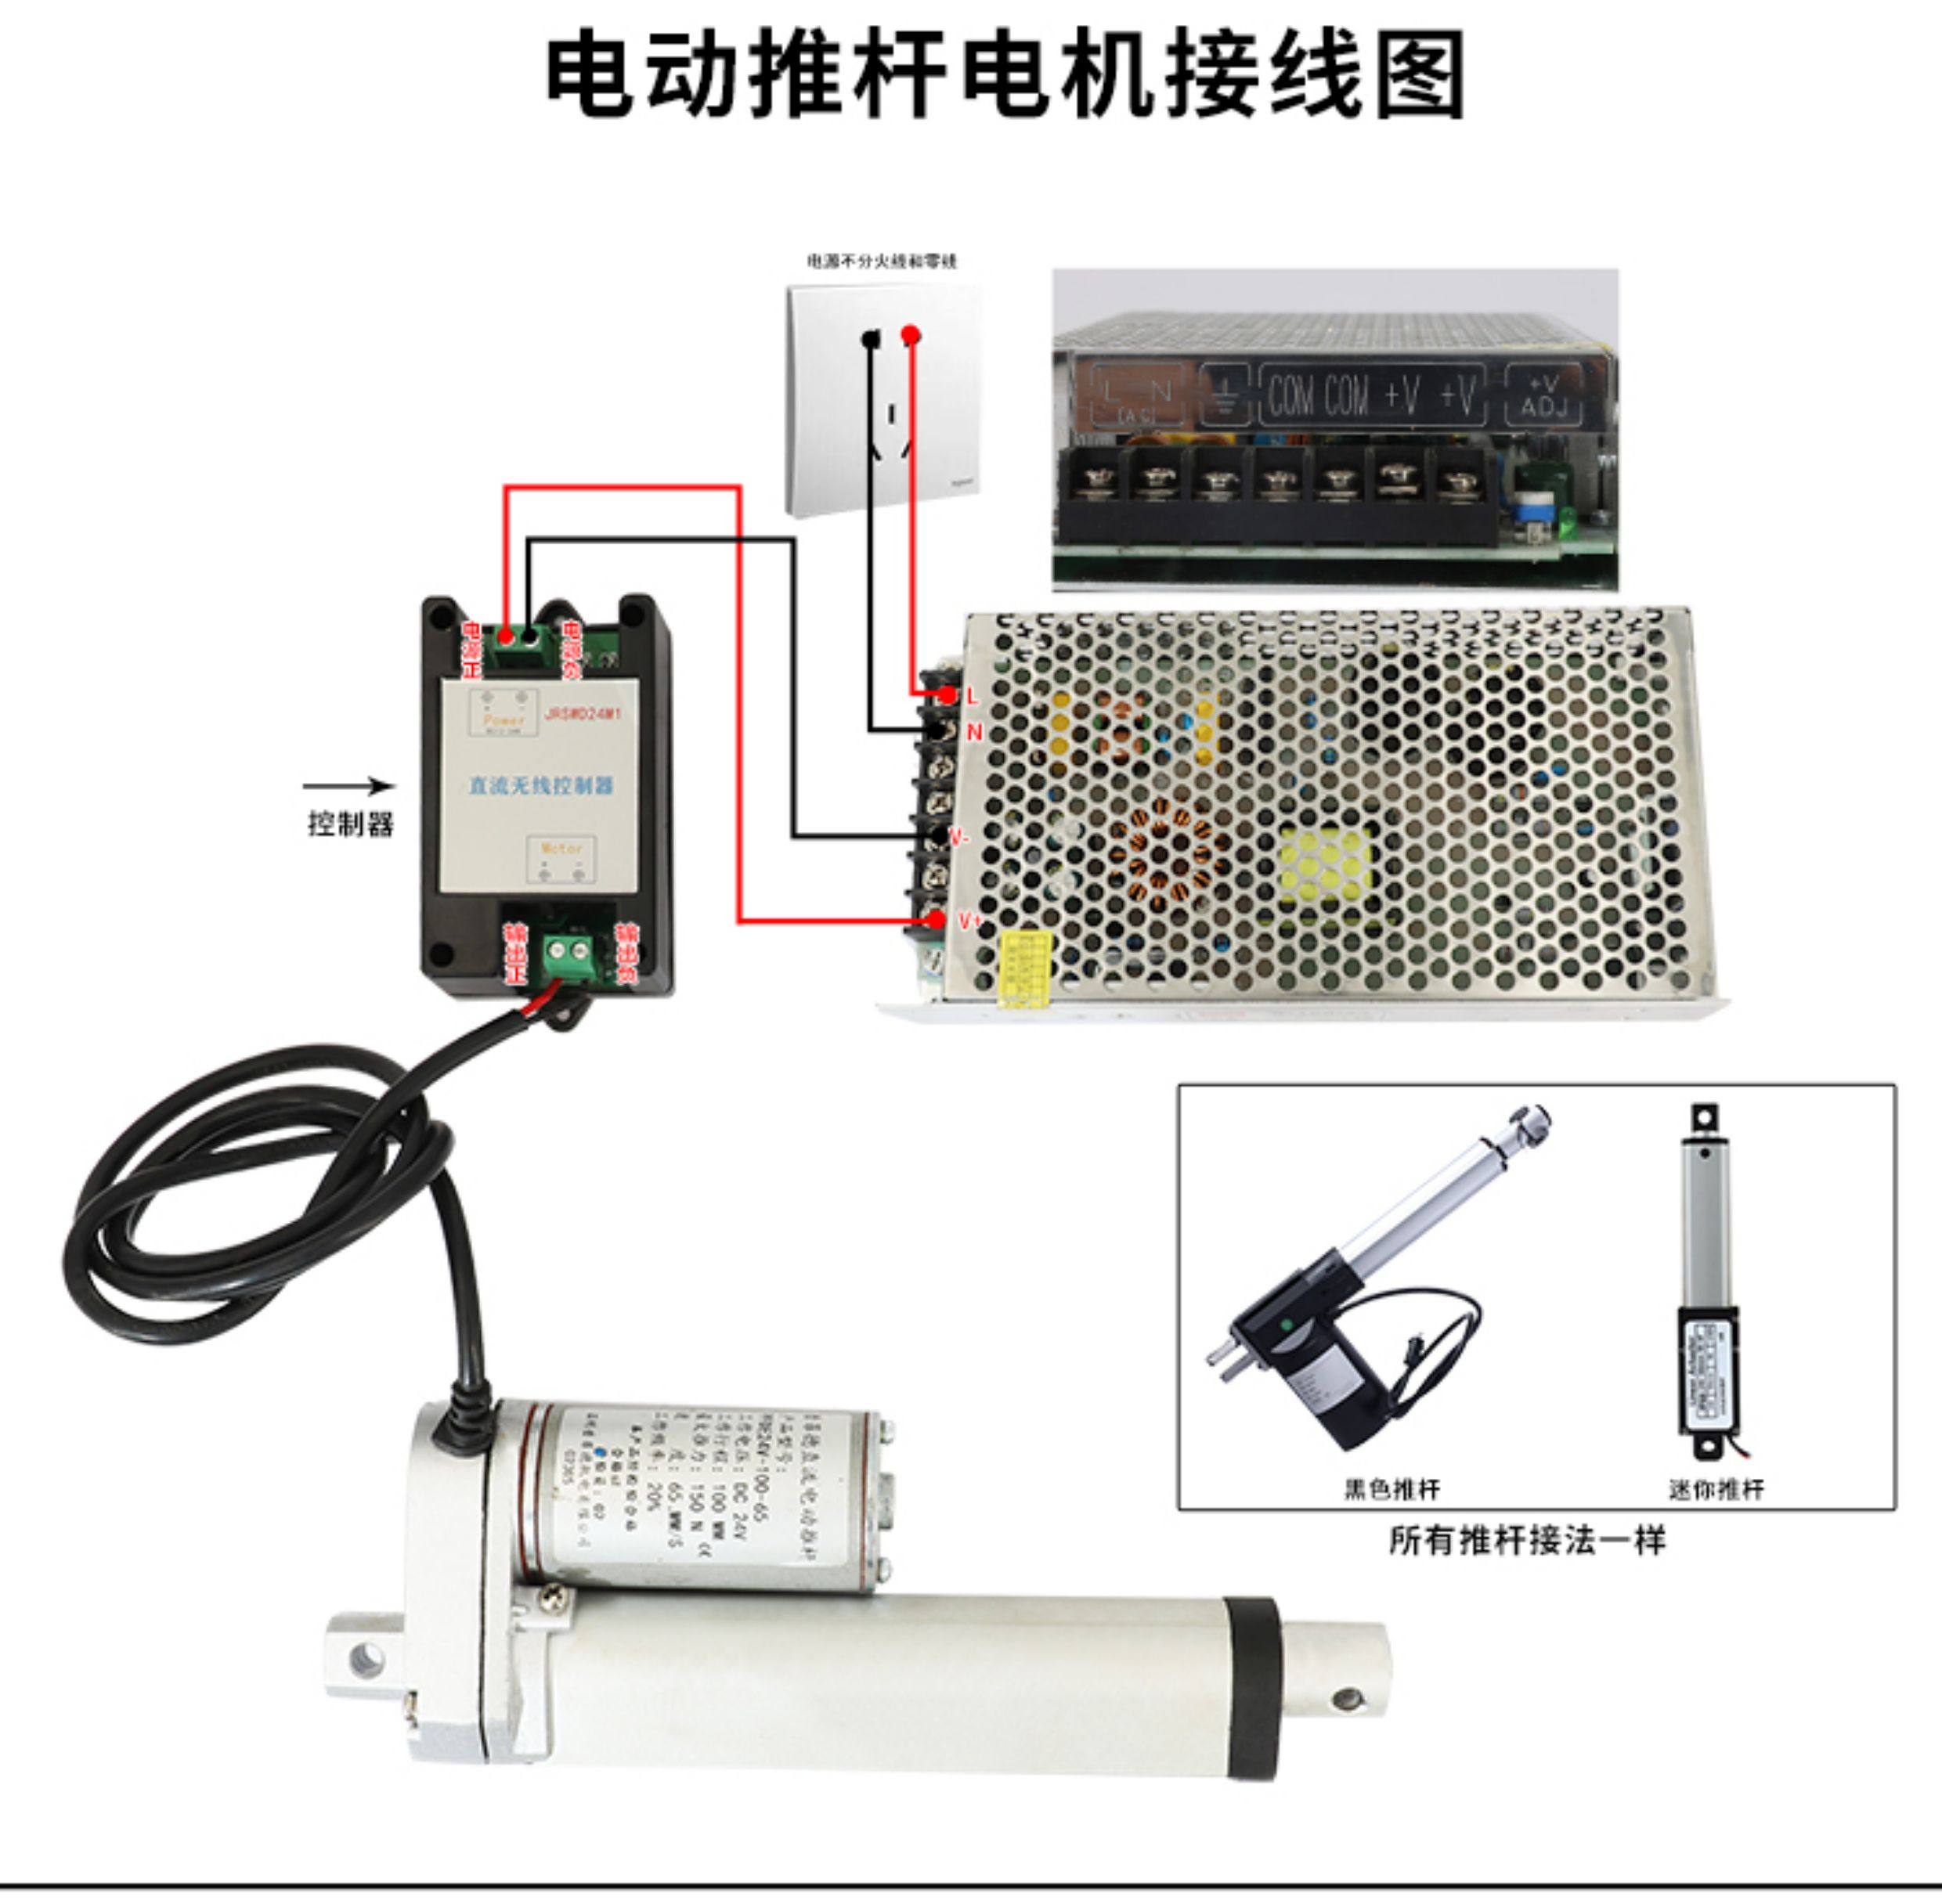
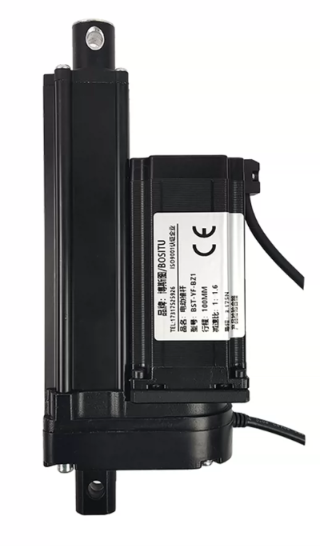
Động cơ bước size 57 (NEMA 23): Cung cấp mô-men xoắn lớn, vận hành mạnh mẽ và chính xác theo xung điều khiển.
-
Trục vít – đai ốc truyền động: Chuyển đổi mô-men quay của động cơ bước thành chuyển động thẳng tịnh tiến với hiệu suất truyền động cao.
-
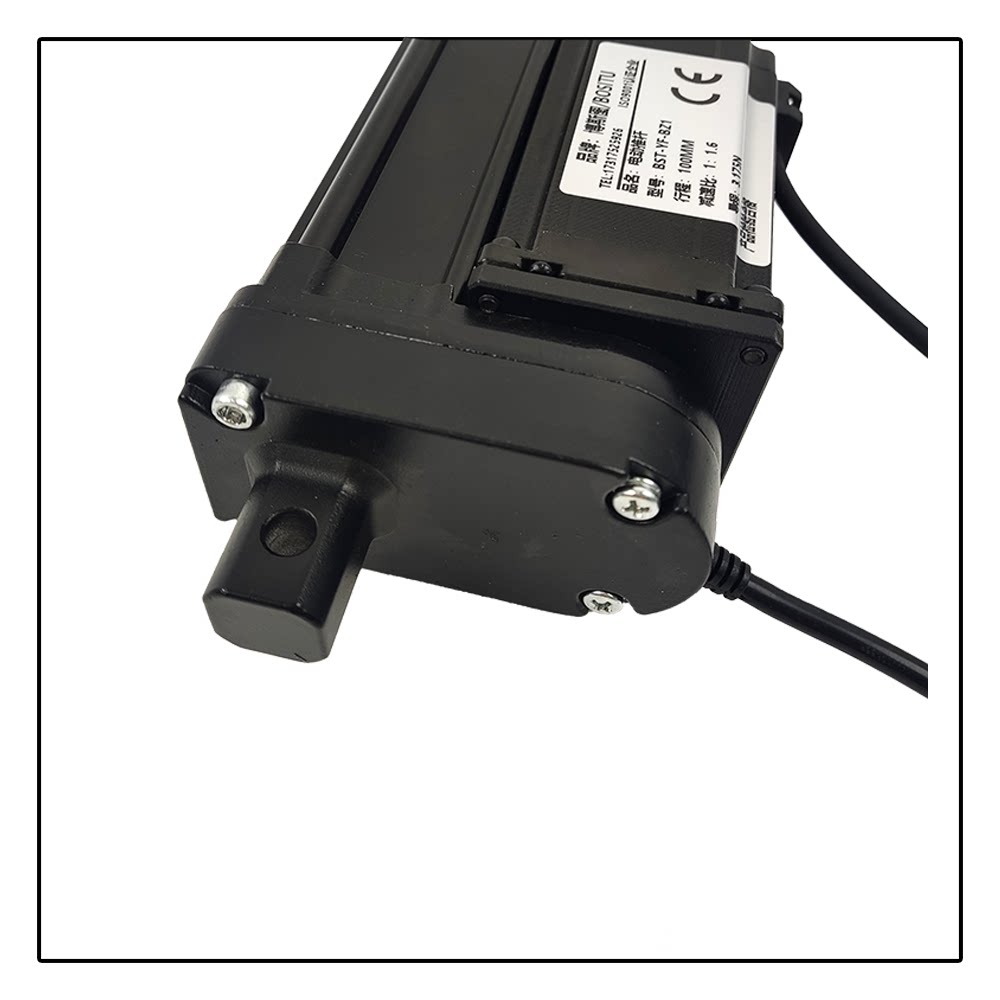
Ống vỏ bảo vệ & Ty đẩy: Vỏ nhôm định hình màu đen chắc chắn, giúp định hướng hành trình và chống vặn xoắn.
-
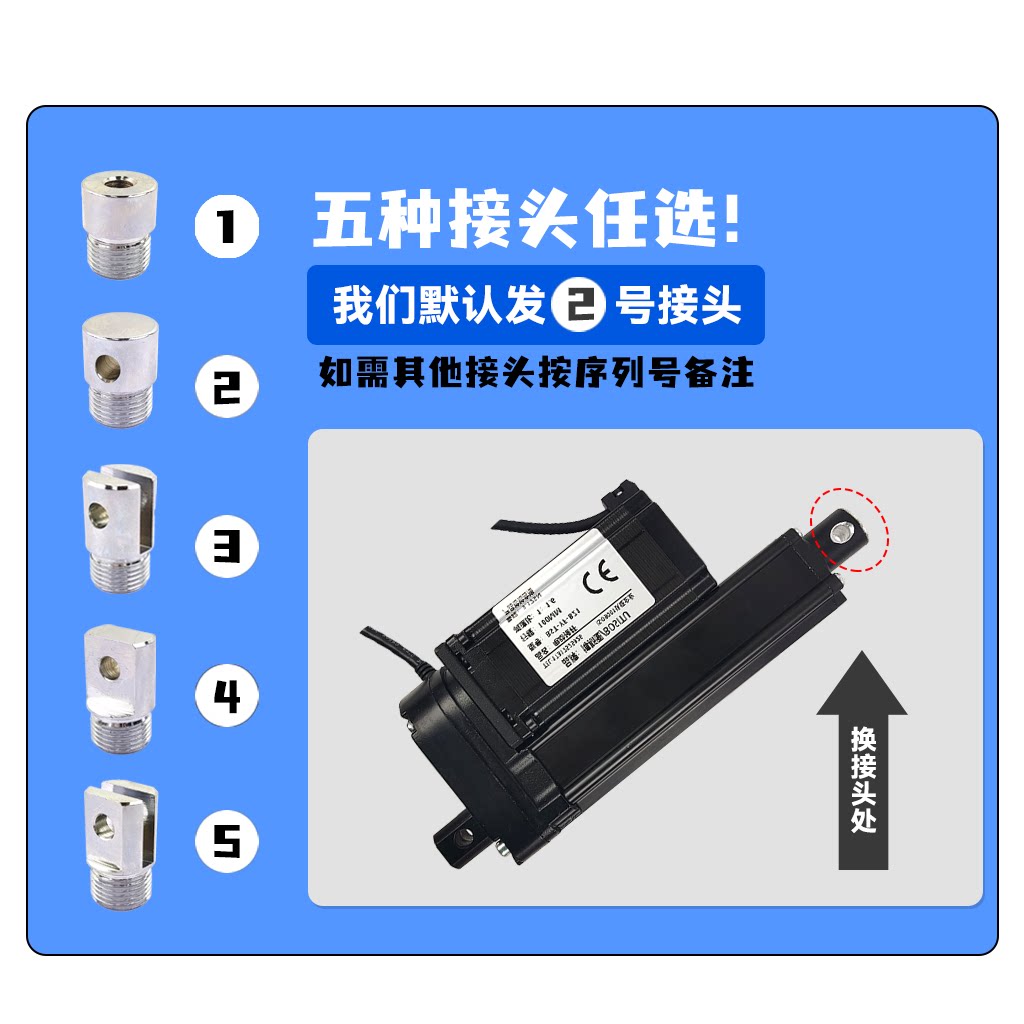
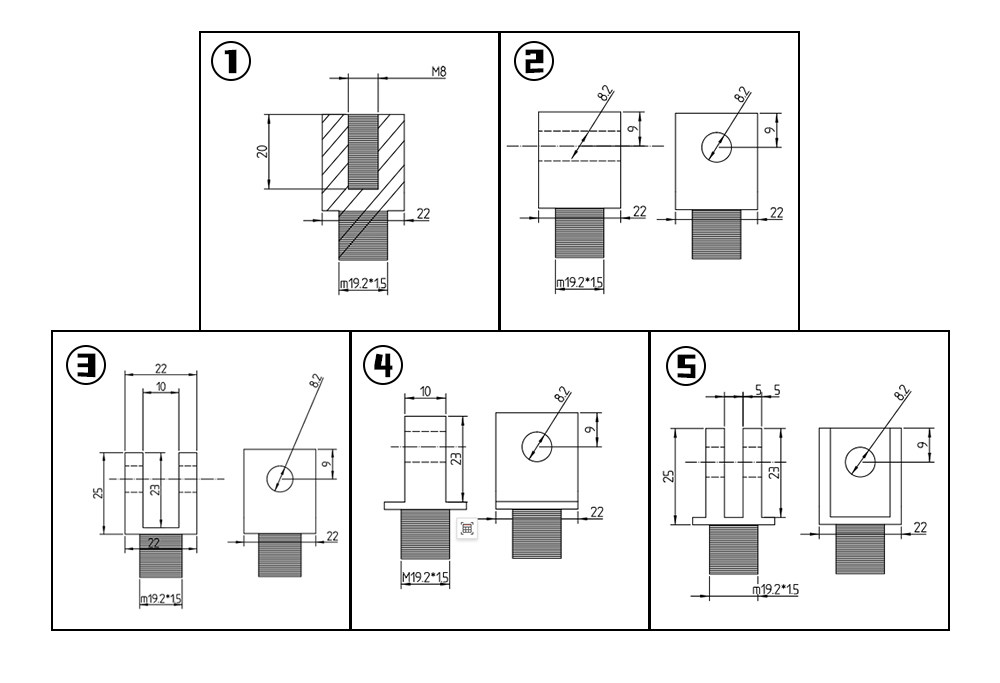
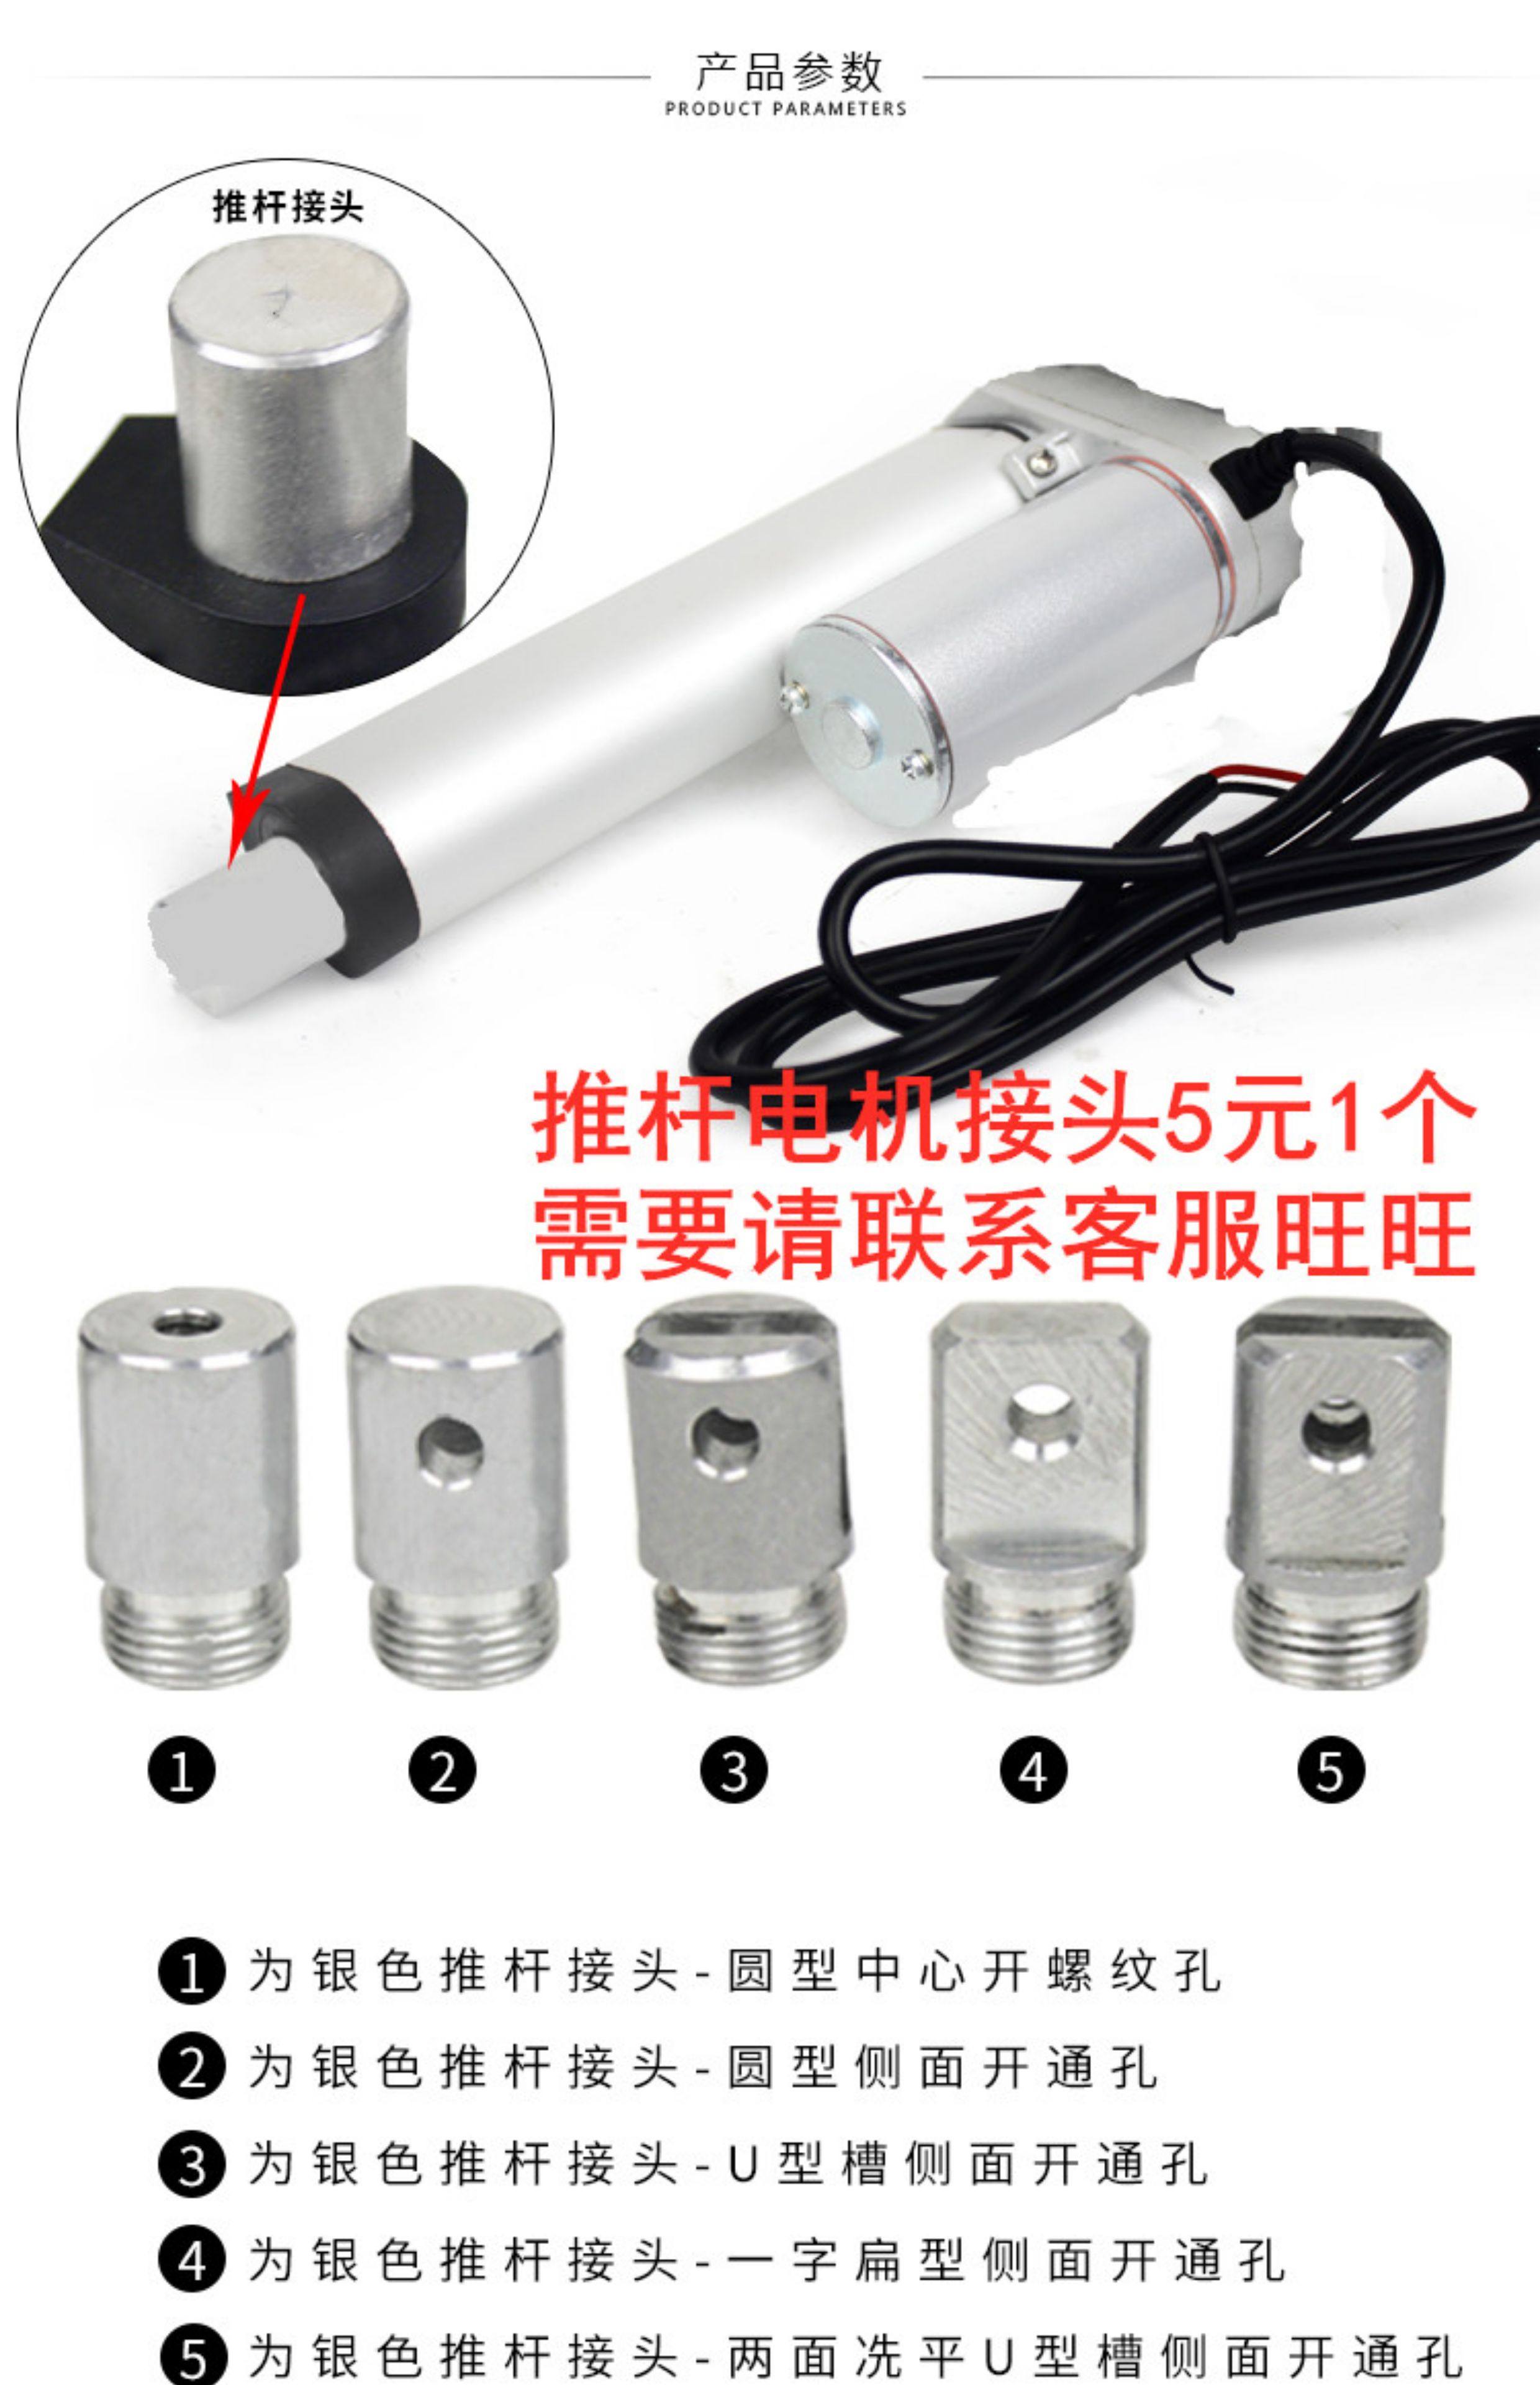
Đầu gá dạng lỗ tròn (Cleves Mount): Thiết kế lỗ xỏ chốt ở cả đầu ty đẩy và chân đế giúp lắp đặt linh hoạt theo dạng khớp xoay.
-
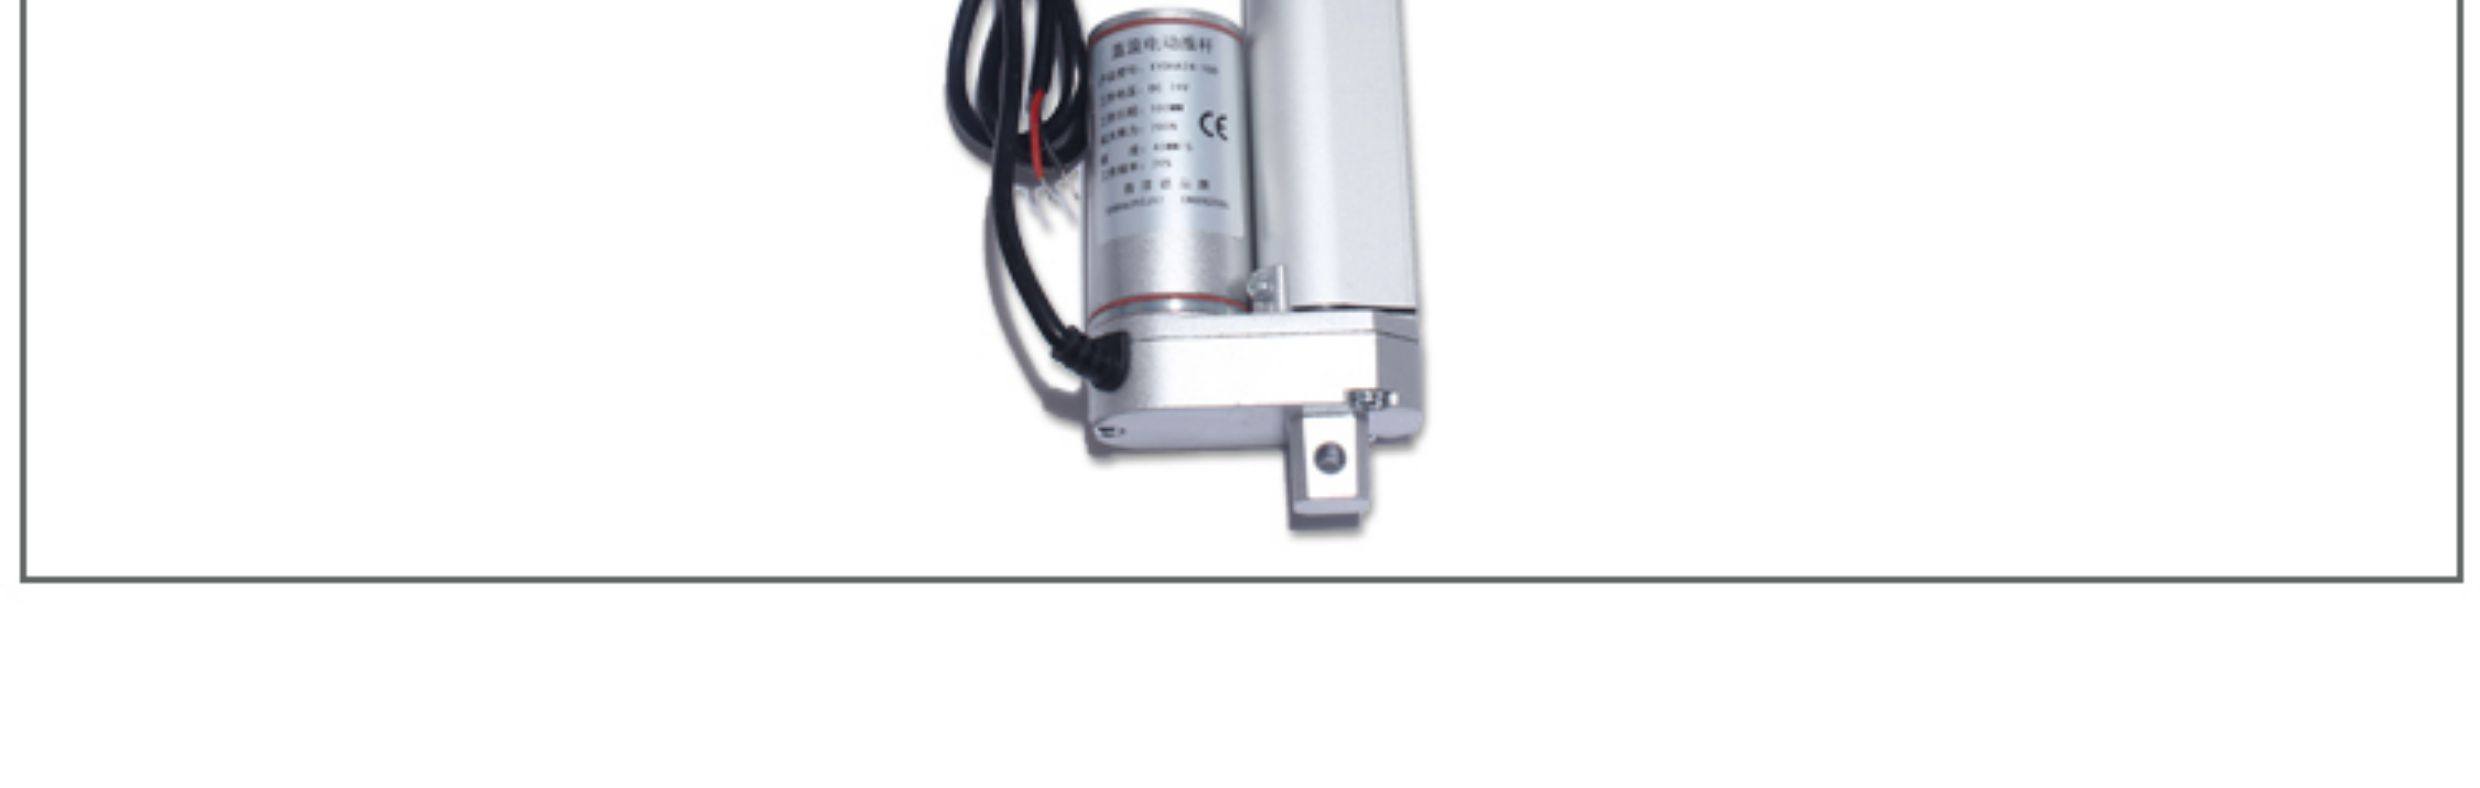
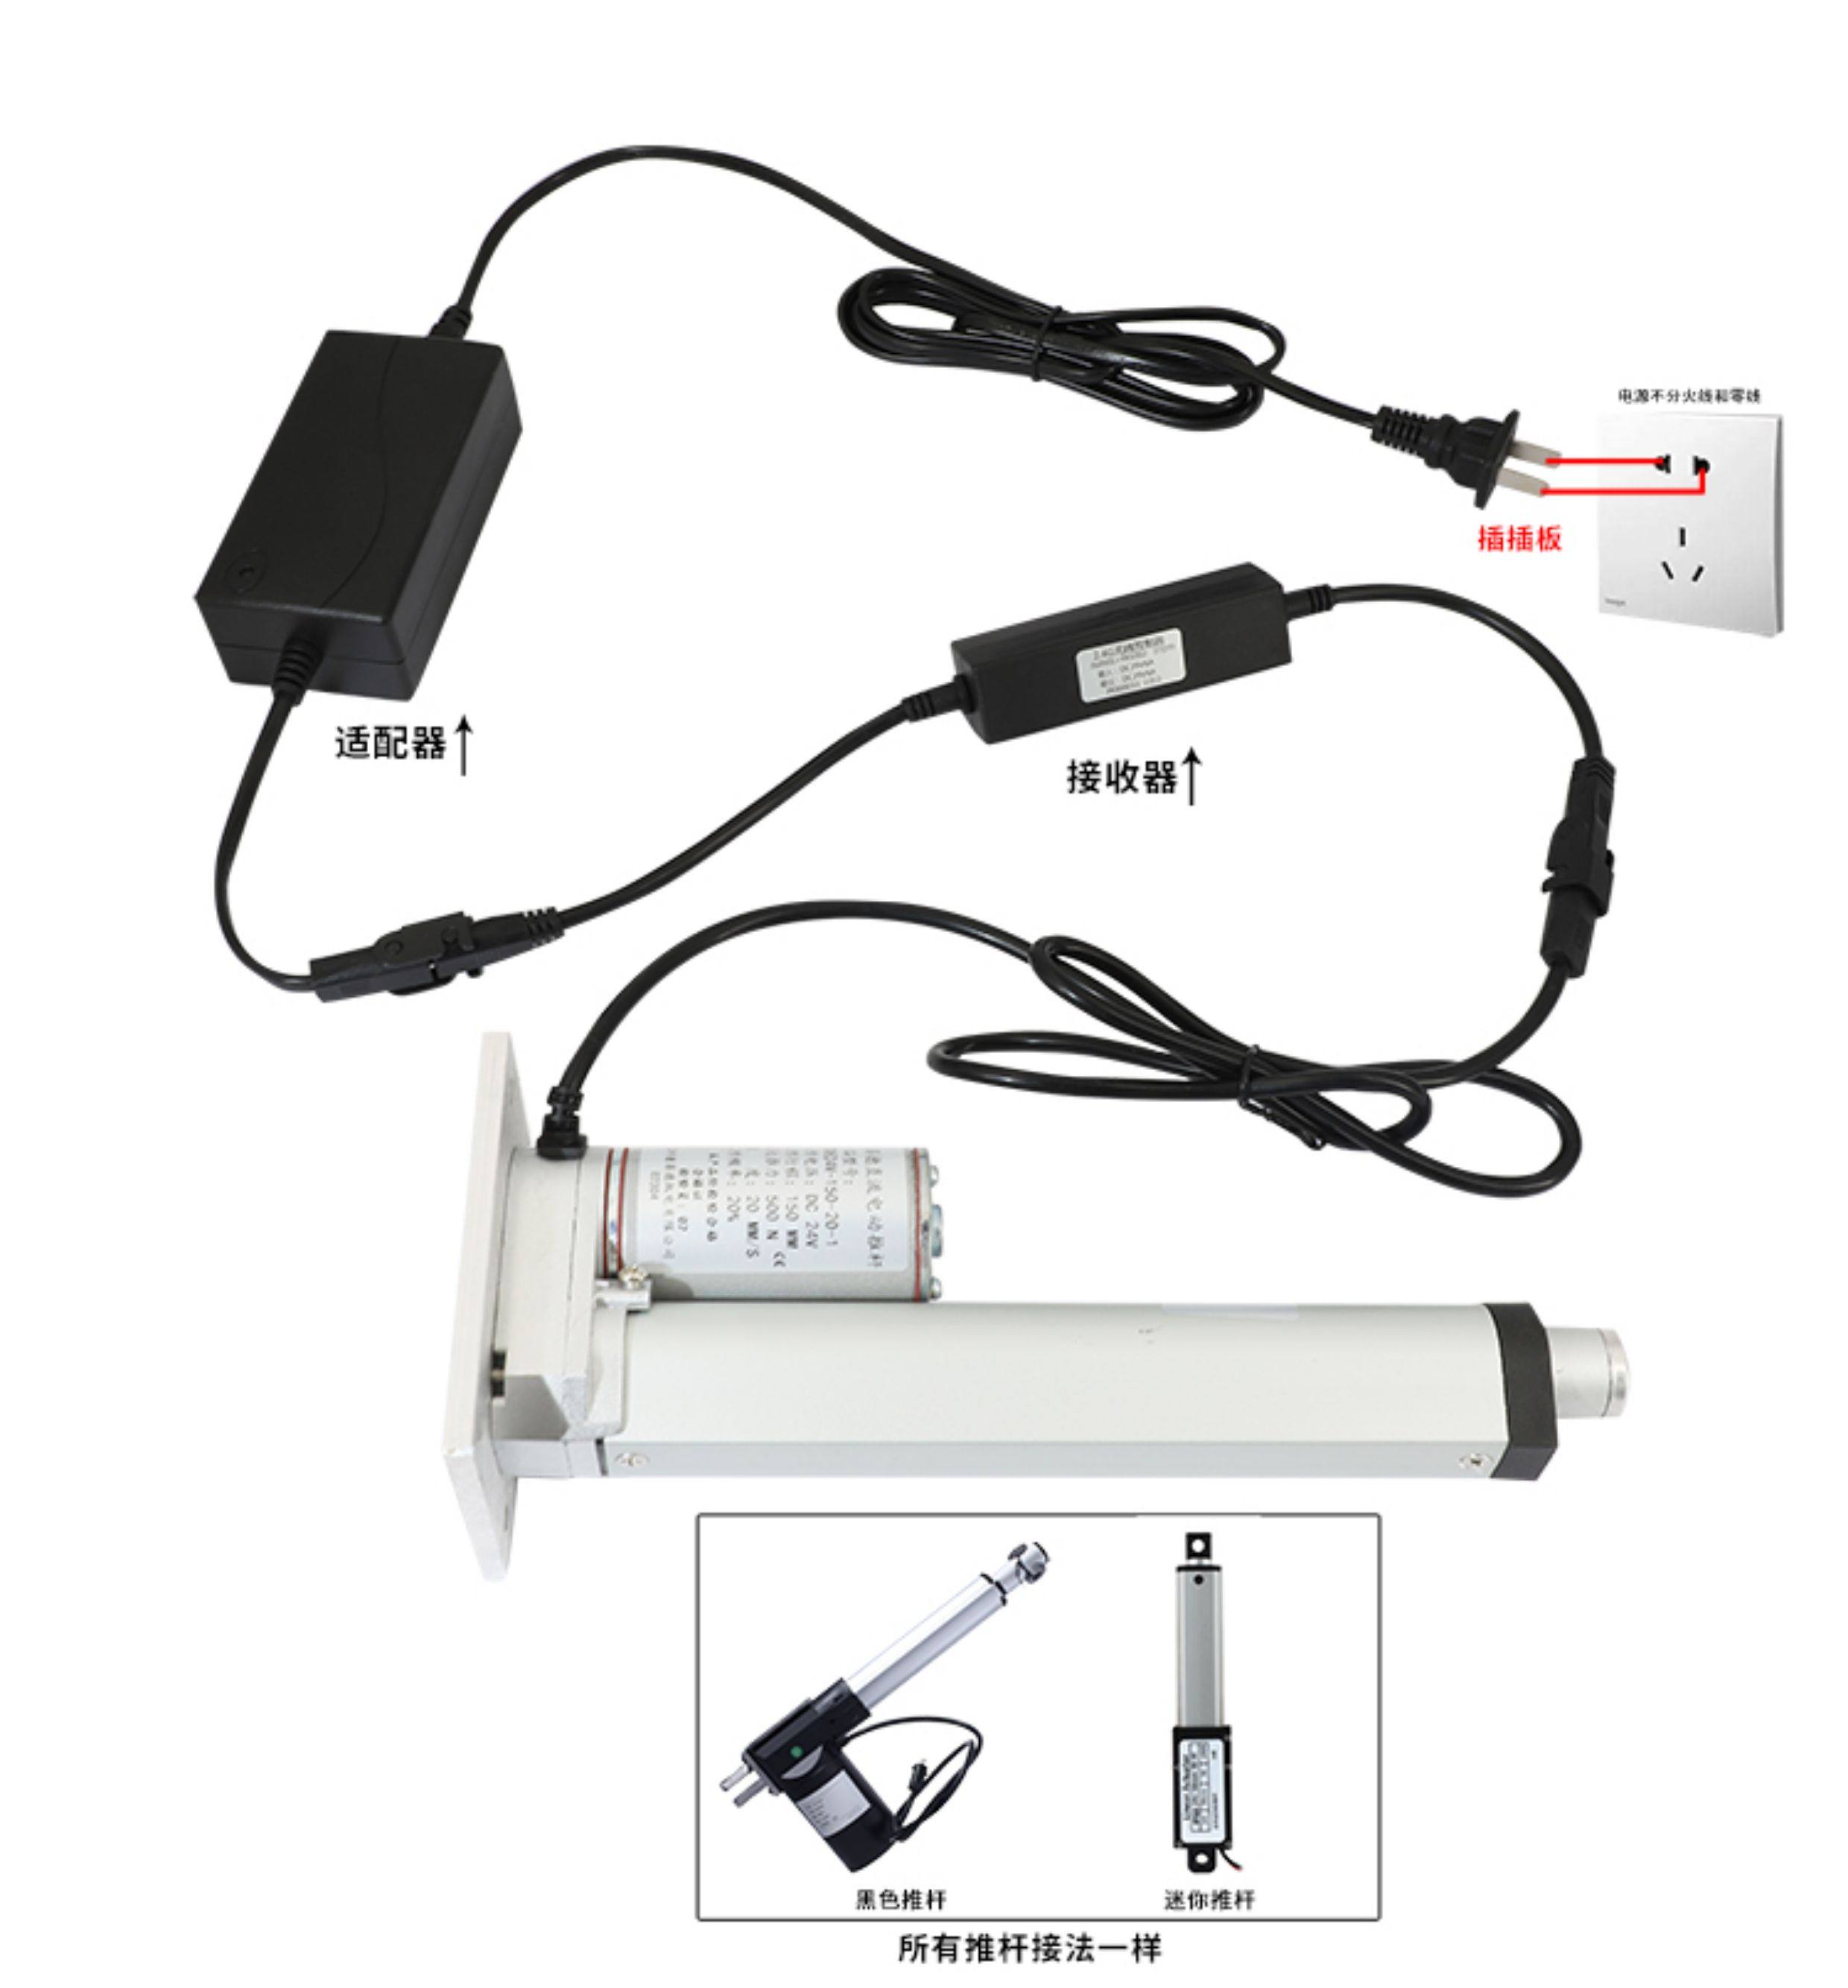
Bộ điều khiển/Driver (tùy chọn): Kết nối qua cáp nguồn/tín hiệu để nhận xung điều khiển từ PLC, Arduino hoặc các bo mạch công nghiệp.
2. Nguyên lý hoạt động
-
Khi cấp các xung điện áp (dải điện áp rộng từ 24V đến 60V) từ bộ điều khiển vào động cơ bước 57:
-
Động cơ xoay chính xác từng góc bước tương ứng với số xung đầu vào.
-
Hệ cơ cấu truyền động quay làm quay trục vít bên trong ống đẩy.
-
Đai ốc gắn cùng ty đẩy chuyển động ra/vào theo chiều dọc trục với khoảng cách được lập trình chính xác.
-
Bằng cách thay đổi tần số xung, người dùng có thể điều chỉnh tốc độ di chuyển; thay đổi số lượng xung để điều khiển vị trí dừng chính xác.
-
3. Ứng dụng
-
Dây chuyền tự động hóa công nghiệp: Bàn nâng hạ sản phẩm, cơ cấu đẩy/chặn hàng trên băng tải, cánh tay robot phân loại.
-
Máy móc gia công chính xác: Máy CNC cỡ vừa và lớn, máy cắt laser, hệ thống gá kẹp phôi tự động.
-
Thiết bị y tế & Phòng thí nghiệm: Cơ cấu nâng hạ giường bệnh nặng, bàn thao tác kỹ thuật số, thiết bị nâng dịch chuyển tải trọng trung bình.
-
Ngành nông nghiệp & Năng lượng: Hệ thống định vị góc xoay tấm pin mặt trời (Solar Tracker) cần lực đẩy và độ bền cao.
4. Cách tính toán lựa chọn
Khi chọn dòng xy lanh điện động cơ bước 57 này, cần căn cứ các thông số kỹ thuật sau:
-
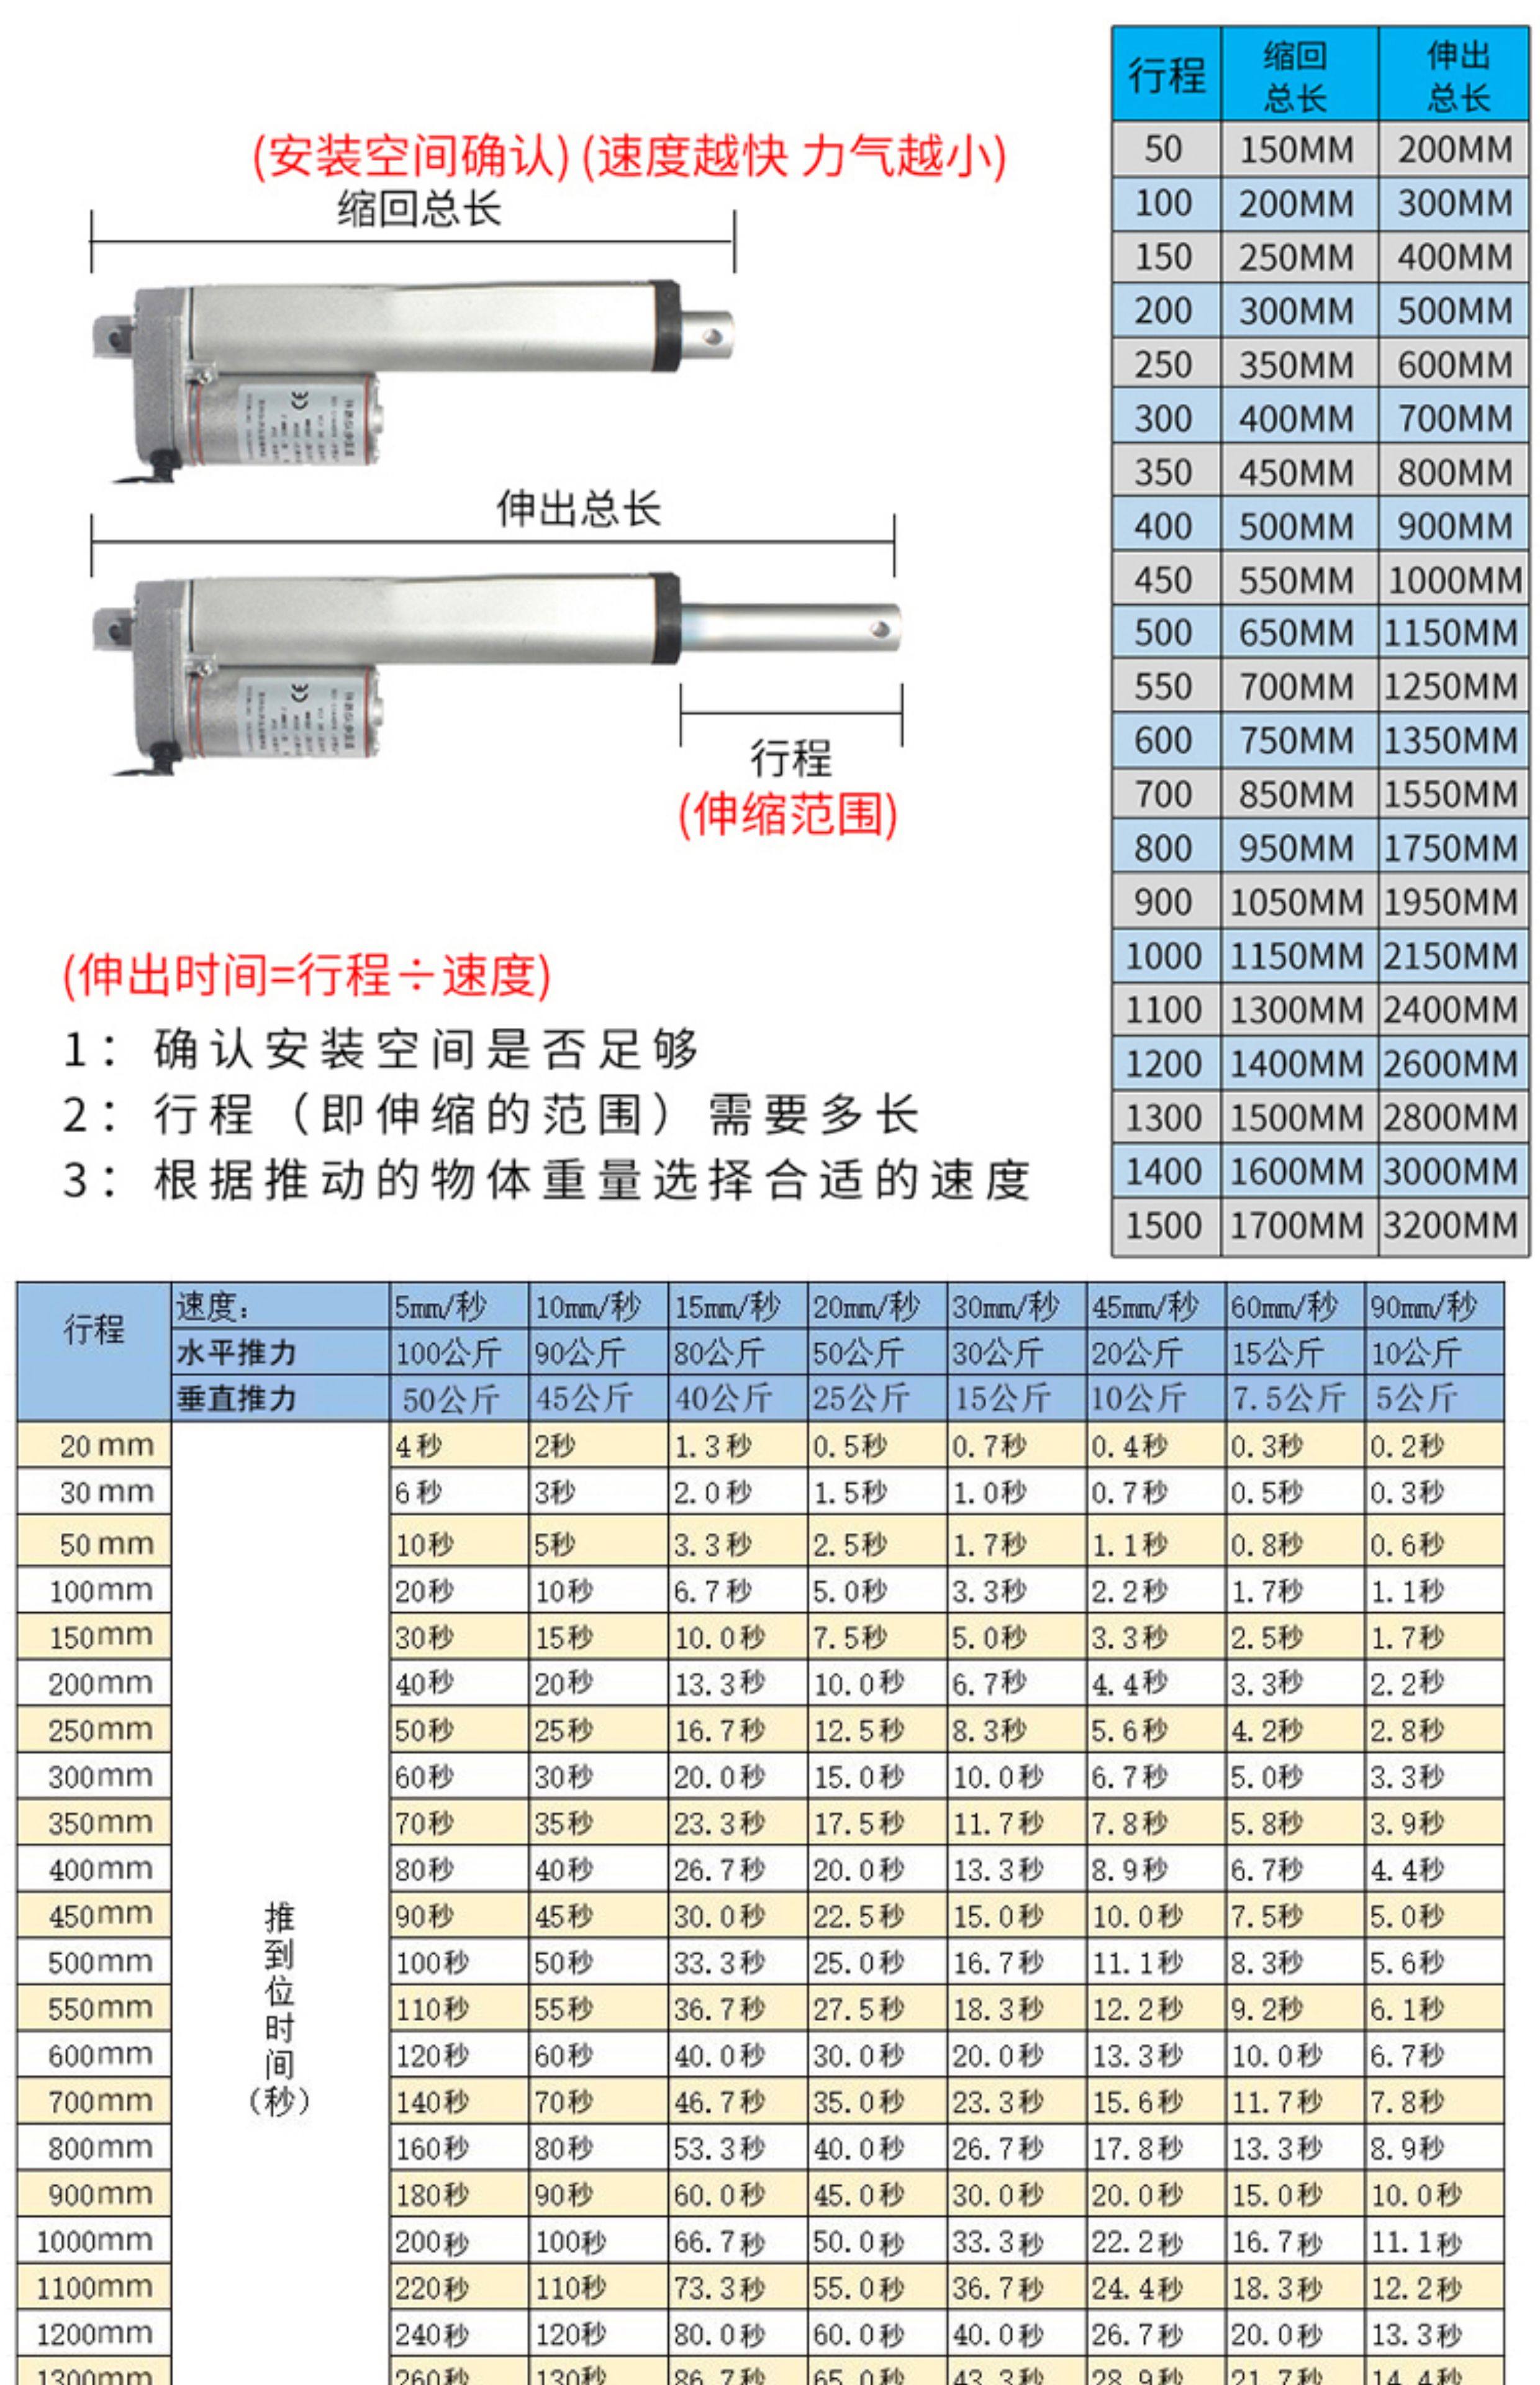
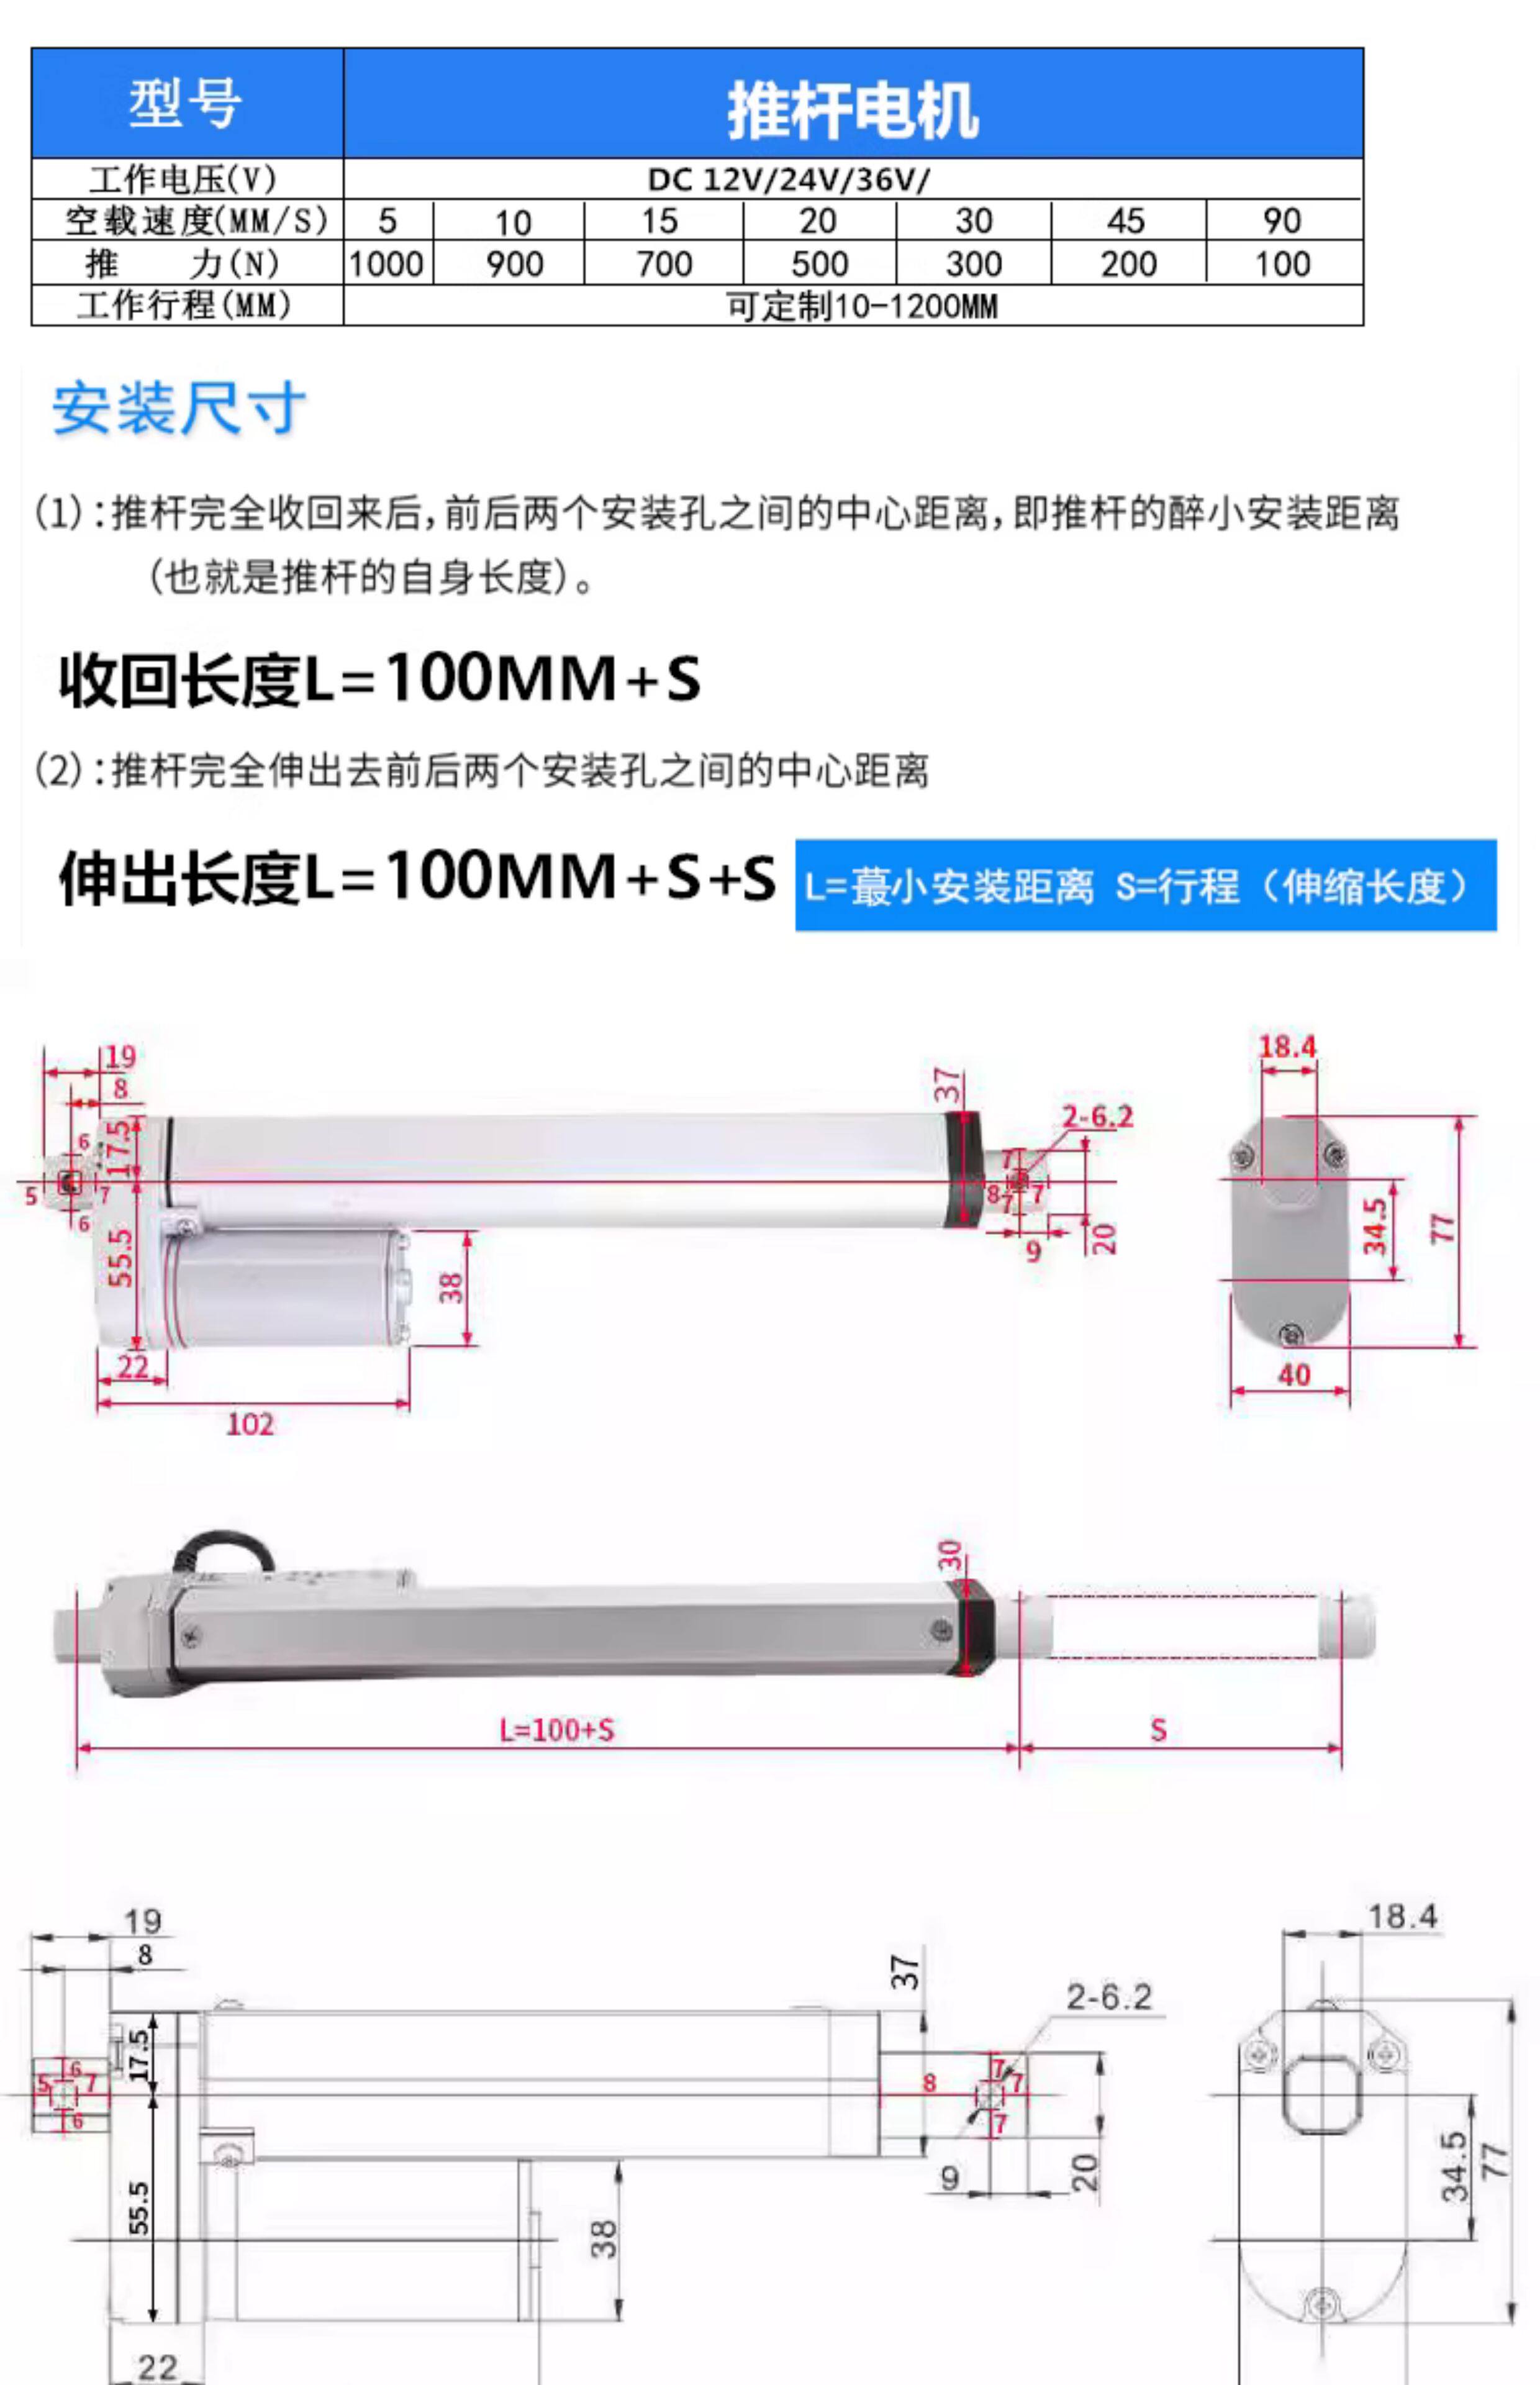
Hành trình ($S$ – Stroke): Tùy chọn đa dạng từ $50\text{mm}$, $100\text{mm}$ cho tới $600\text{mm}$ (hoặc tùy chỉnh theo yêu cầu).
-
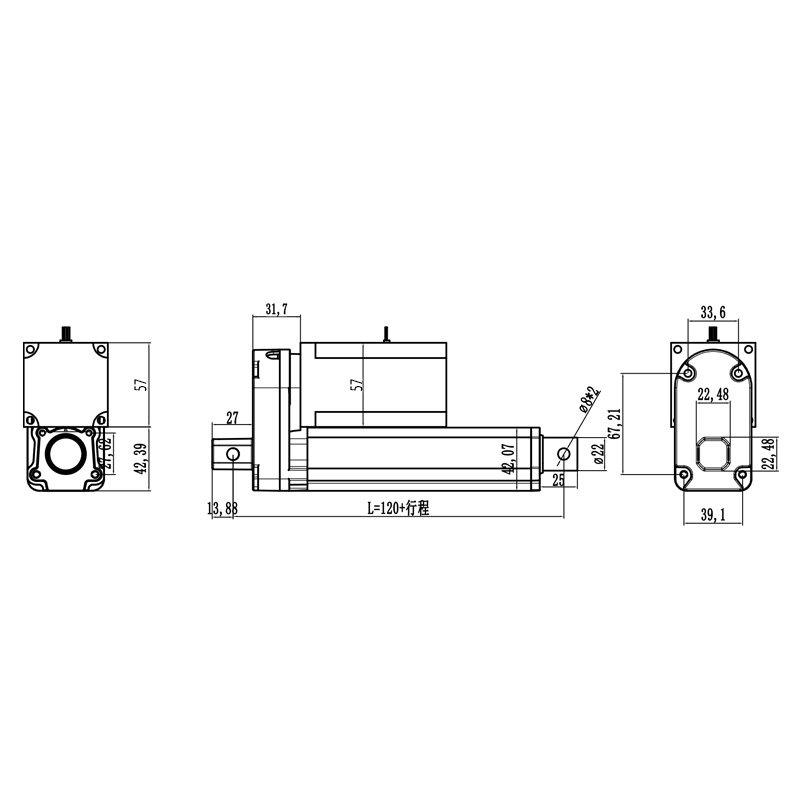
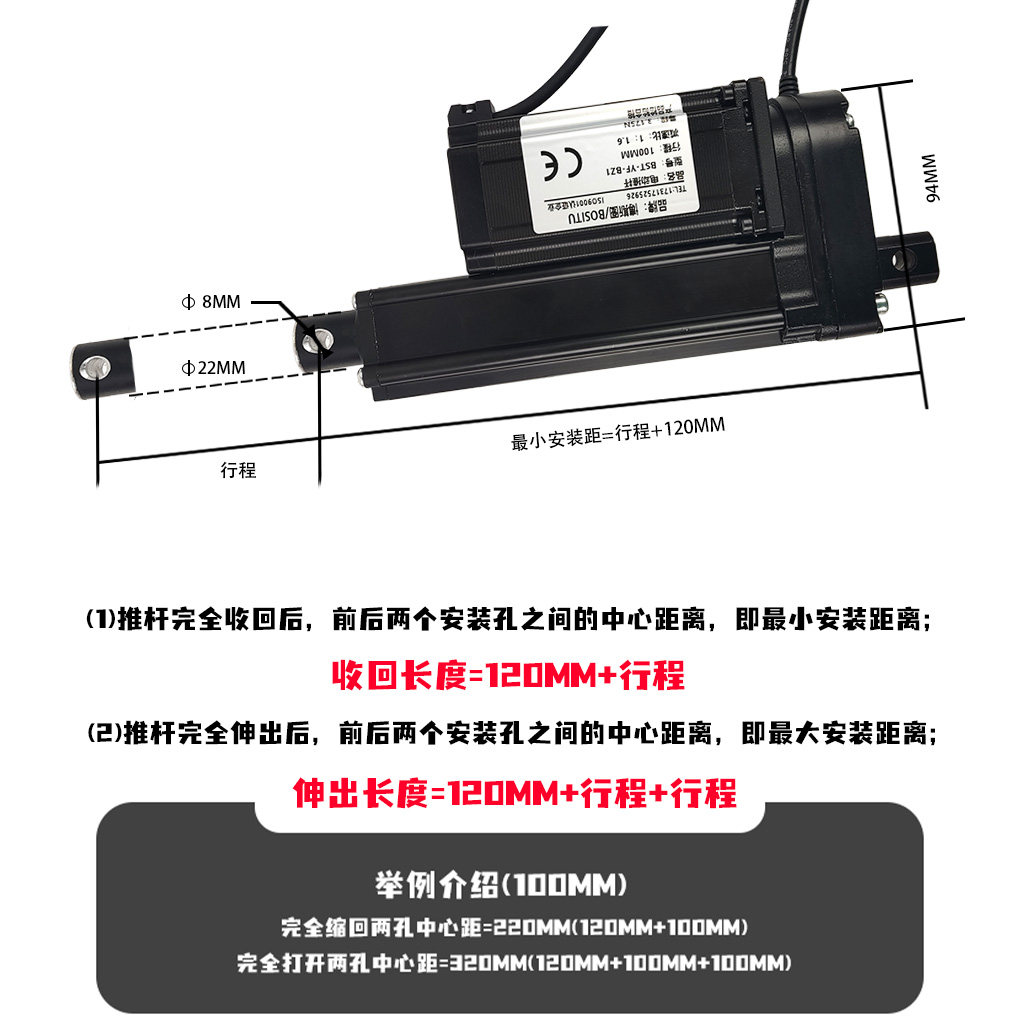
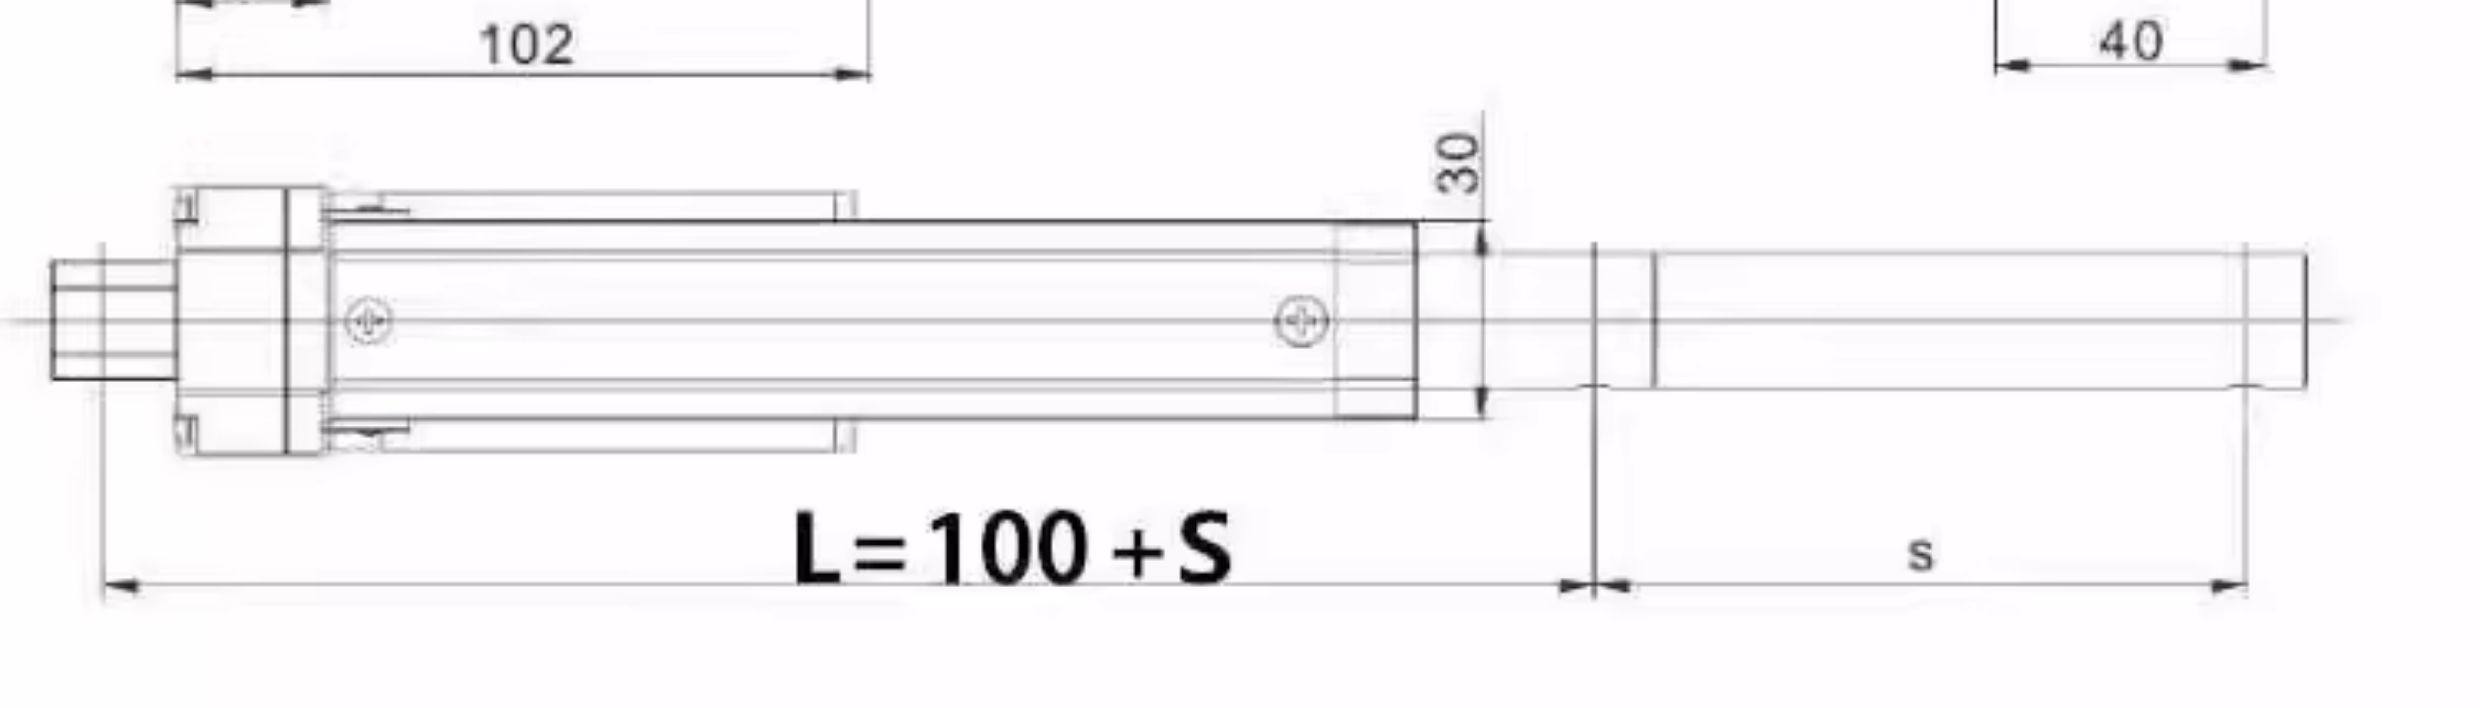
Kích thước lắp đặt (L):
-
Chiều dài khi thu gọn hoàn toàn: $L_{\text{min}} = S + 120\text{mm}$.
-
Chiều dài khi duỗi ra tối đa: $L_{\text{max}} = S + S + 120\text{mm}$.
-
-
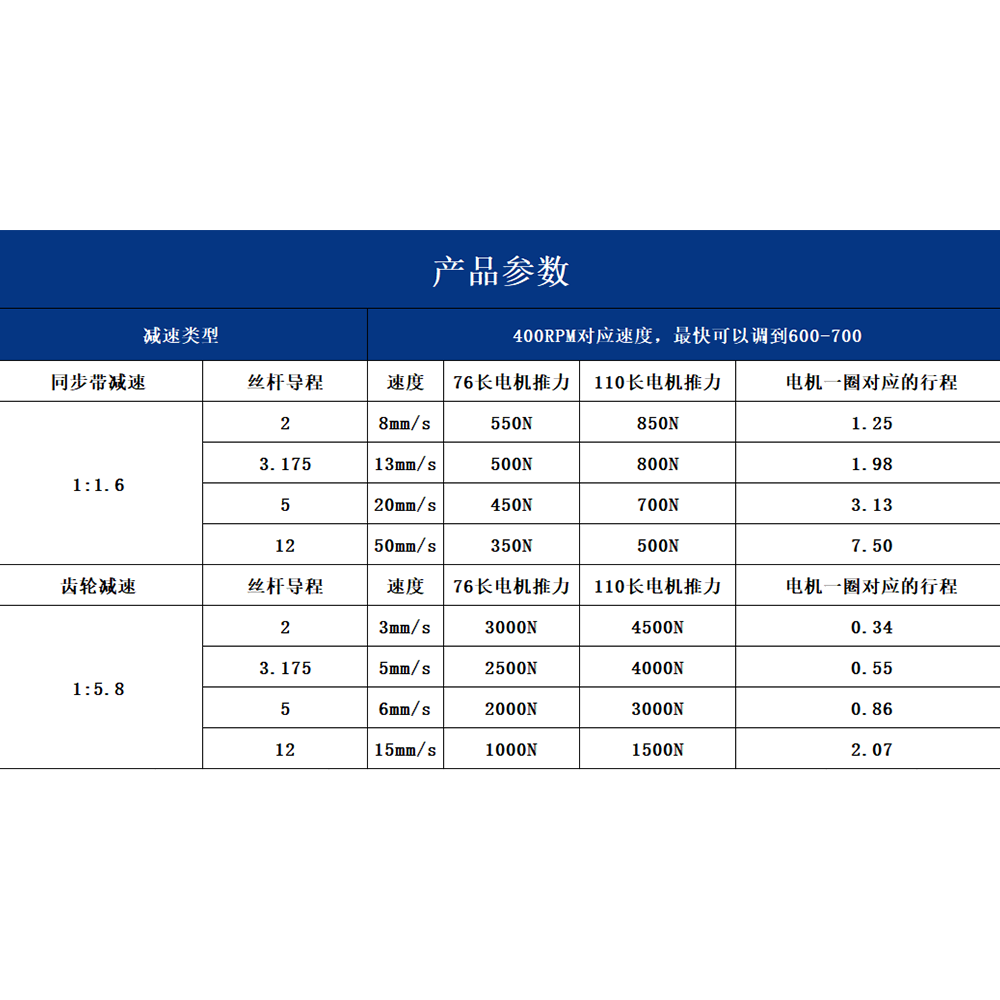
Tốc độ và Lực đẩy (Mối quan hệ tỷ lệ nghịch):
-
Tốc độ $50\text{mm/s}$ $\rightarrow$ Lực đẩy $350\text{N}$.
-
Tốc độ $20\text{mm/s}$ $\rightarrow$ Lực đẩy $450\text{N}$.
-
Tốc độ $13\text{mm/s}$ $\rightarrow$ Lực đẩy $500\text{N}$.
-
Tốc độ $8\text{mm/s}$ $\rightarrow$ Lực đẩy $550\text{N}$.
-
-
Nguồn điện: Chọn nguồn DC trong dải 24V – 60V phù hợp với driver điều khiển.
5. Các lưu ý khi sử dụng
-
Chọn Driver và cài đặt dòng điện: Động cơ bước 57 yêu cầu sử dụng Driver phù hợp (như DM542, DM556…) và phải cài đặt đúng dòng điện định mức để tránh động cơ bị nóng hoặc bị bỏ bước (loss steps).
-
Tránh tải trọng lệch tâm (Lực ngang): Lực tác động lệch hướng hoặc vuông góc với ty đẩy có thể làm cong trục vít và hỏng hệ cơ khí.
-
Lập trình giới hạn hành trình: Do động cơ bước hoạt động theo xung, nên cài đặt các cảm biến tiệm cận/công tắc hành trình ngoài hoặc giới hạn vị trí trong phần mềm để tránh việc đâm va cơ khí ở hai đầu hành trình.
-
Tản nhiệt cho động cơ: Khi vận hành liên tục với tải nặng, cần đảm bảo không gian thoáng mát xung quanh thân động cơ bước để tản nhiệt hiệu quả.
-