1. Cấu tạo
-
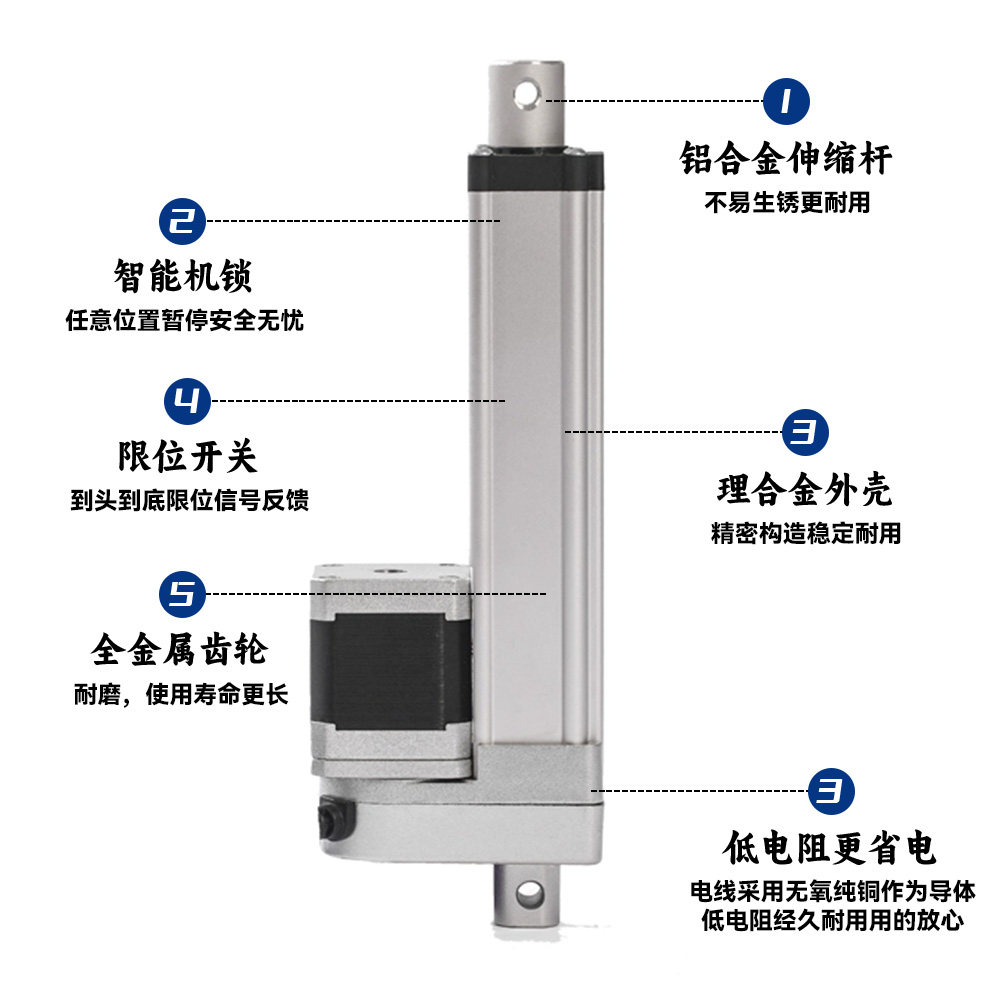
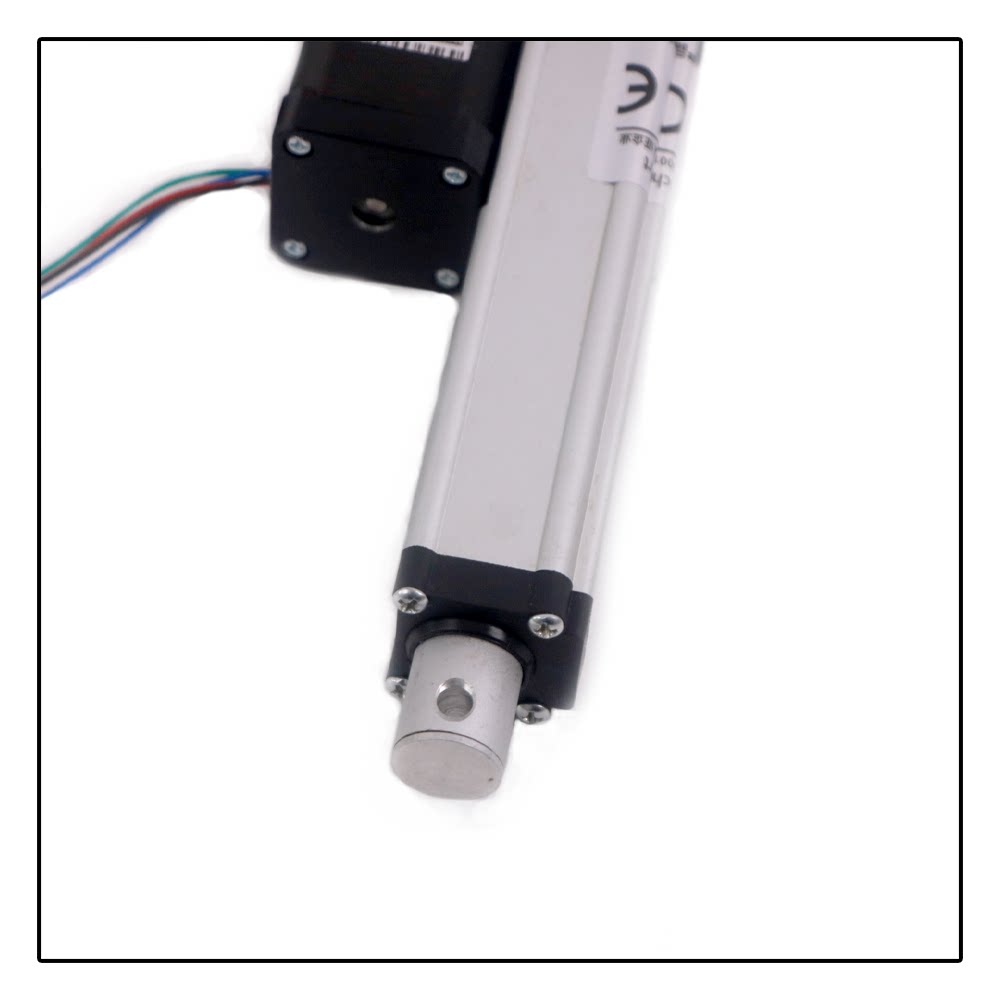
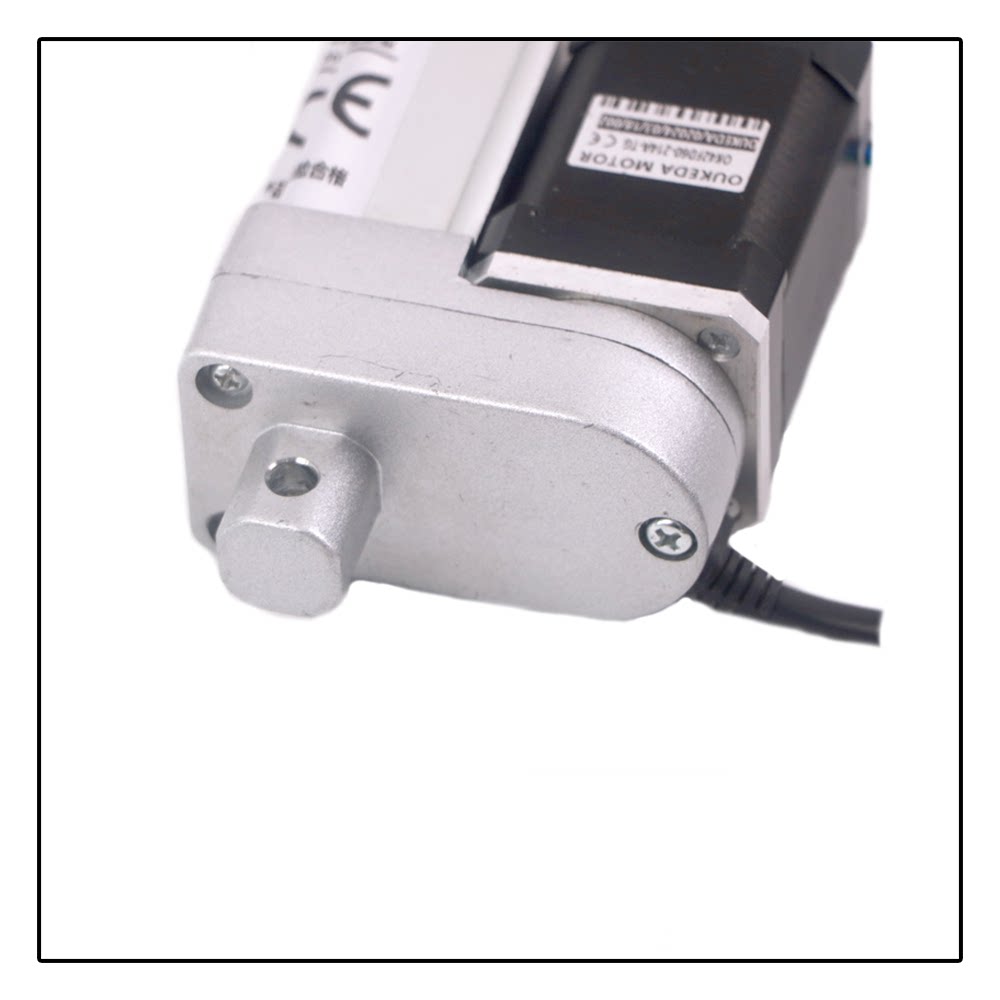
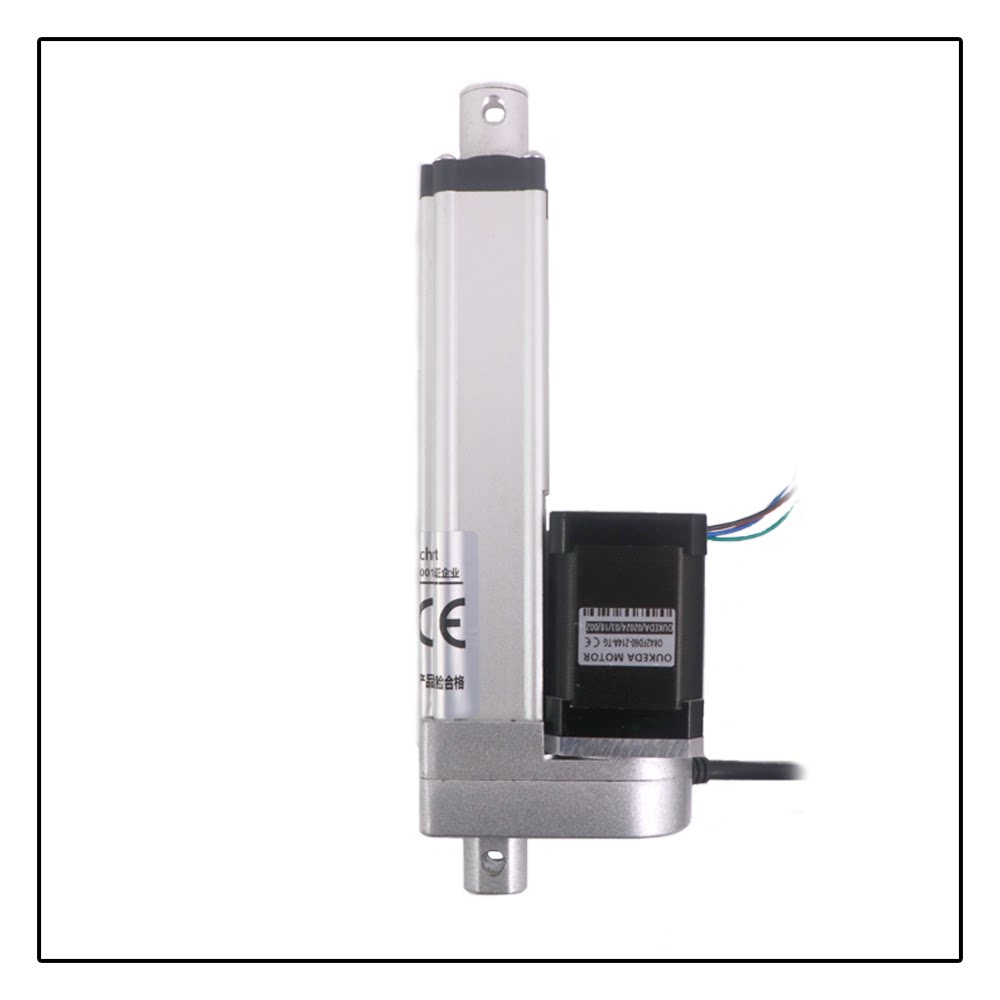
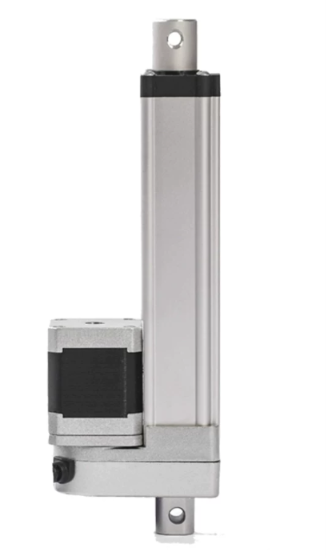
Động cơ bước (Stepper Motor size 42 – NEMA 17): Động cơ điều khiển bước góc chính xác, cho phép định vị vị trí dừng cực kỳ chuẩn xác.
-
Hệ thống trục vít – đai ốc (Lead Screw / Nut): Chuyển đổi chuyển động quay góc của động cơ bước thành chuyển động tịnh tiến dọc trục.
-
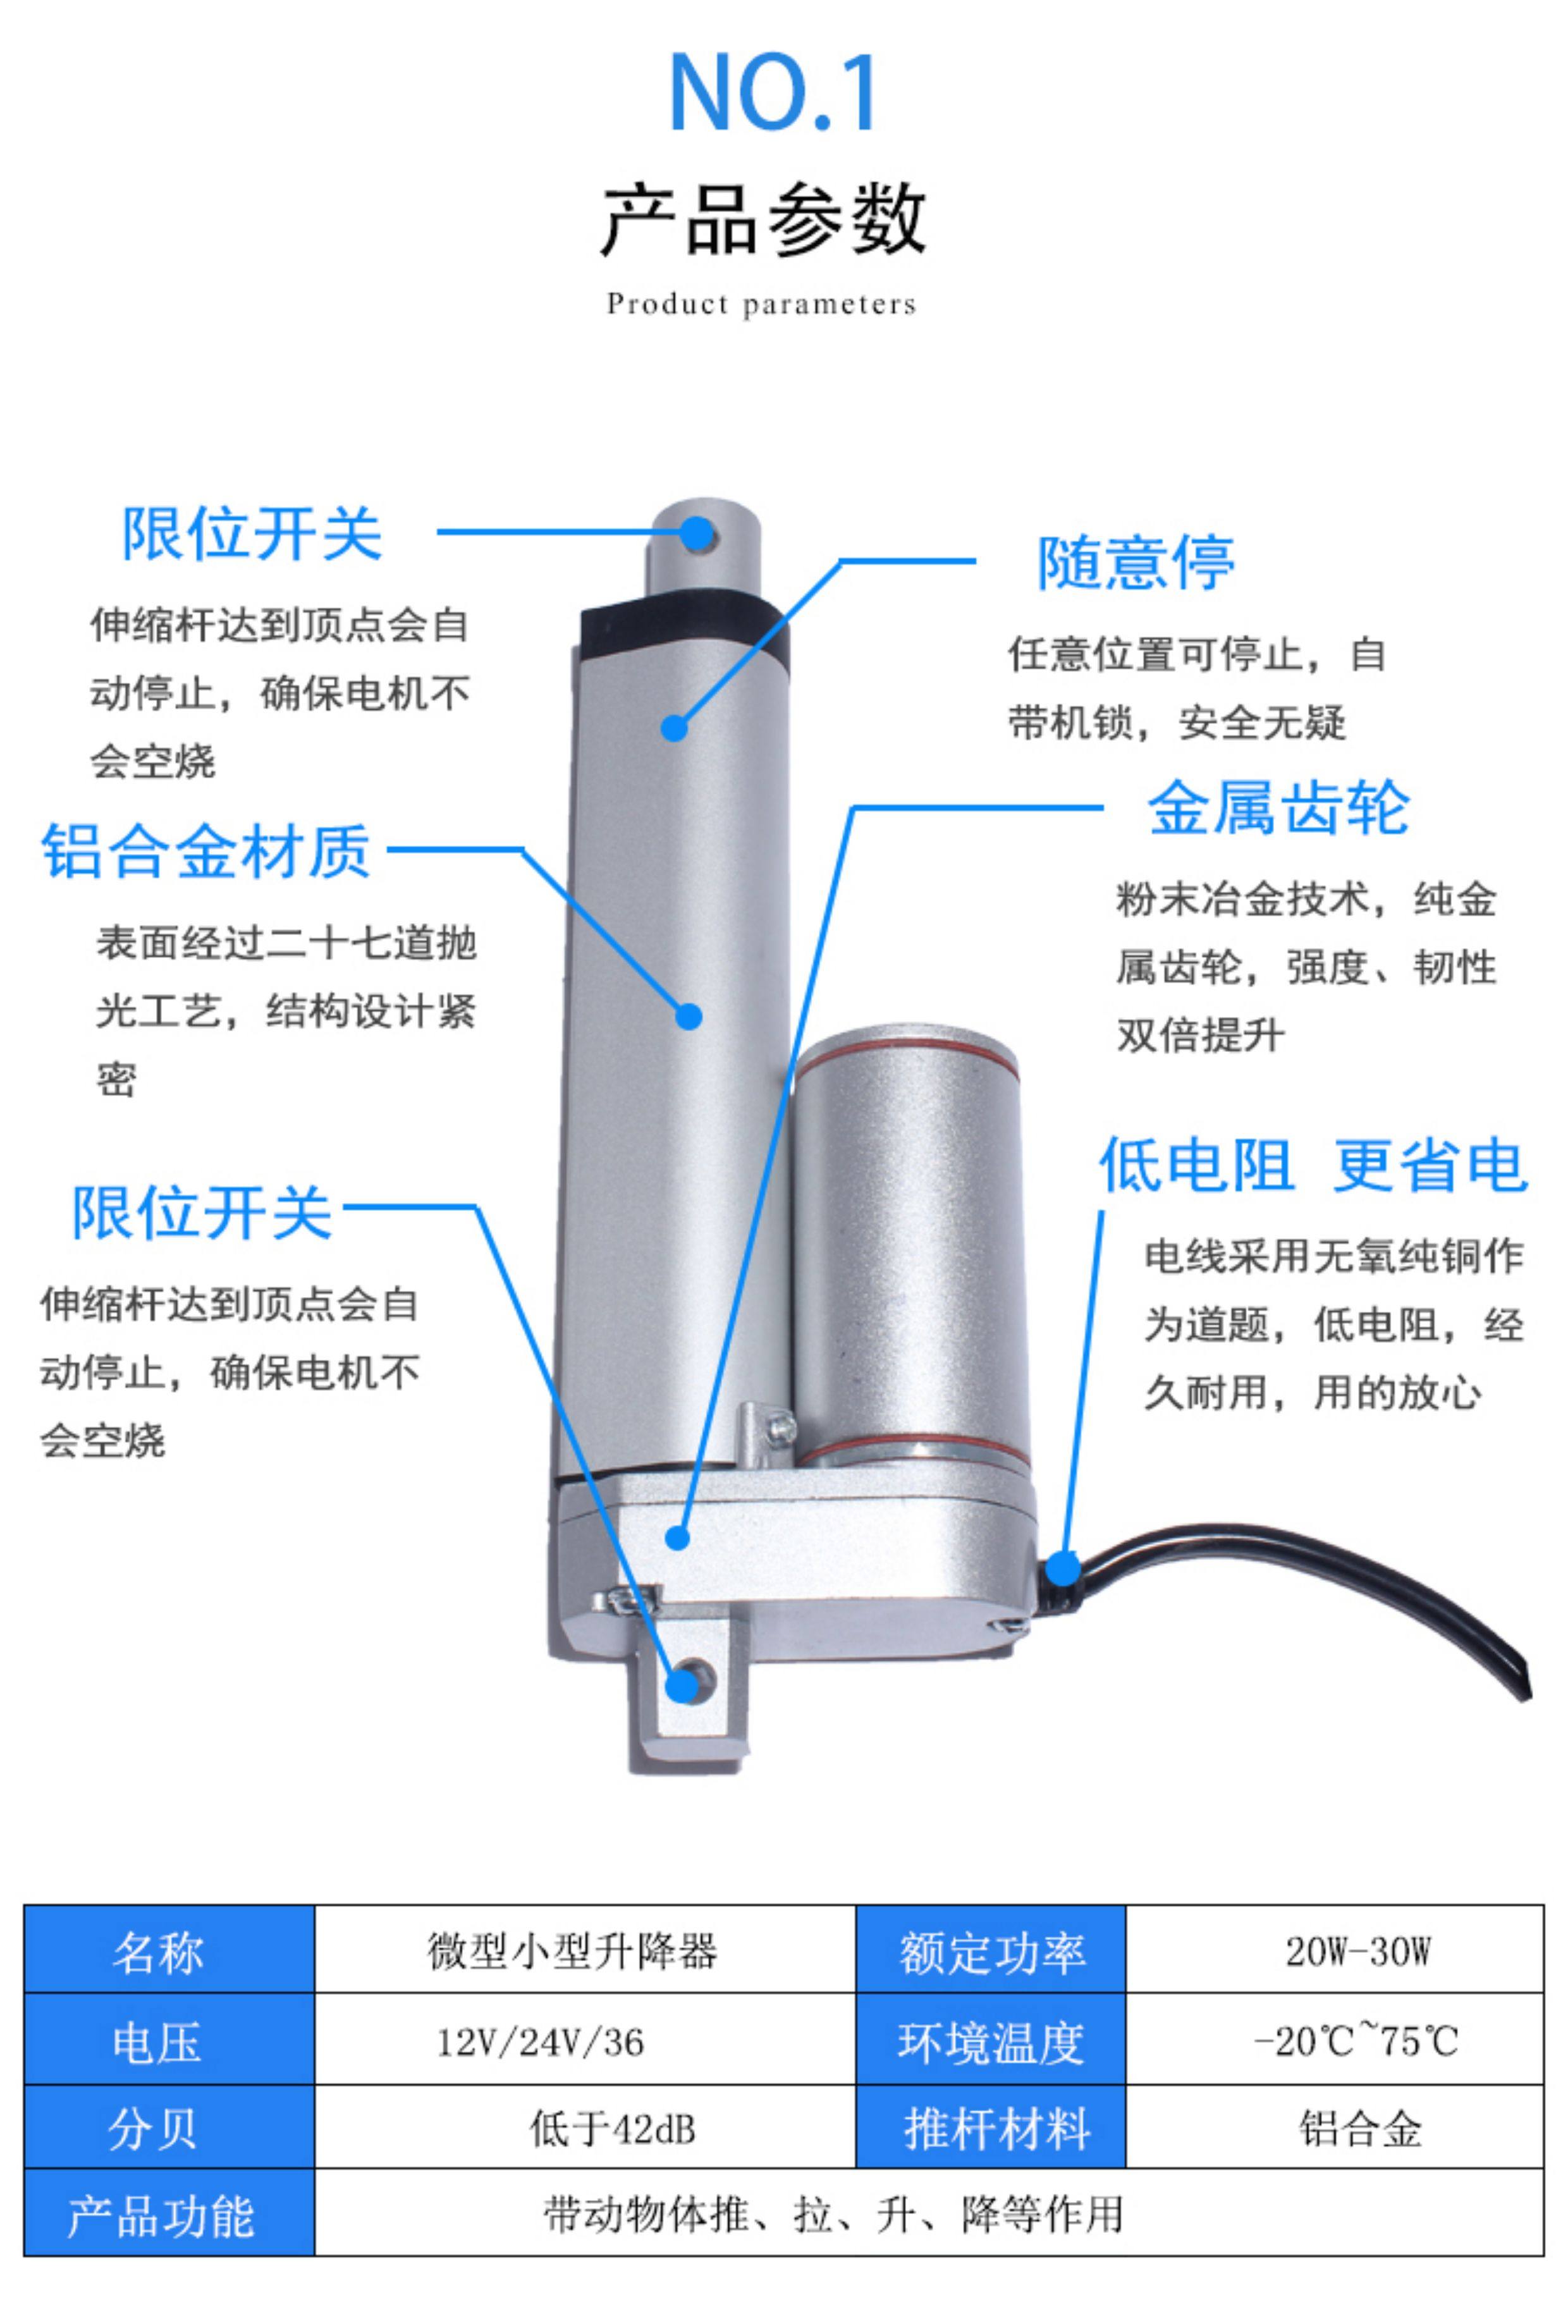
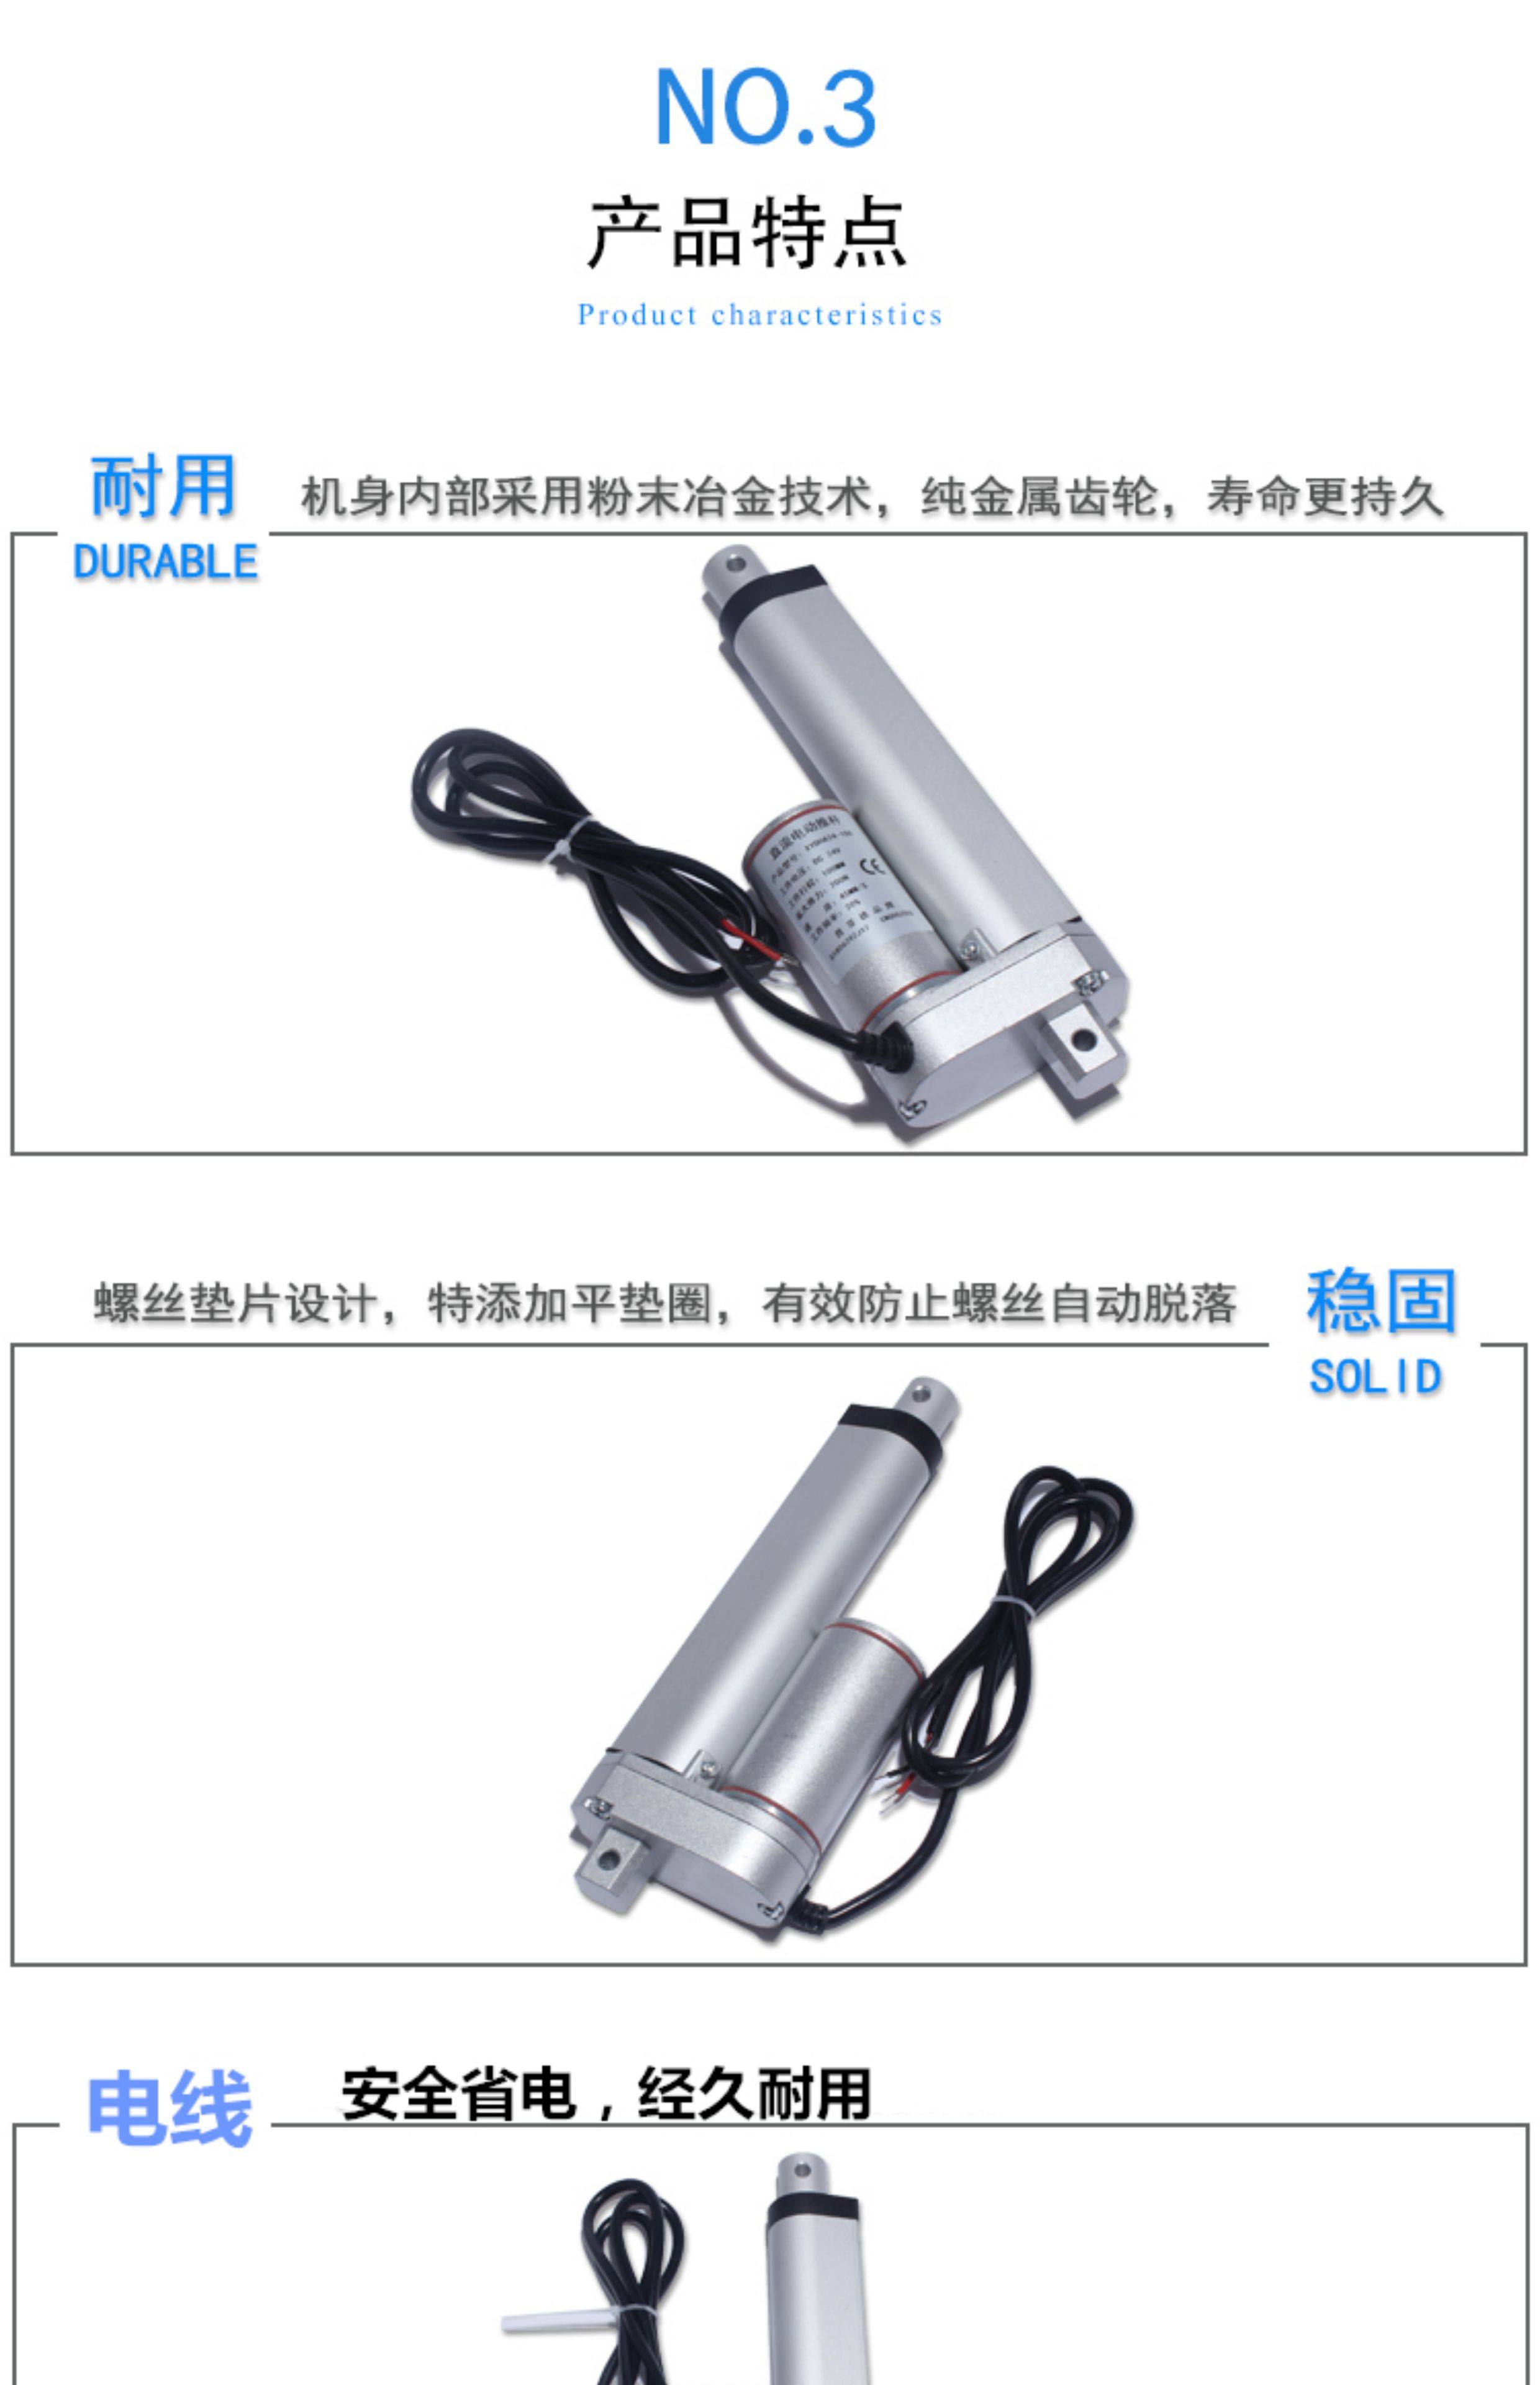
Ống vỏ nhôm và thanh trượt tịnh tiến: Ống hợp kim nhôm định hình chắc chắn, bọc bảo vệ trục vít bên trong và dẫn hướng cho thanh đẩy chuyển động mượt mà.
-
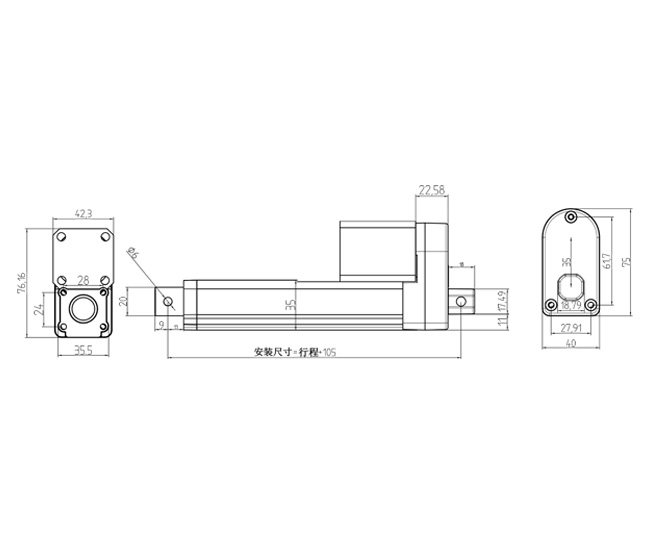
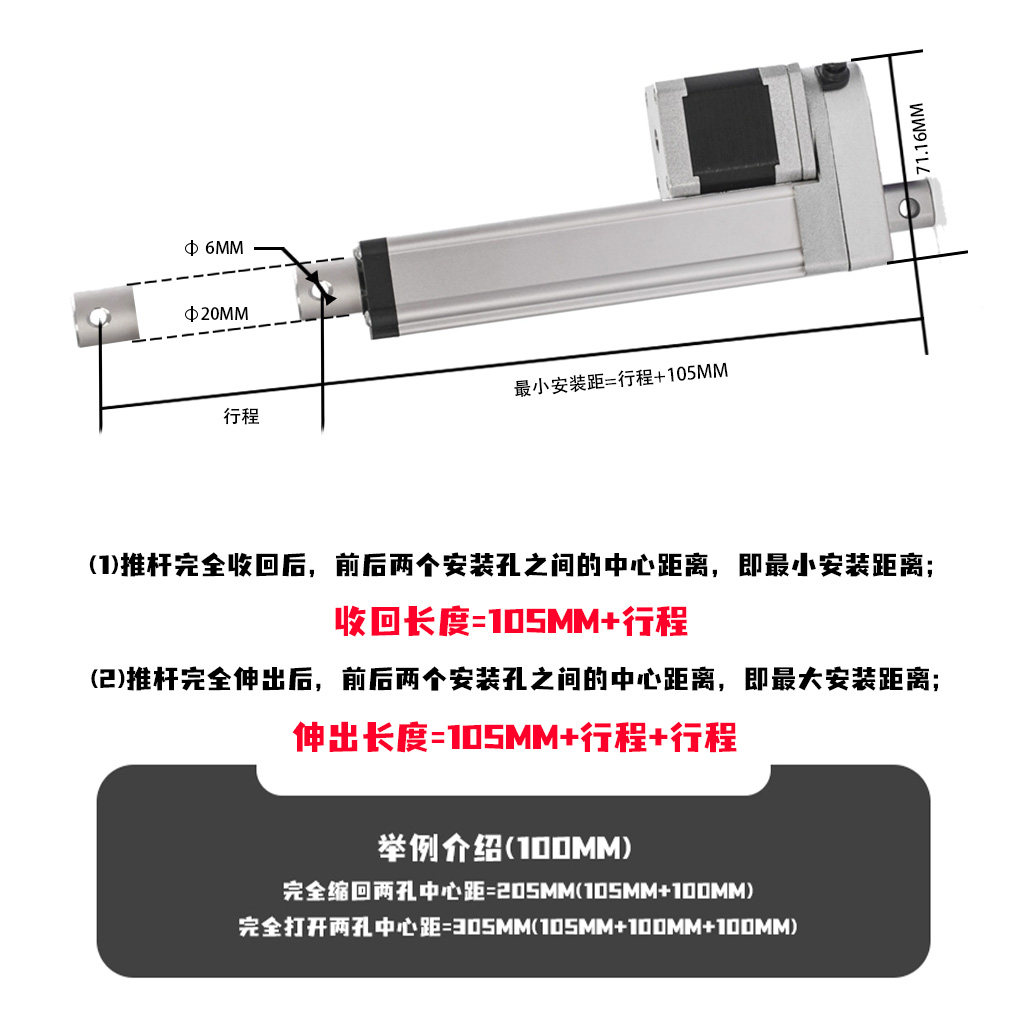
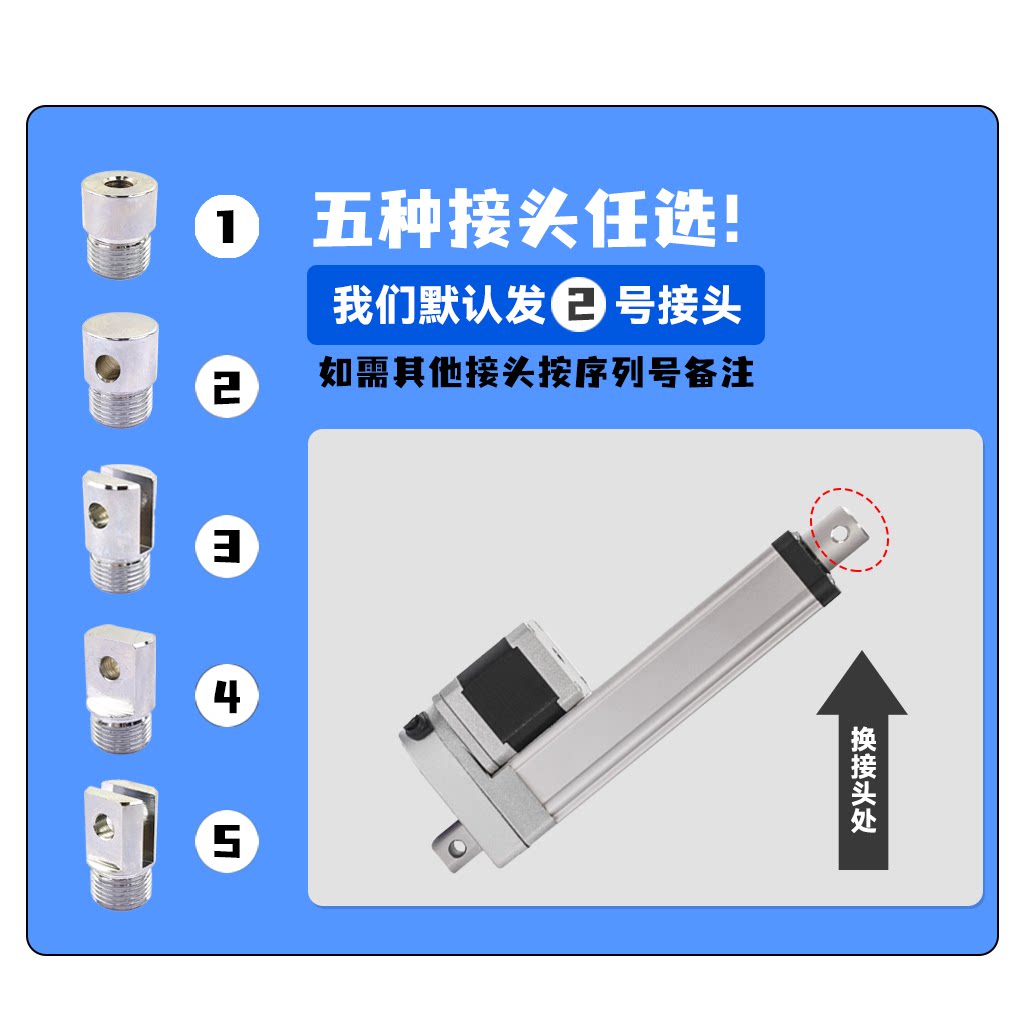
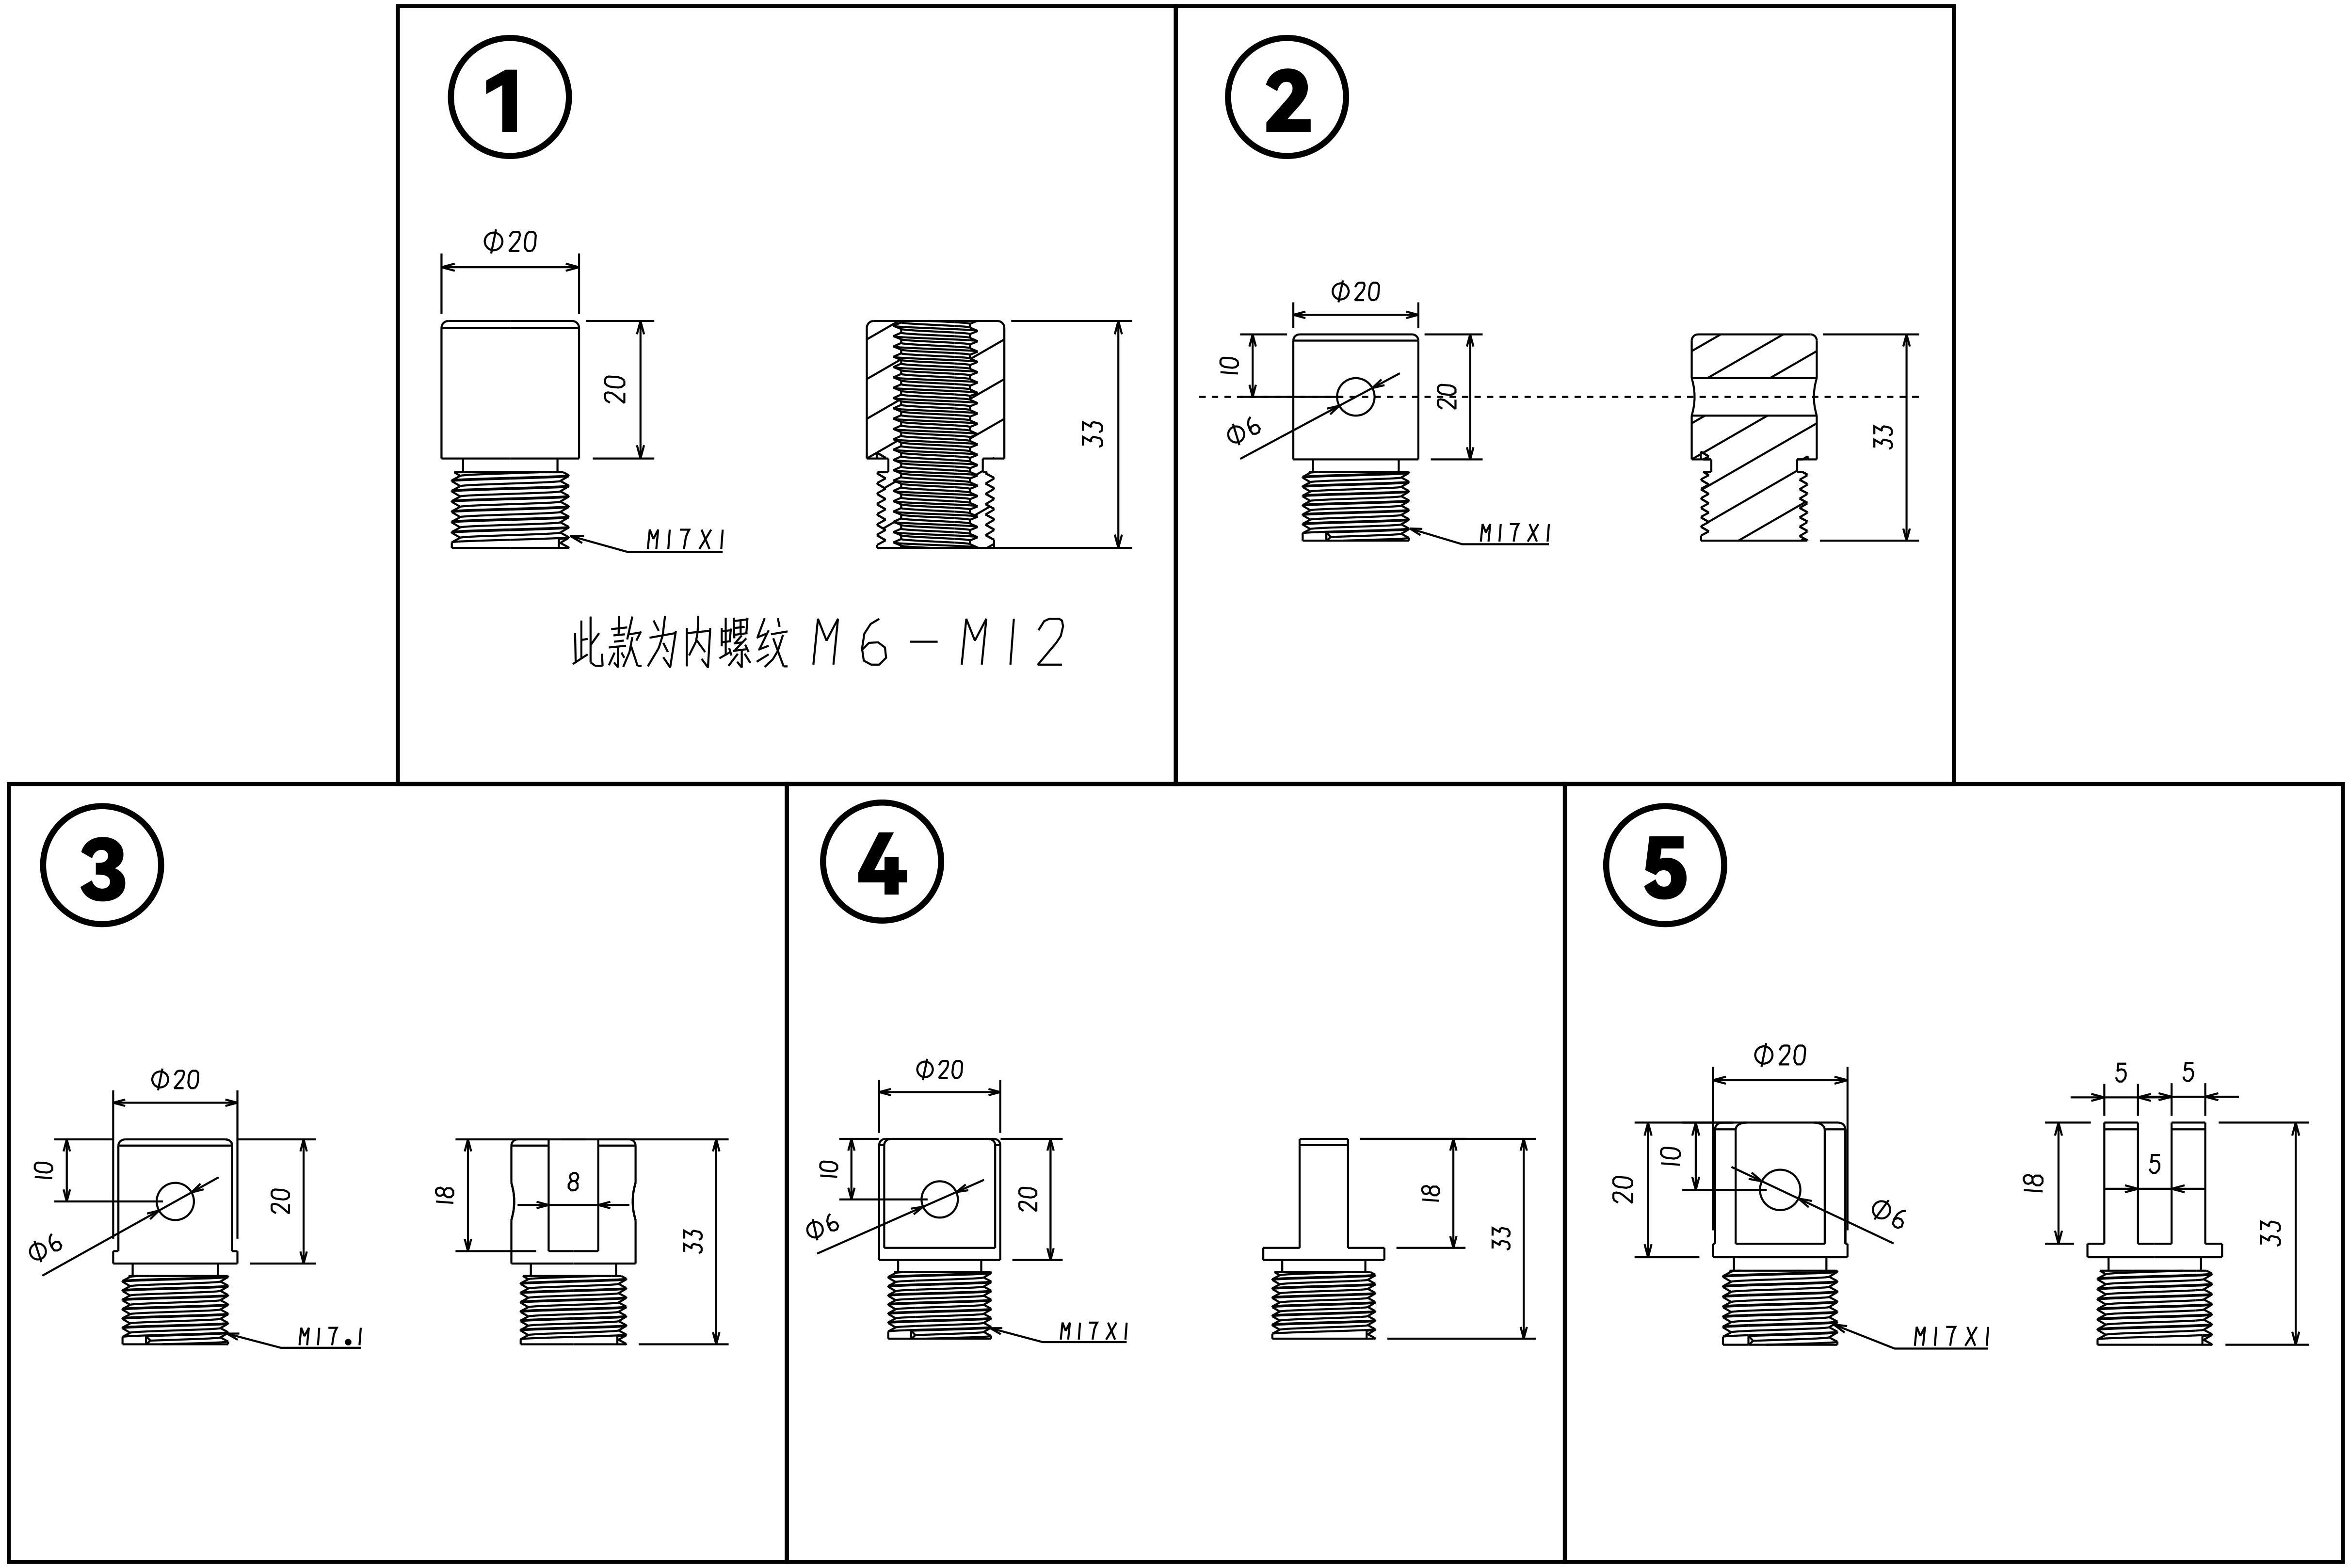
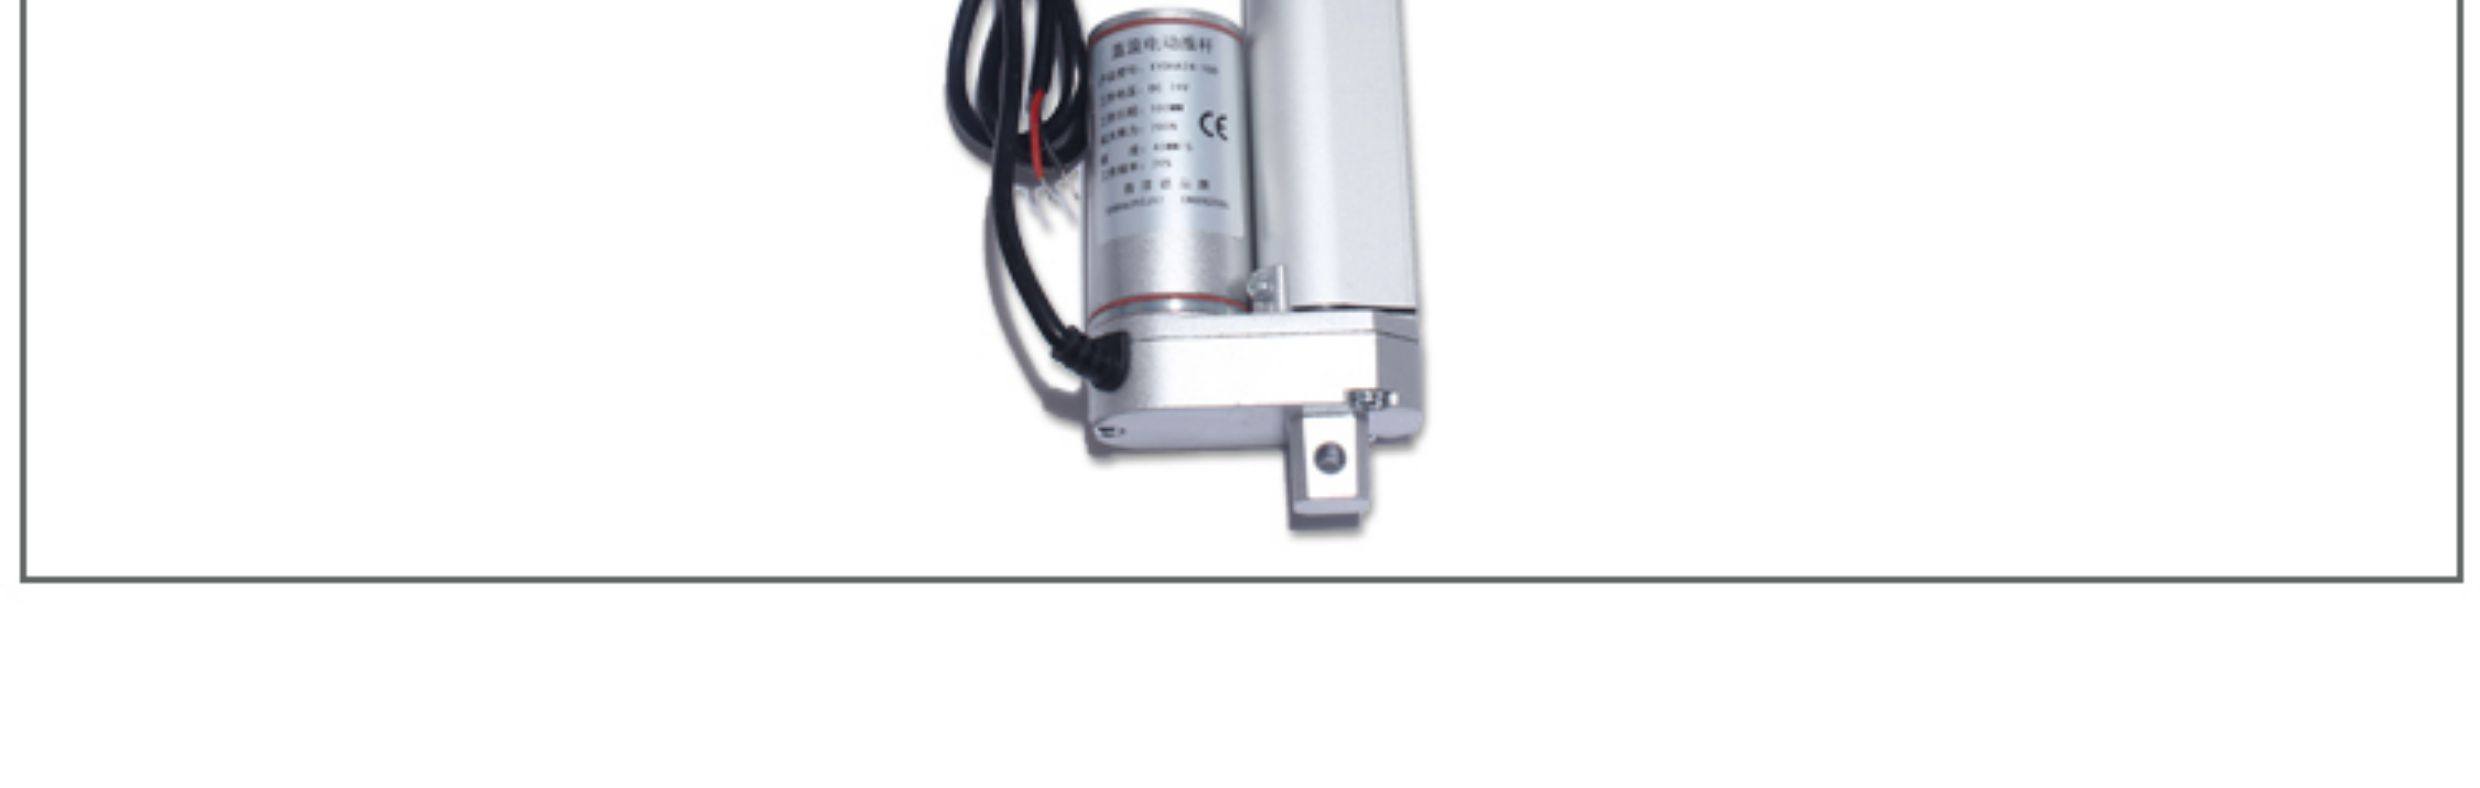
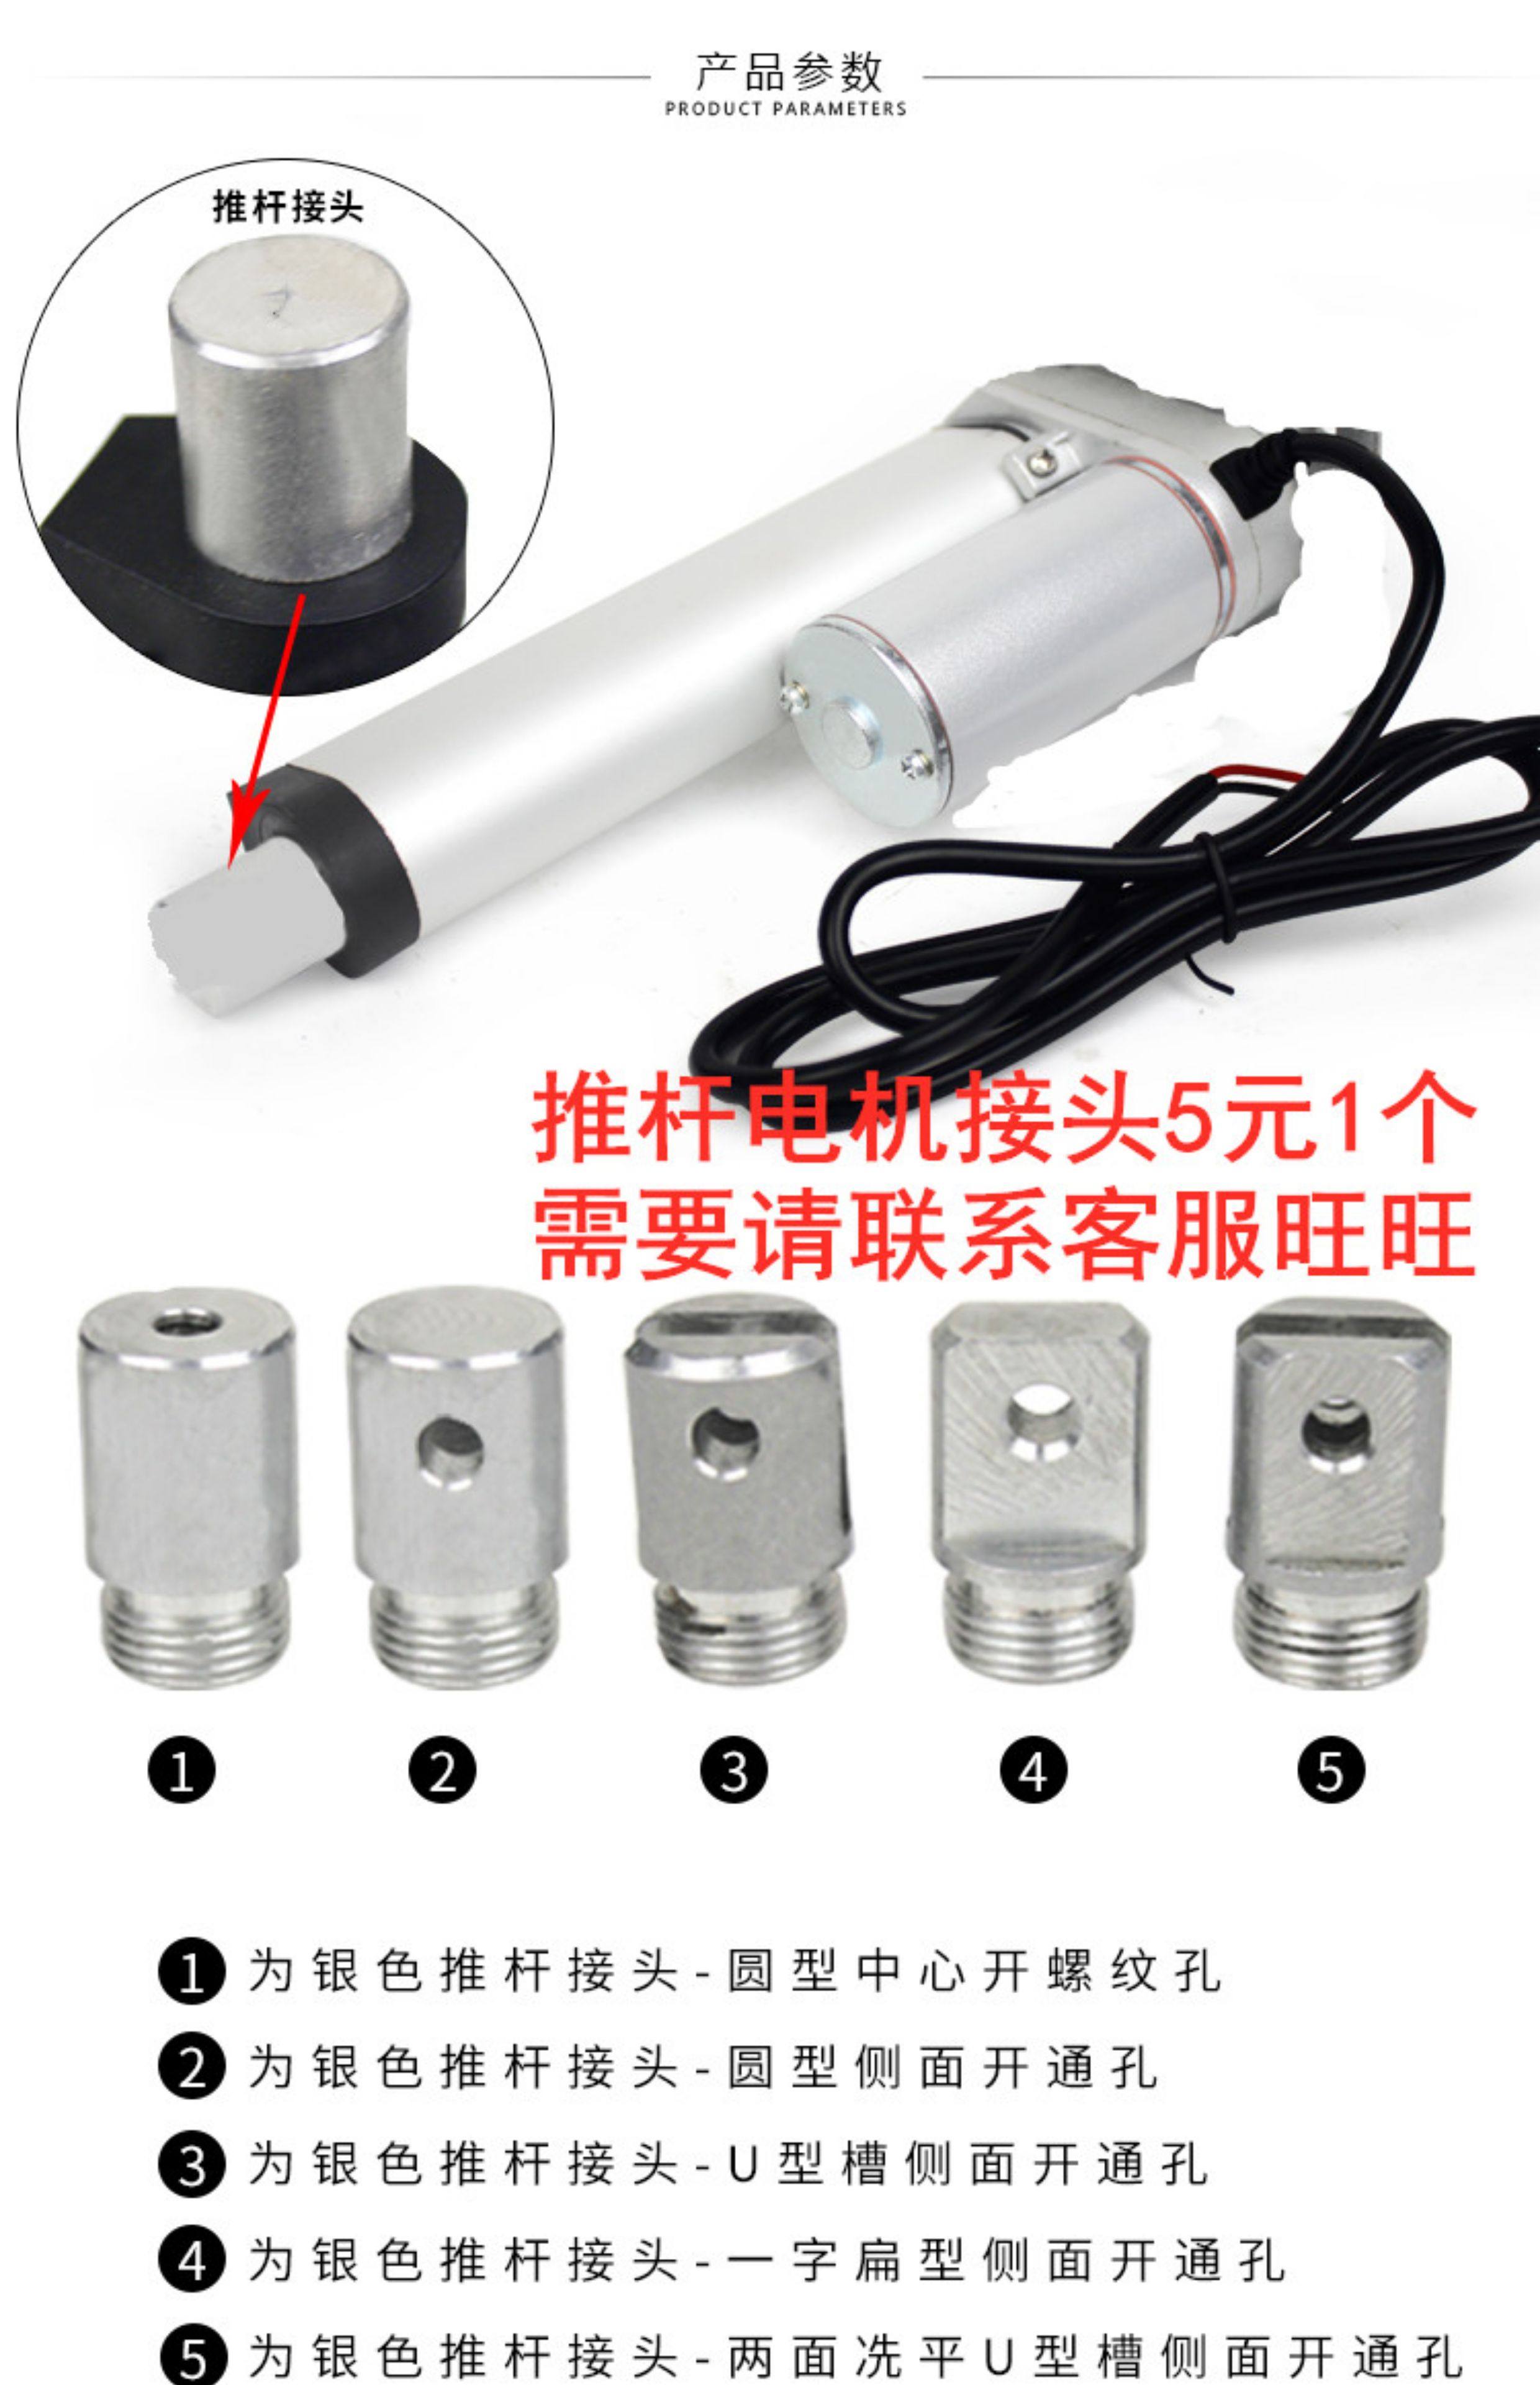
Đầu gá/khớp nối: Thiết kế các lỗ chốt ở hai đầu (thân động cơ và đầu ty đẩy) giúp lắp đặt, ghim chốt dễ dàng vào cơ cấu máy.
-
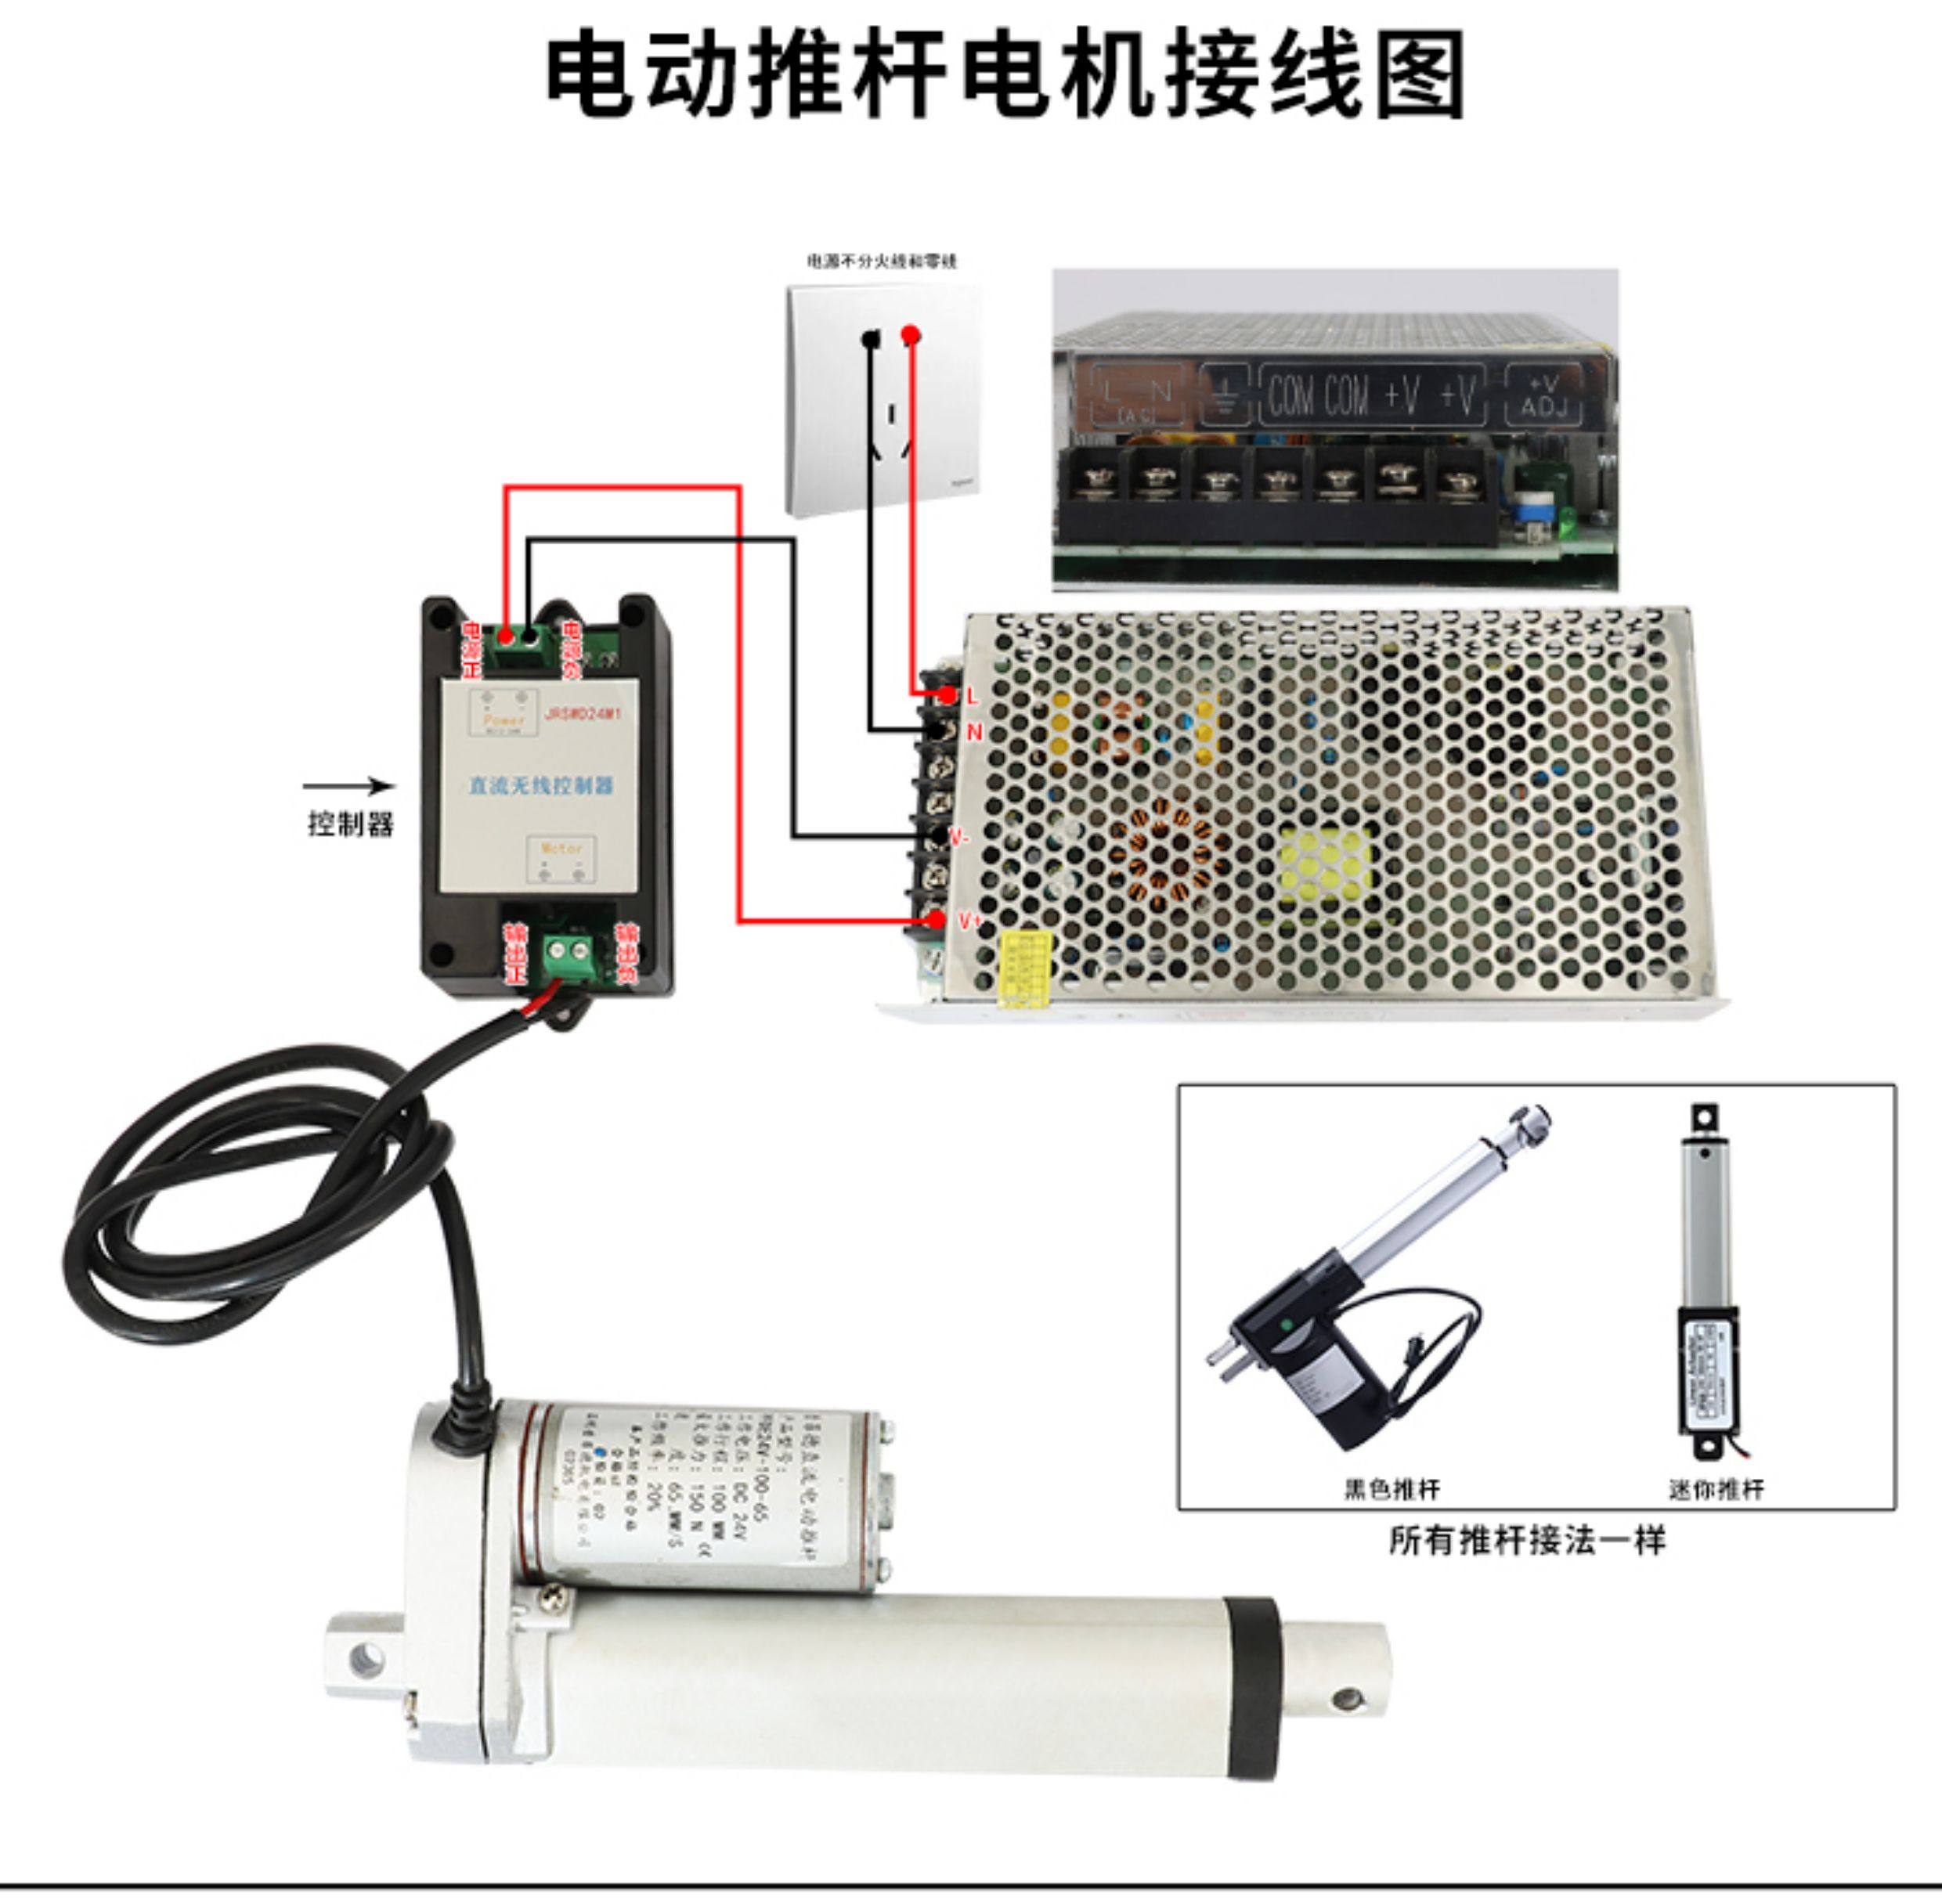
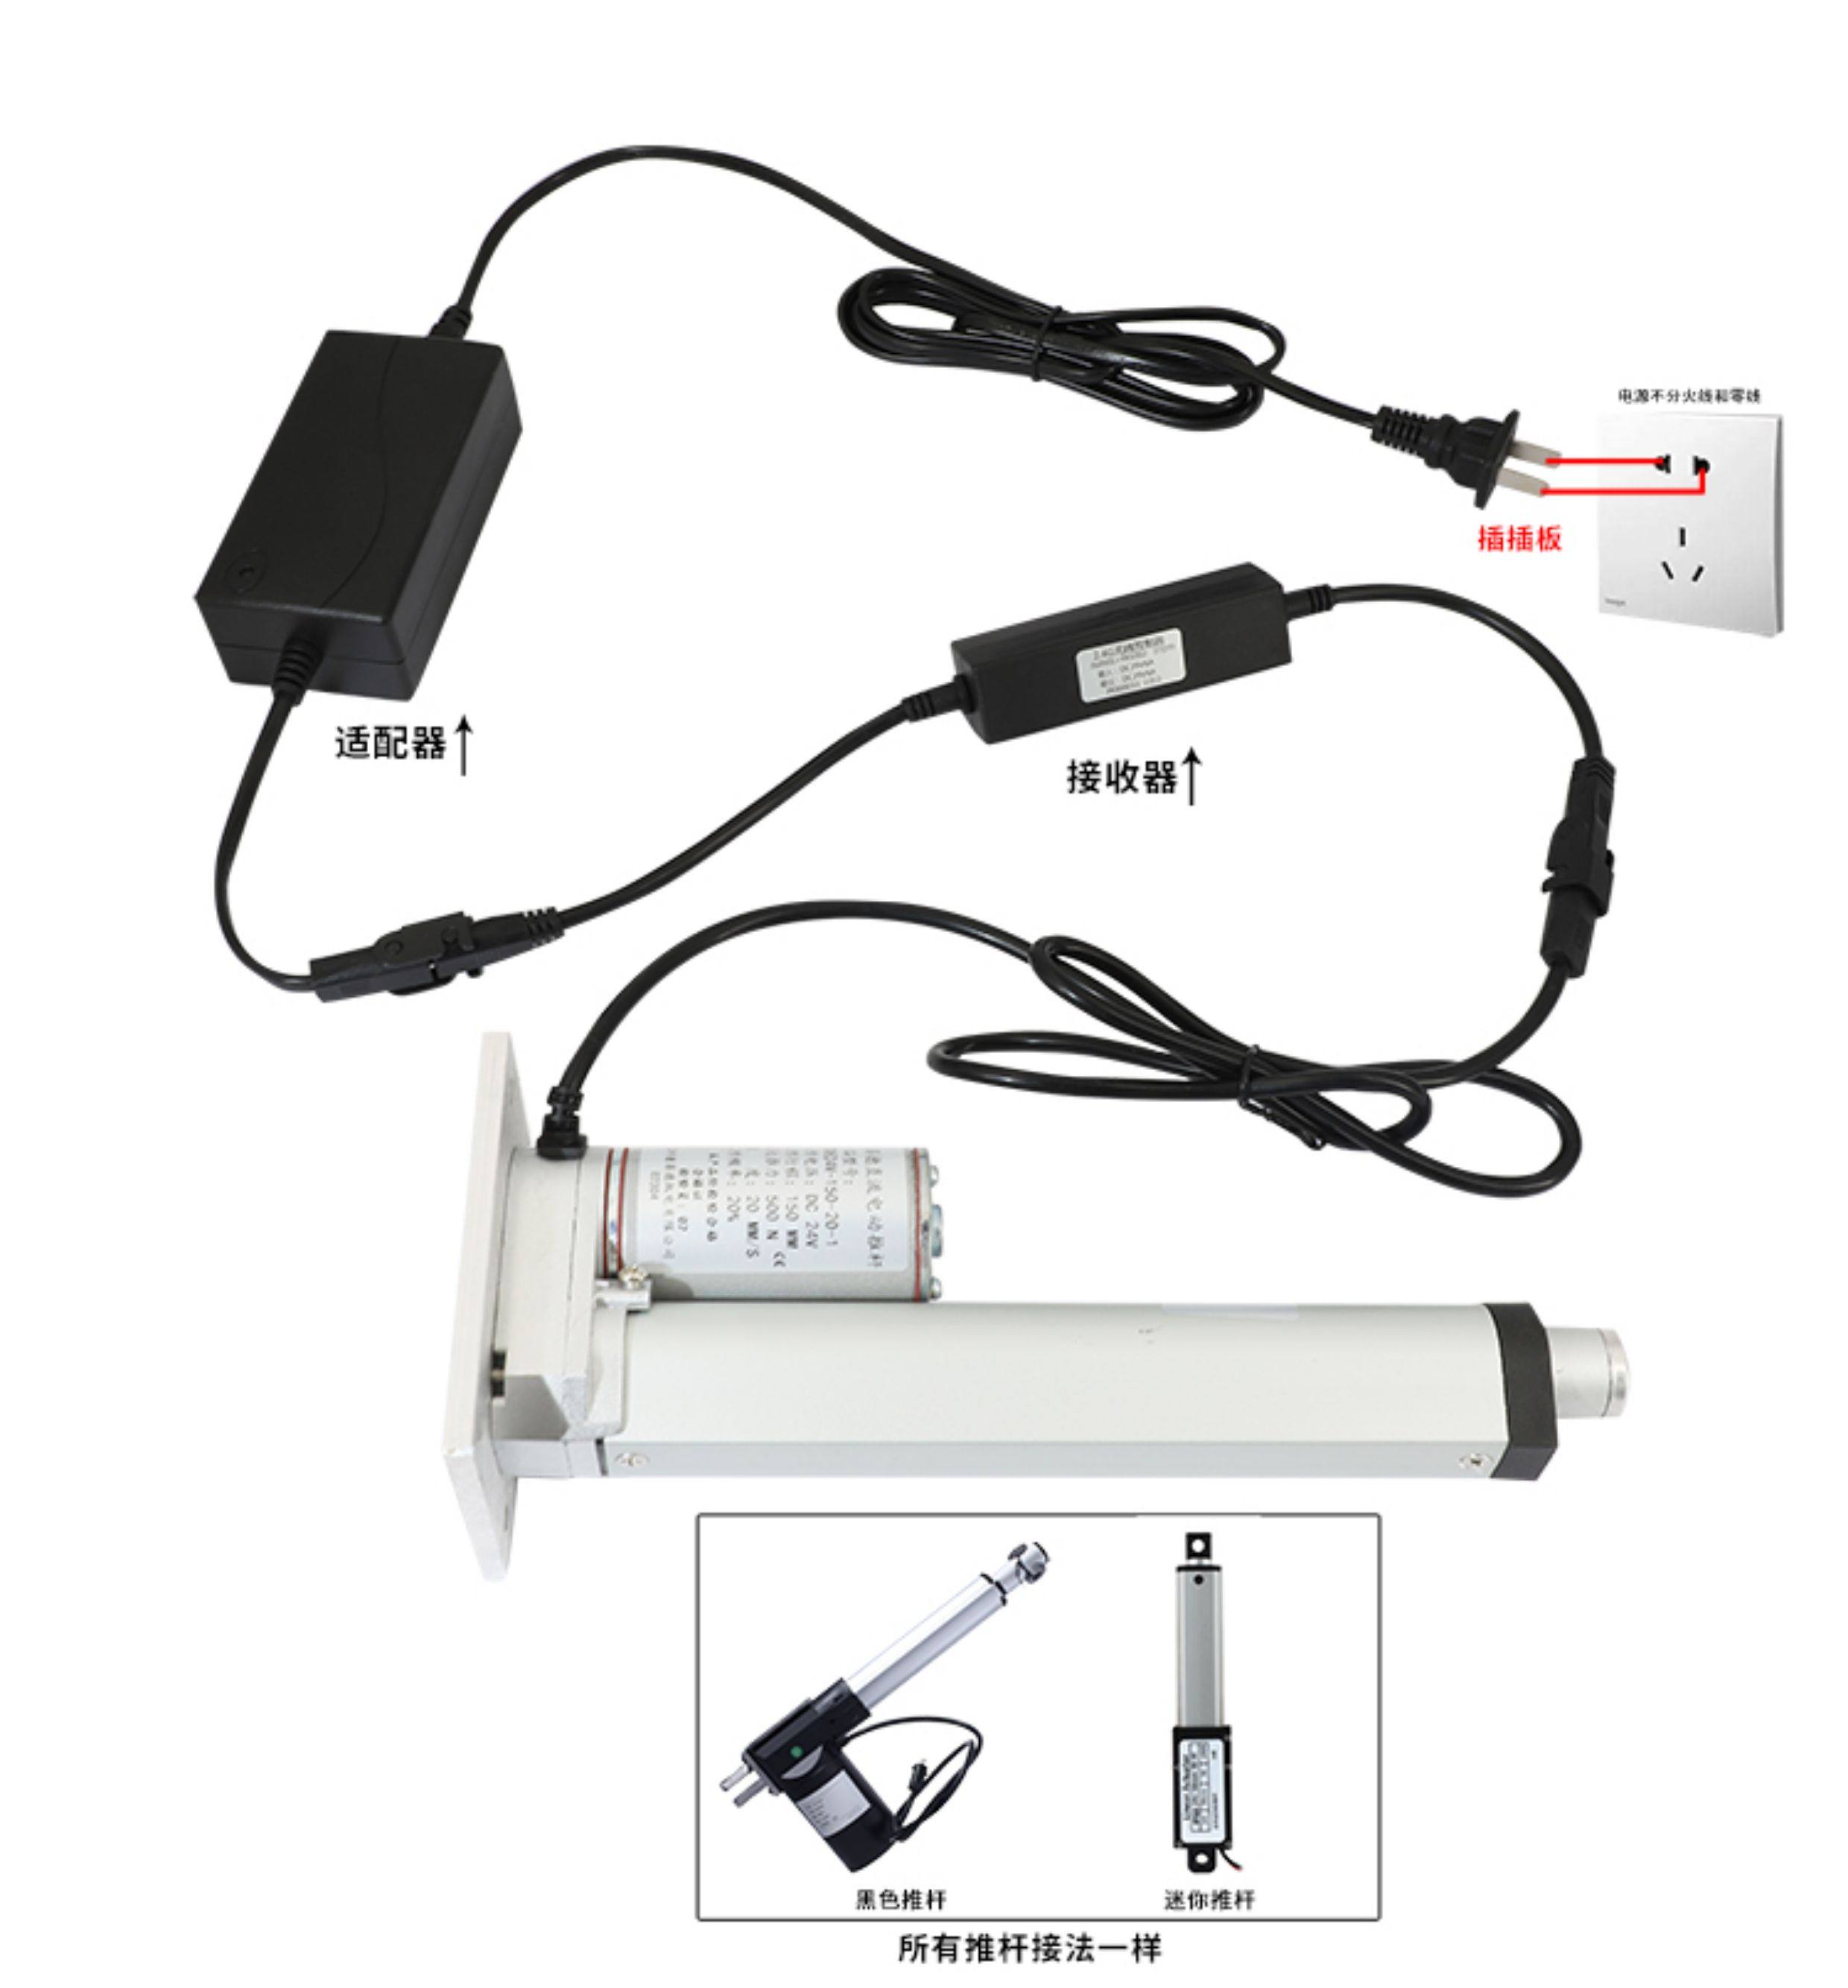
Mạch điều khiển/Driver (tùy chọn): Bộ điều khiển động cơ bước giúp điều khiển xung nhịp, góc quay và tốc độ theo ý muốn.
2. Nguyên lý hoạt động
-
Khi cấp các xung điện áp (thường từ 6V đến 24V) thông qua bộ điều khiển động cơ bước (driver) vào các pha của động cơ bước:
-
Động cơ bước sẽ quay một góc chính xác (bước góc) tương ứng với mỗi xung nhận được.
-
Chuyển động quay của trục động cơ truyền trực tiếp vào trục vít bên trong thân xy lanh.
-
Đai ốc gắn liền với thanh đẩy dịch chuyển tịnh tiến tiến lên hoặc lùi xuống một khoảng cách tỷ lệ thuận với số bước quay của động cơ.
-
Bằng cách điều khiển số lượng xung và tần số xung, hệ thống có thể kiểm soát cực kỳ chính xác vị trí, hành trình, tốc độ và gia tốc của thanh đẩy.
-
3. Ứng dụng
-
Thiết bị tự động hóa chính xác & CNC mini: Dùng làm trục nâng hạ, cơ cấu tịnh tiến cho máy in 3D, máy khắc laser, máy CNC cỡ nhỏ.
-
Thiết bị quang học & Phòng thí nghiệm: Các bàn trượt dịch chuyển tiêu cự, thiết bị đo đạc tự động cần độ chính xác cao đến từng micron/milimet.
-
Robot & Cơ khí thông minh: Các khớp nối tay máy robot, cơ cấu chọn và đặt linh kiện (Pick and Place).
-
Thiết bị y tế – sinh hóa: Bơm tiêm điện tự động, thiết bị phân tích mẫu tự động hóa.
4. Cách tính toán lựa chọn
Khi lựa chọn xy lanh điện động cơ bước này, cần lưu ý các thông số kỹ thuật sau:
-
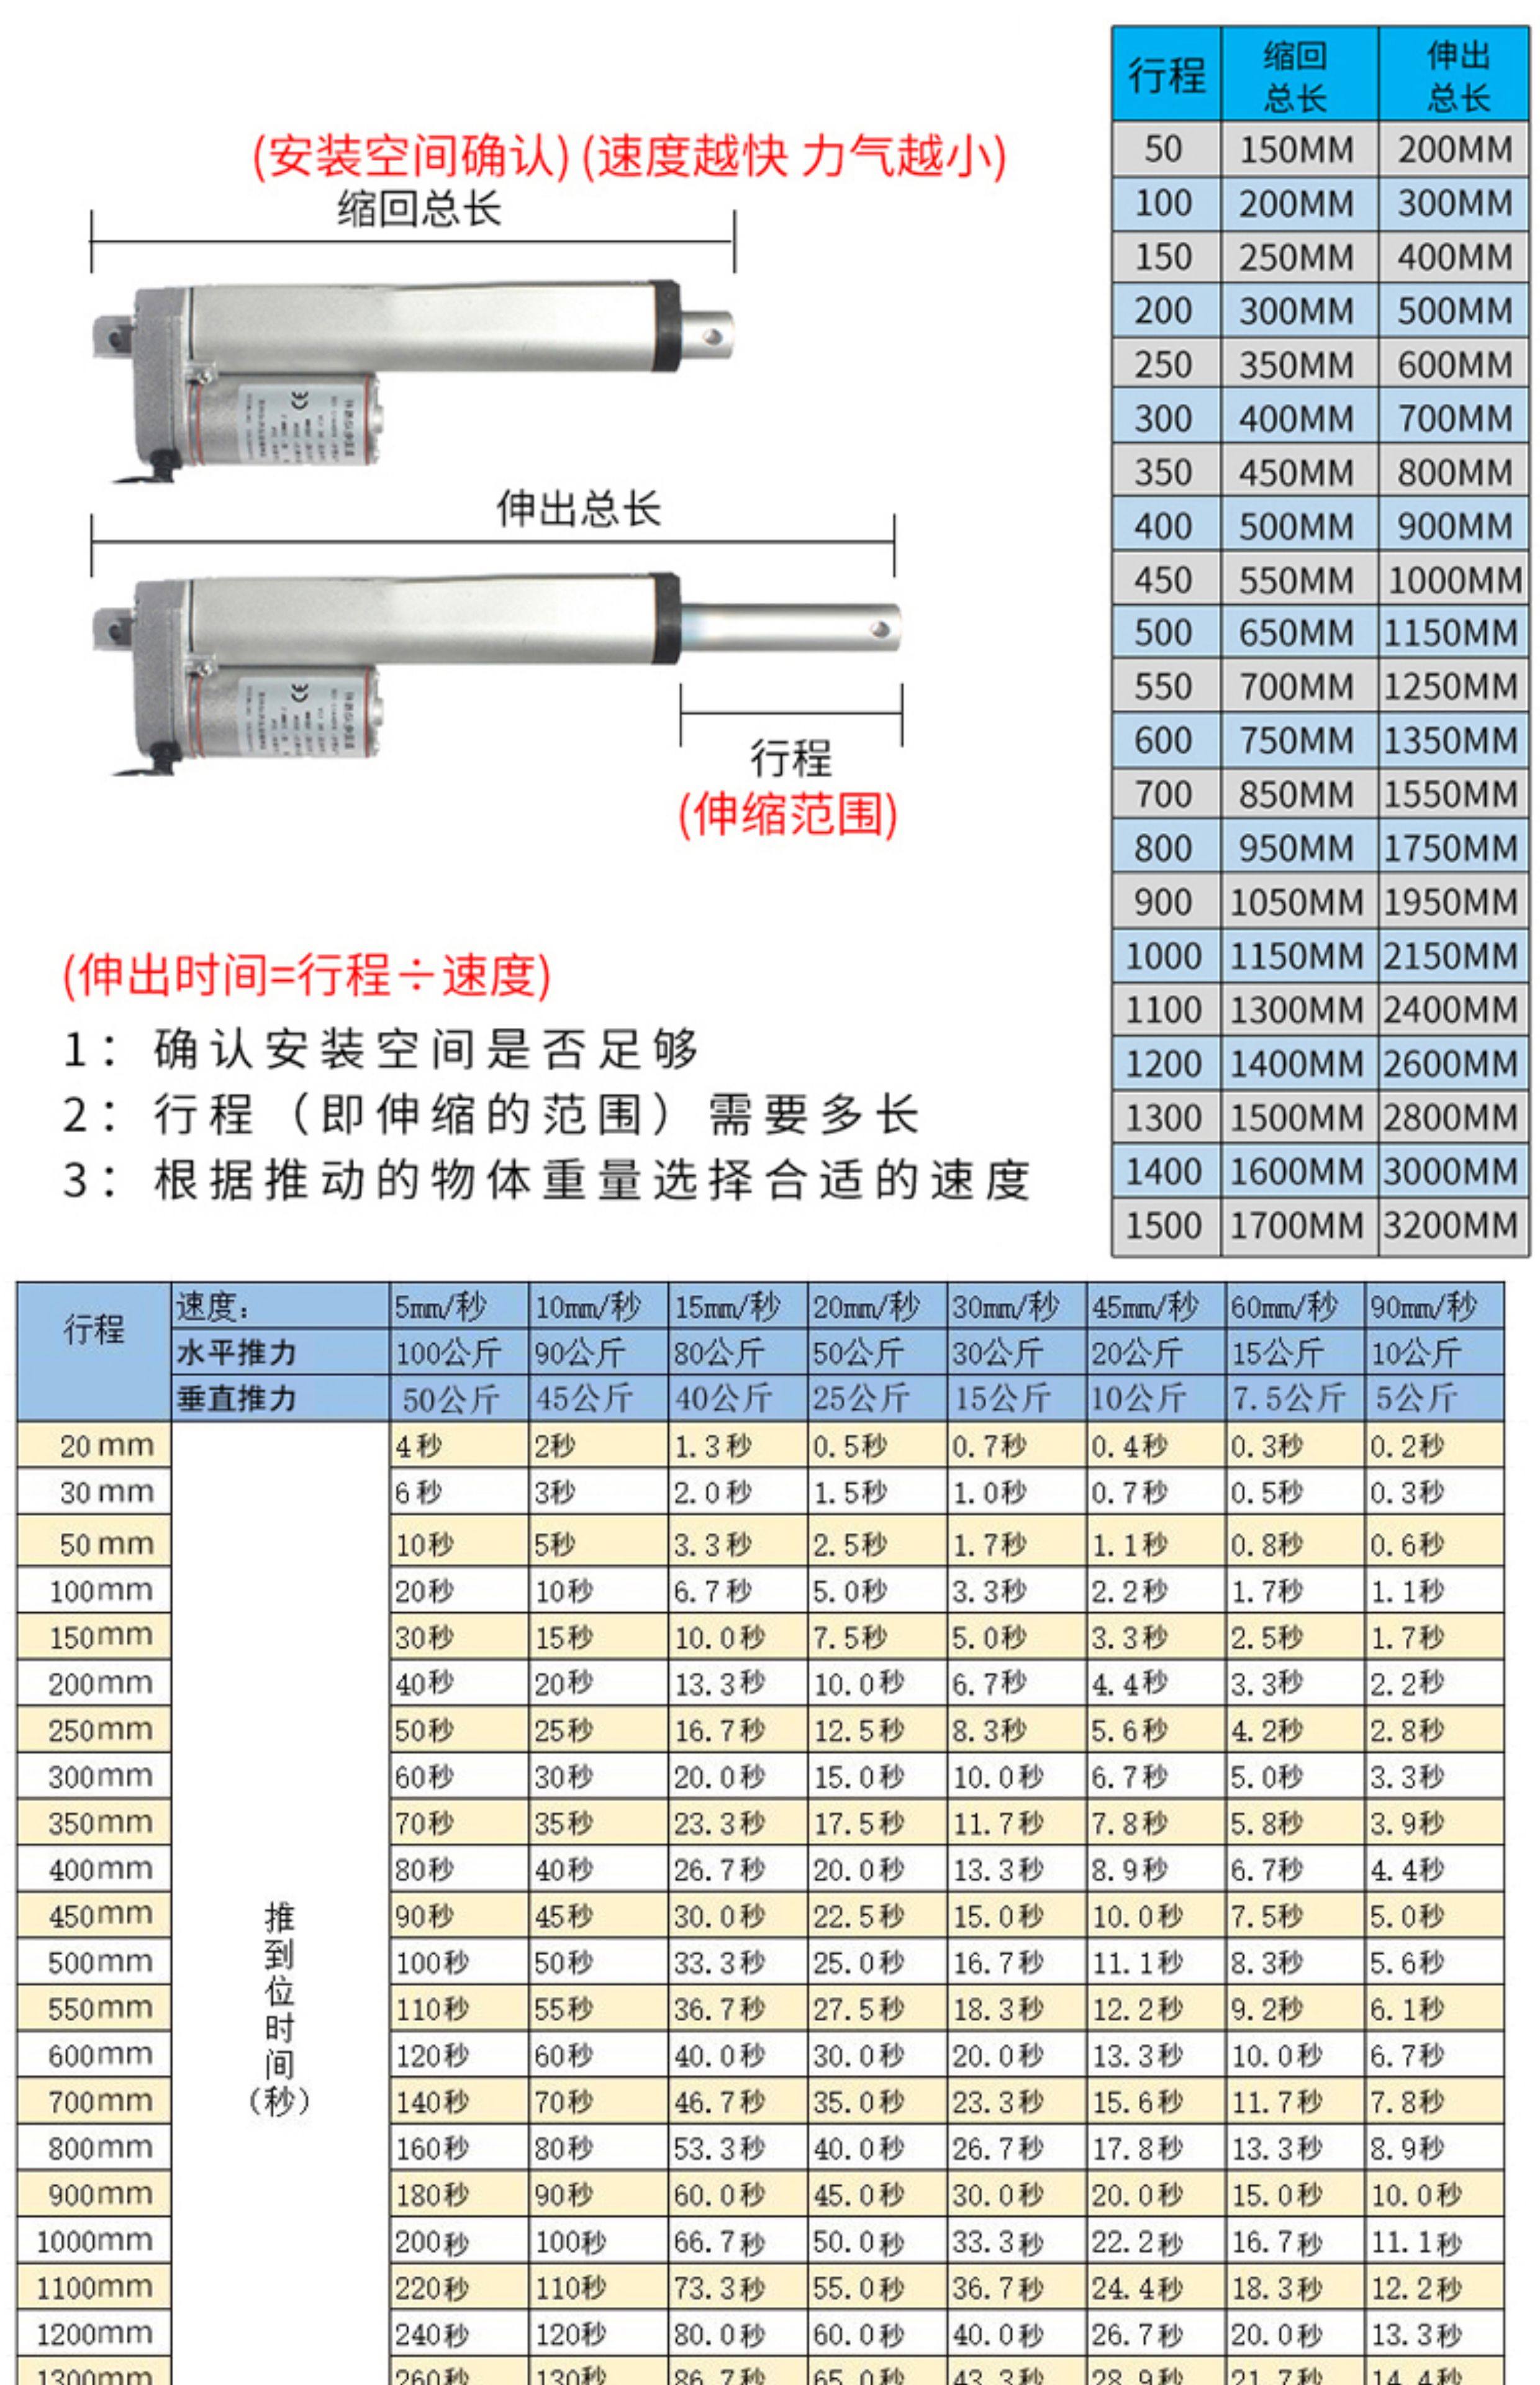
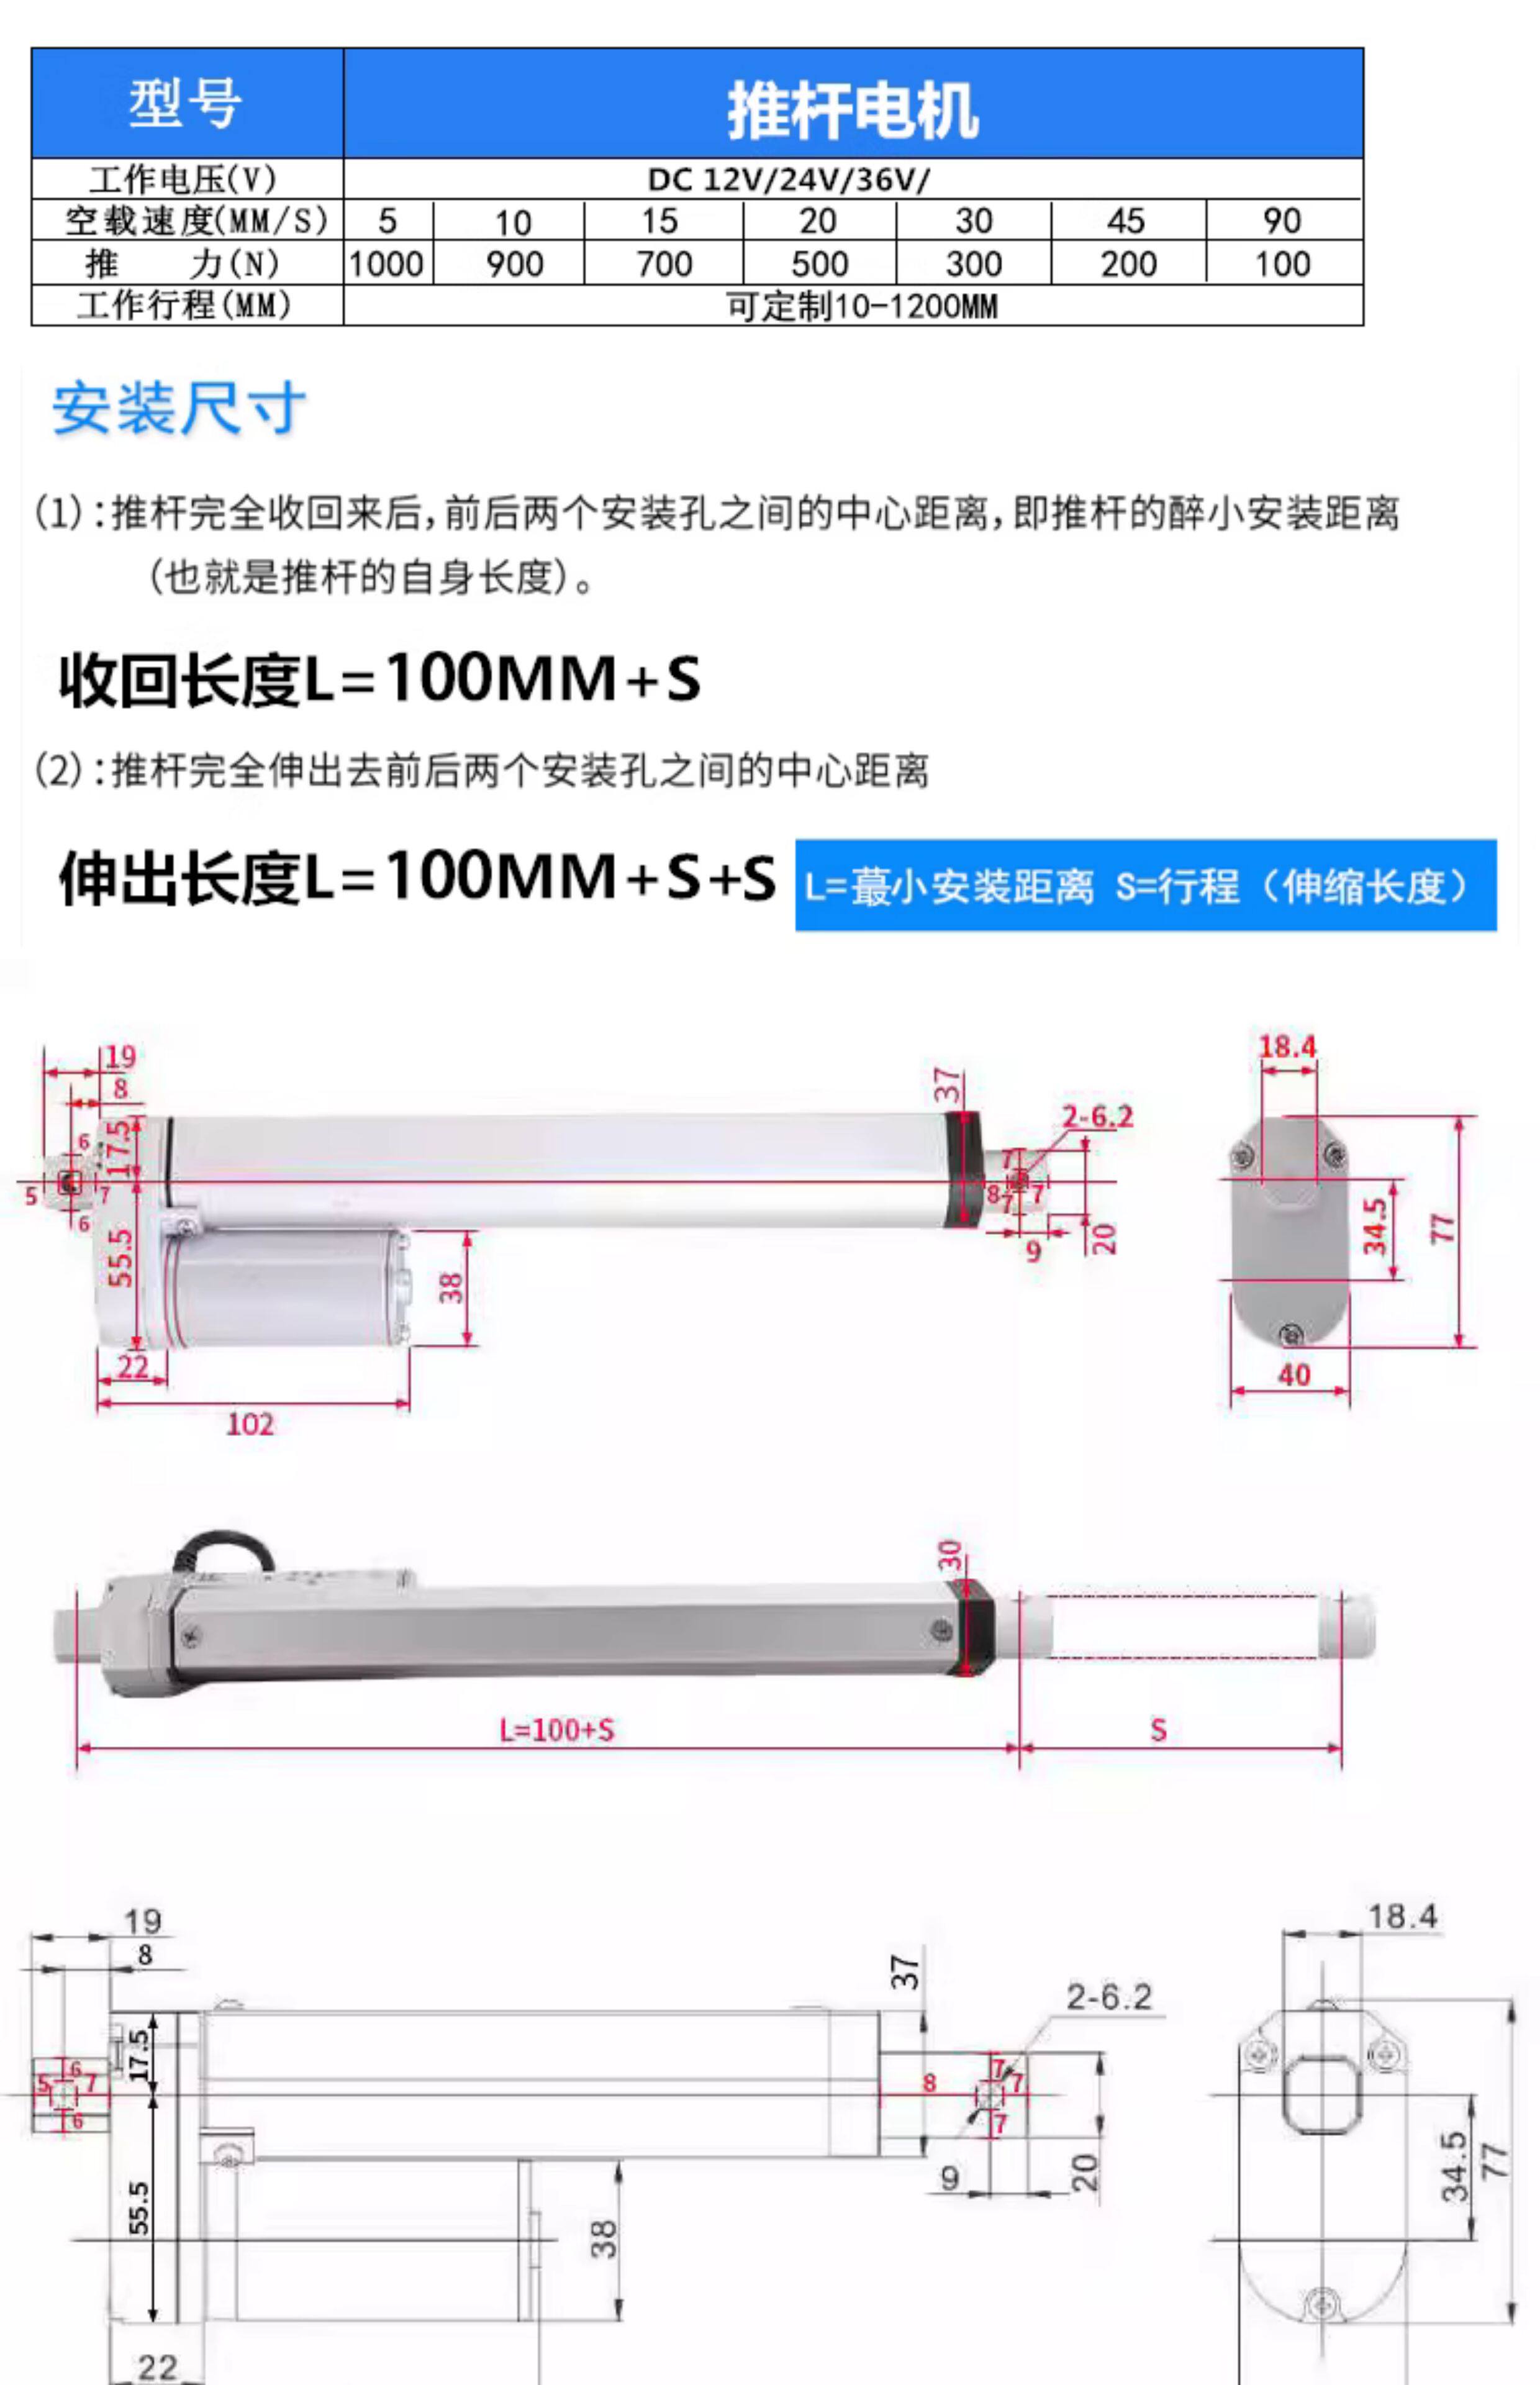
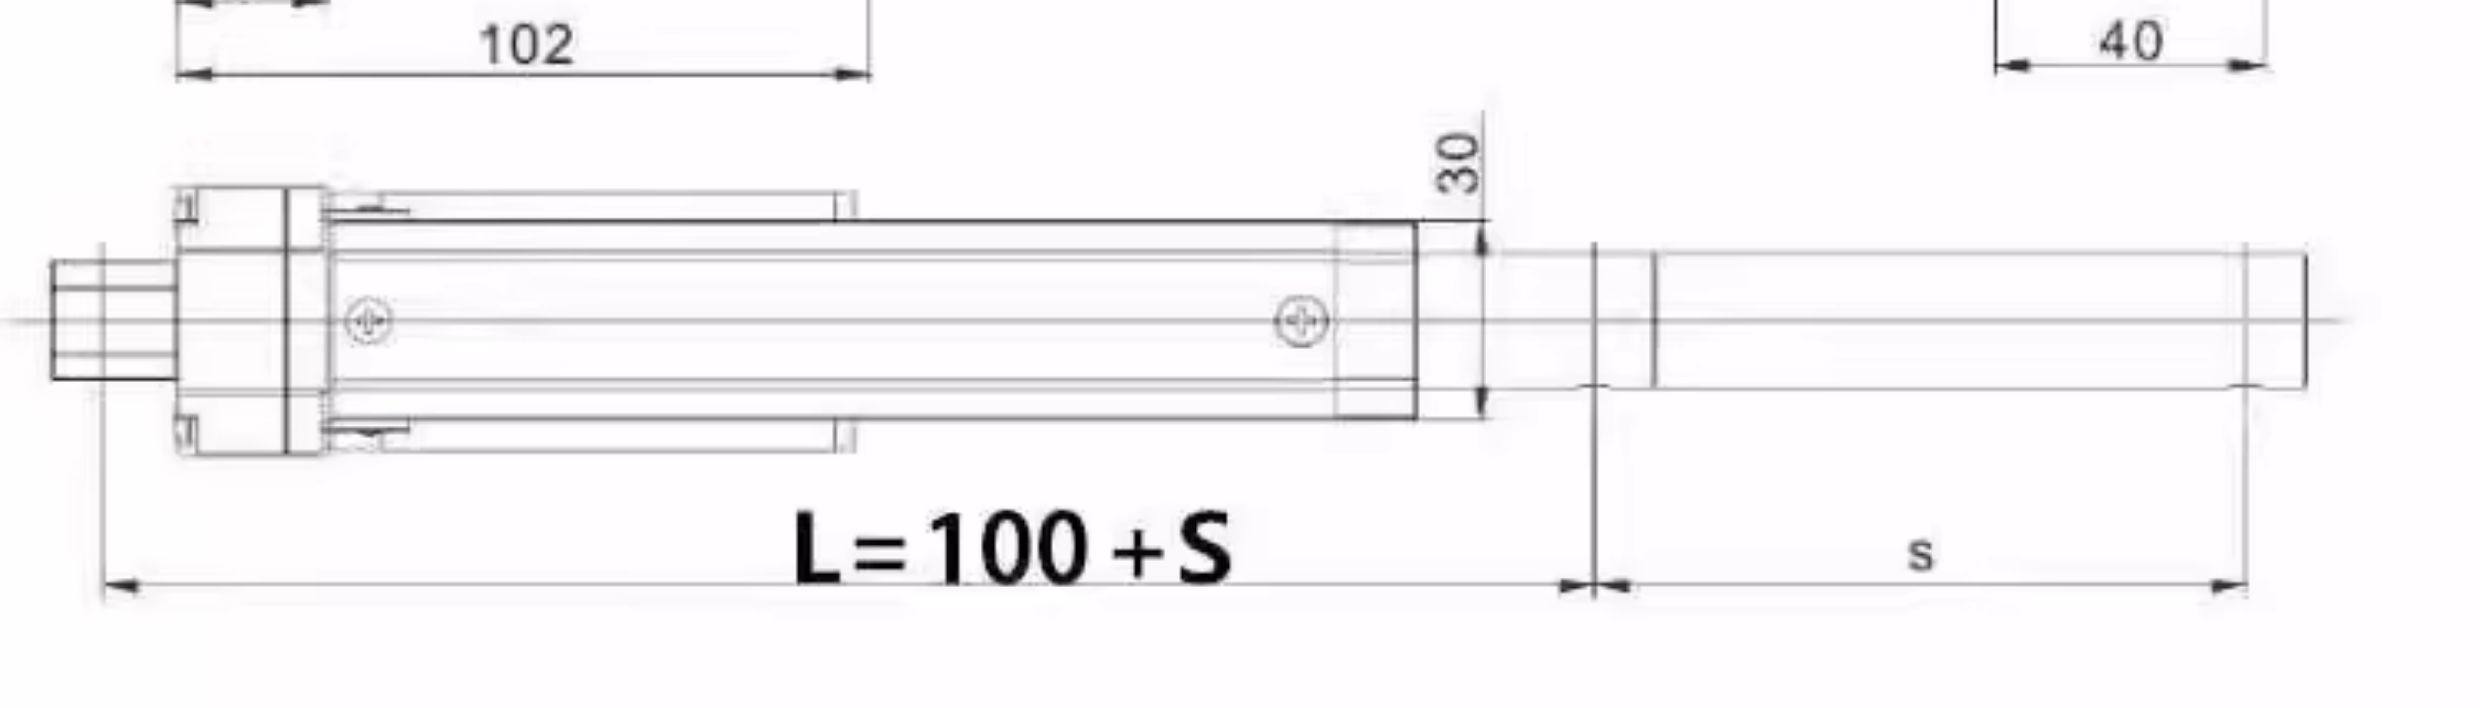
Hành trình ($S$ – Stroke): Lựa chọn khoảng dịch chuyển phù hợp với không gian máy (các tùy chọn từ $10\text{mm}$ đến $600\text{mm}$ như trên hình).
-
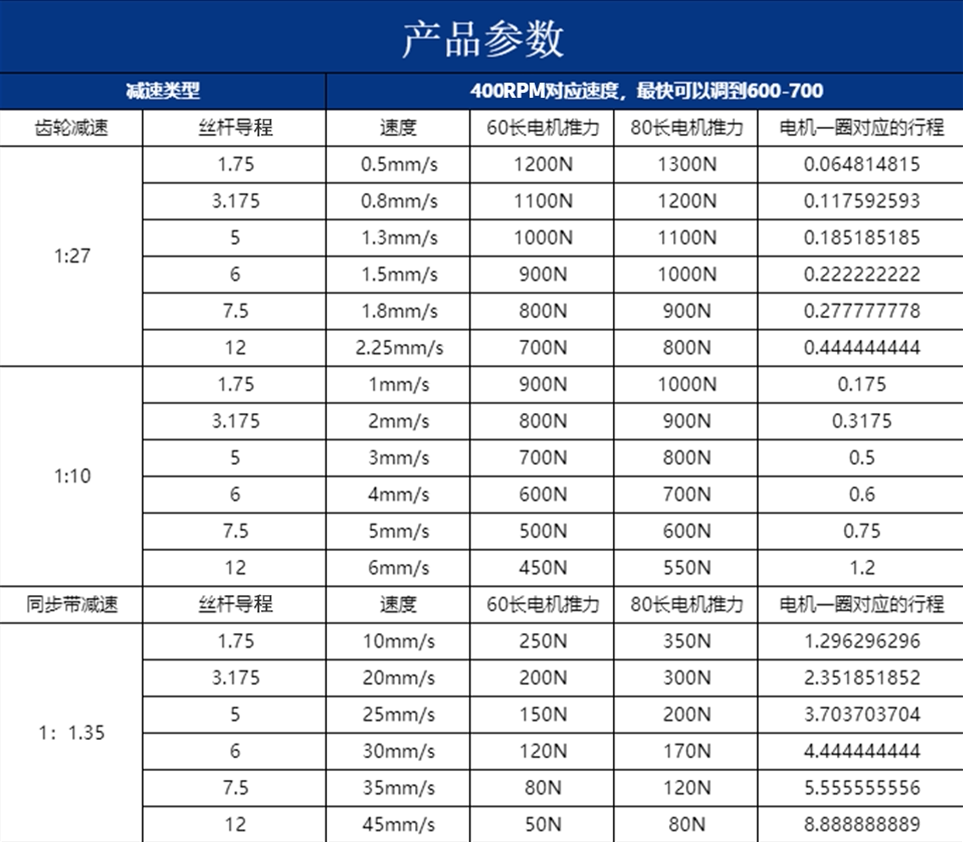
Tốc độ và Lực đẩy: Động cơ bước có mối liên hệ nghịch giữa tốc độ và lực đẩy. Tốc độ càng cao thì lực đẩy càng giảm và ngược lại (Ví dụ: Tốc độ $45\text{mm/s}$ lực đẩy $50\text{N}$, trong khi tốc độ $10\text{mm/s}$ lực đẩy đạt $250\text{N}$).
-
Điện áp nguồn ($U$): Dải điện áp hoạt động linh hoạt từ 6V đến 24V, cần cấp nguồn phù hợp cho driver điều khiển động cơ bước.
-
Driver (Bộ điều khiển): Xác định có cần mua kèm mạch điều khiển bước hay không tùy thuộc vào hệ thống vi điều khiển sẵn có (như Arduino, PLC, STM32).
5. Các lưu ý khi sử dụng
-
Cài đặt dòng điện cho Driver: Cần chỉnh dòng điện trên mạch điều khiển động cơ bước phù hợp với thông số định mức của động cơ size 42 để tránh hiện tượng quá nhiệt, mất bước (miss steps) hoặc cháy cuộn dây.
-
Tải trọng ngang (Lateral Load): Giống như các dòng xy lanh trục vít khác, cấu trúc này chịu lực dọc trục rất tốt nhưng tránh tuyệt đối các lực uốn, lực tác động vuông góc ngang thân ty đẩy nhằm hạn chế cong trục vít hoặc kẹt cơ cấu.
-
Bôi trơn định kỳ: Trục vít bên trong cần được kiểm tra và tra mỡ bôi trơn chuyên dụng sau một thời gian dài hoạt động để giảm ma sát và tiếng ồn.
-
Giới hạn hành trình cơ khí: Do động cơ bước quay theo xung và thường không có công tắc hành trình cơ học tích hợp sẵn bên trong như loại dòng DC thông thường, hệ thống lập trình điều khiển cần cài đặt cảm biến hành trình ngoài hoặc giới hạn phần mềm để tránh việc thanh đẩy chạy quá giới hạn gây kẹt đứt cơ cấu.
-