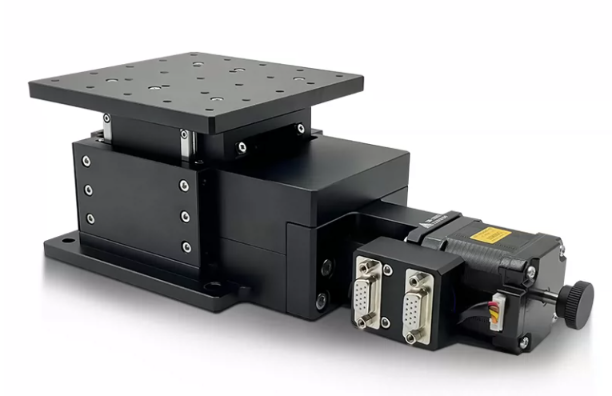
1. Cấu tạo
-
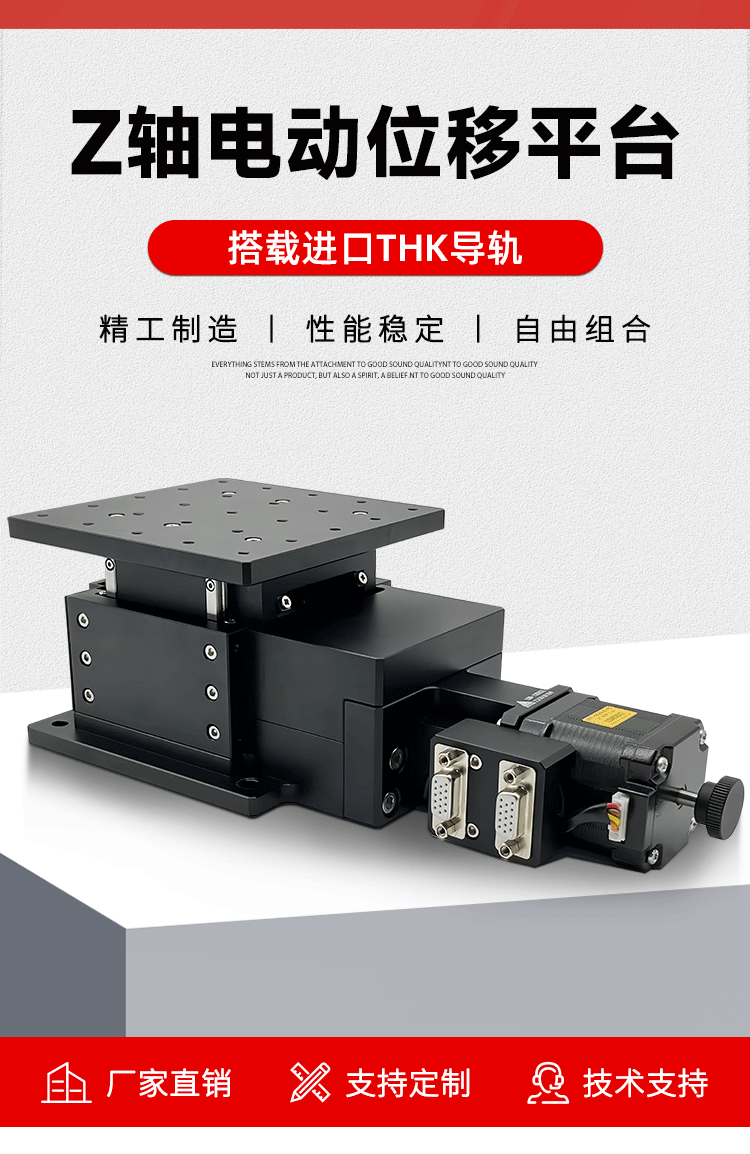
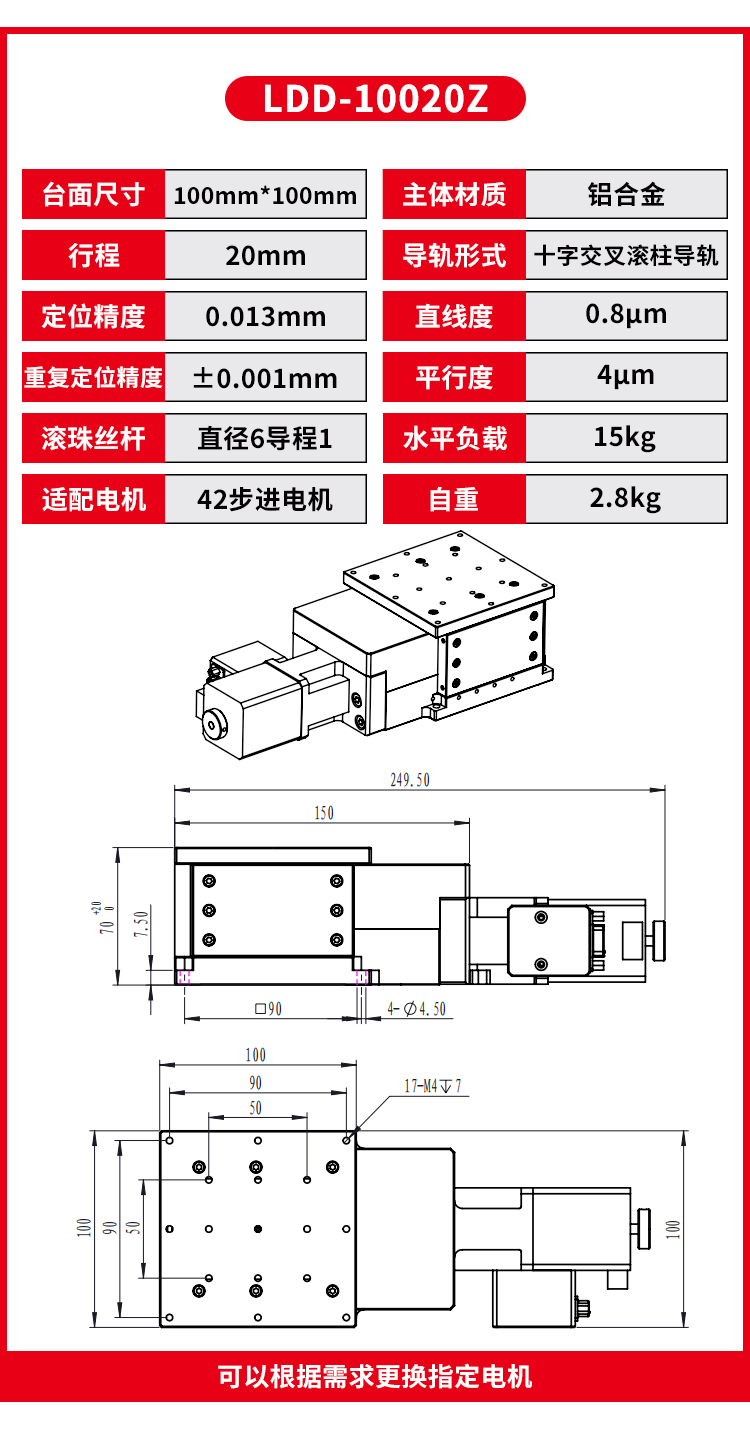
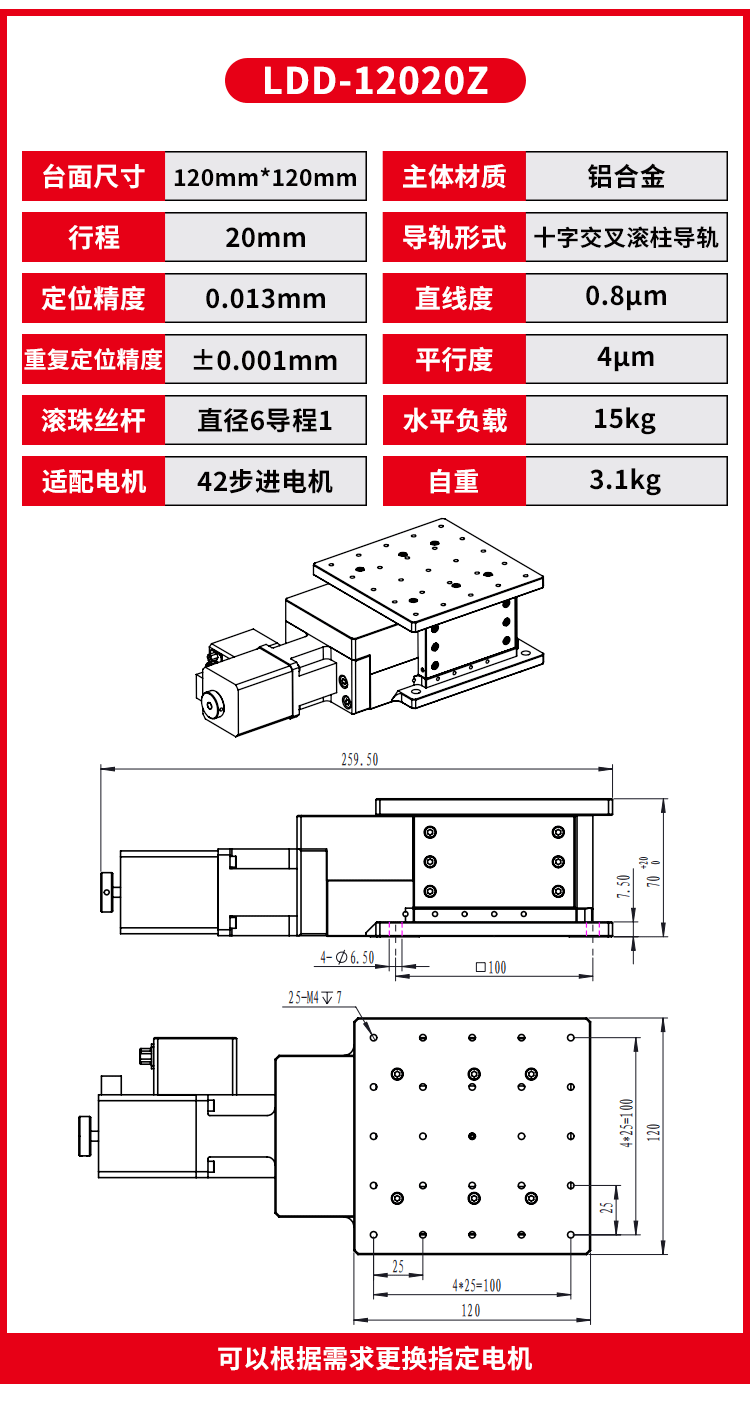
Cơ cấu nâng nêm nghiêng (Wedge Structure): Sử dụng cặp mặt nêm trượt nghiêng chính xác. Khi cơ cấu ngang di chuyển, nêm nghiêng chuyển đổi lực đẩy ngang thành động tác nâng/hạ thẳng đứng theo trục Z, giúp chịu tải trọng lớn và tăng độ cứng vững.
-
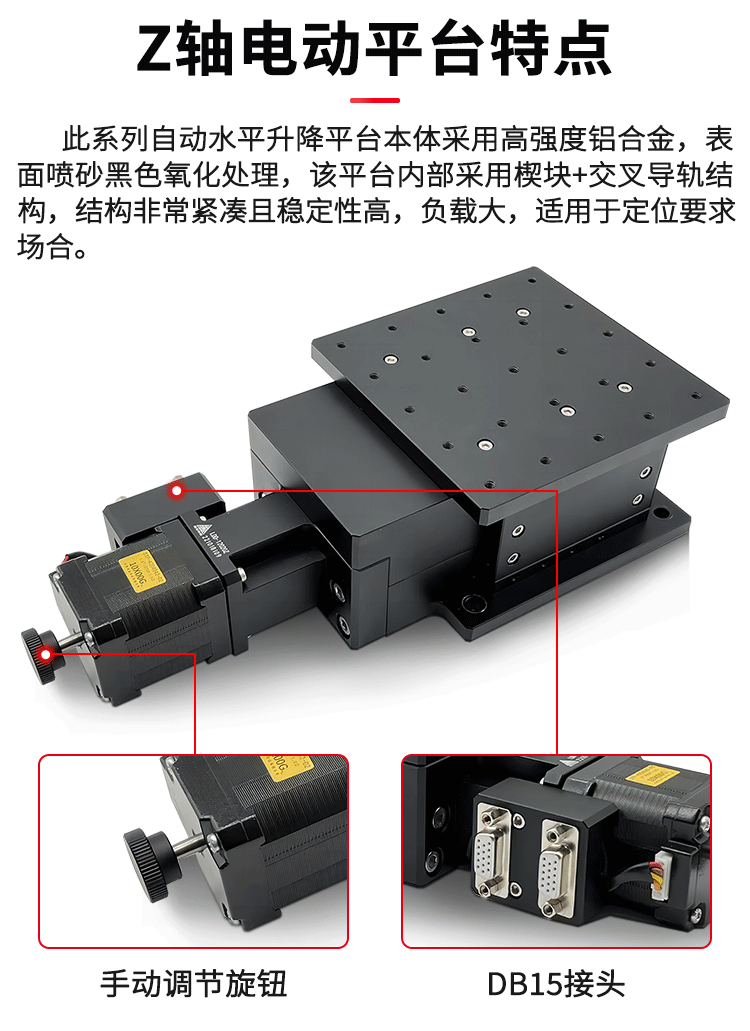
Động cơ điều khiển (Motor & Encoder): Tích hợp động cơ bước (Stepper Motor) hoặc động cơ Servo mini kết hợp với tay vặn tinh chỉnh thủ công ở phía sau, cho phép tự động hóa chuyển động tịnh tiến chính xác micromet.
-
Mặt bàn công tác (Top Platform): Bề mặt bằng hợp kim nhôm anốt hóa màu đen, được gia công sẵn các lỗ ren chuẩn (M6 / M4 hoặc 1/4 inch) để linh hoạt lắp đặt các gá kẹp, ống kính, thiết bị quang học hoặc mẫu đo.
-
Thanh dẫn hướng tuyến tính (Linear Guide): Trang bị thanh trượt bi tuyến tính chính xác ở các mặt bên để định hướng chuyển động trục Z, triệt tiêu độ nghiêng lệch, lắc dọc/ngang khi nâng hạ.
-
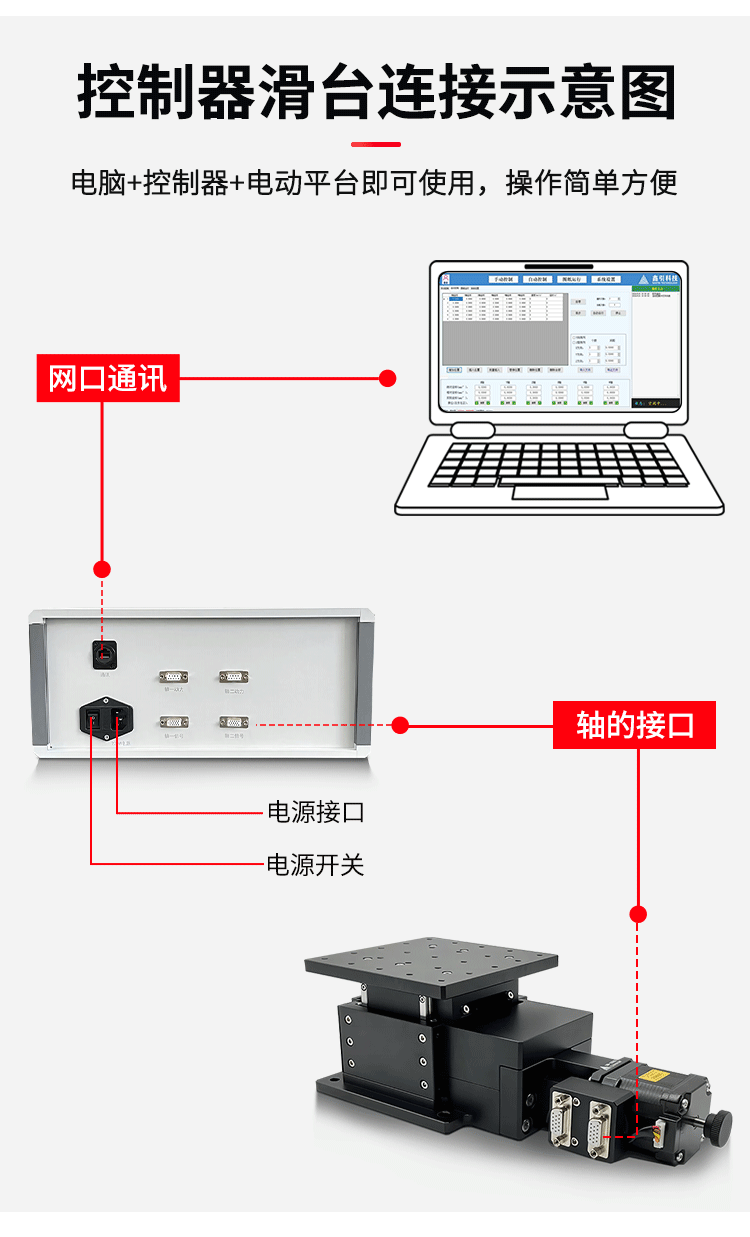
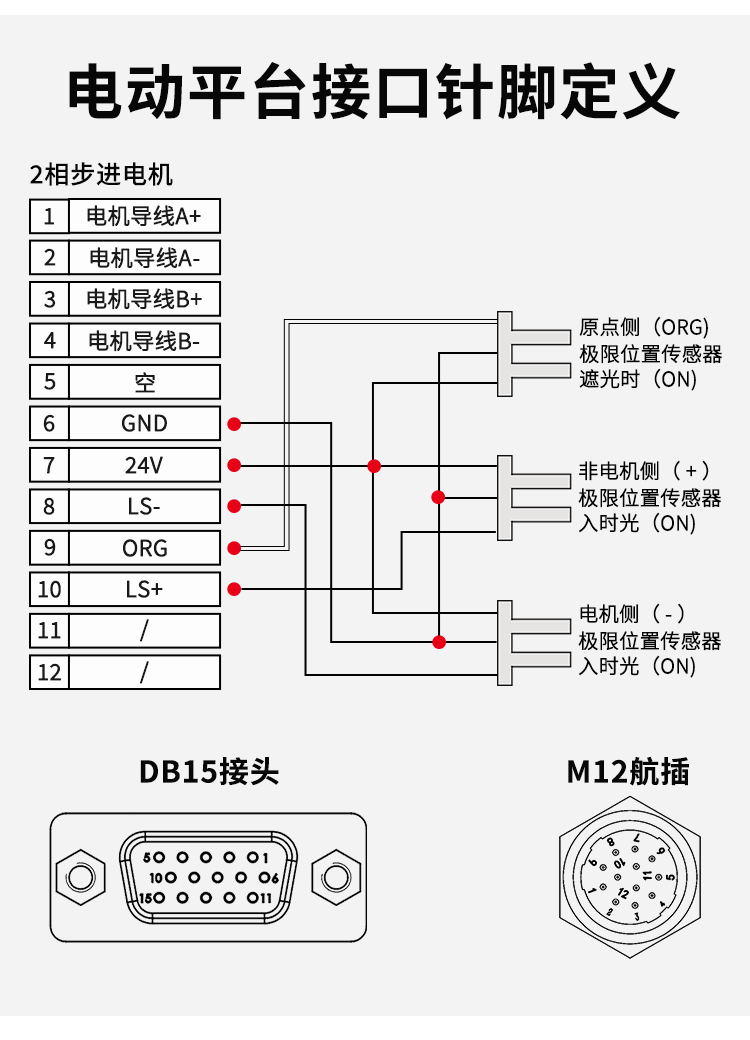
Cổng kết nối tín hiệu (DB Connectors): Tích hợp các cổng cắm tín hiệu chuẩn DB (DB9/DB15) ở phần đuôi động cơ giúp kết nối nhanh chóng với bộ điều khiển (Controller) và driver.
2. Nguyên lý hoạt động
-
Biến đổi chuyển động qua cơ cấu nêm: Động cơ bước xoay làm quay trục vít me chính xác, đẩy khối nêm phía dưới dịch chuyển theo phương ngang.
-
Tịnh tiến trục Z: Khối nêm đẩy mặt bàn trên trượt lên/nhiều theo mặt nghiêng, biến chuyển động ngang của vít me thành chuyển động nâng/hạ thuần túy theo phương đứng (Trục Z).
-
Định vị điểm dừng và giữ vị trí: Nhờ cơ cấu góc nghiêng của nêm và ren tự khóa của vít me, bàn nâng có khả năng giữ nguyên vị trí tuyệt đối khi ngắt điện mà không bị tuột tải dưới tác động của trọng lực.
3. Ứng dụng
-
Hệ thống quang học và Laser: Điều chỉnh độ cao tiêu cự (Focus adjustment) cho thấu kính, đầu phát laser, kính hiển vi quang học trong các bài thí nghiệm vật lý/quang học.
-
Căn chỉnh vi cơ khí & Bán dẫn: Lắp đặt trong các hệ thống tự động hóa căn chỉnh điểm (Alignment stage), trạm đo kiểm bán dẫn hoặc đóng gói linh kiện vi cơ điện tử (MEMS).
-
Thiết bị đo lường chính xác: Dùng làm trục Z cho các máy quét 3D, máy đo độ nhám bề mặt, hoặc hệ thống định vị mẫu tự động trong phòng lab.
4. Cách tính toán lựa chọn
-
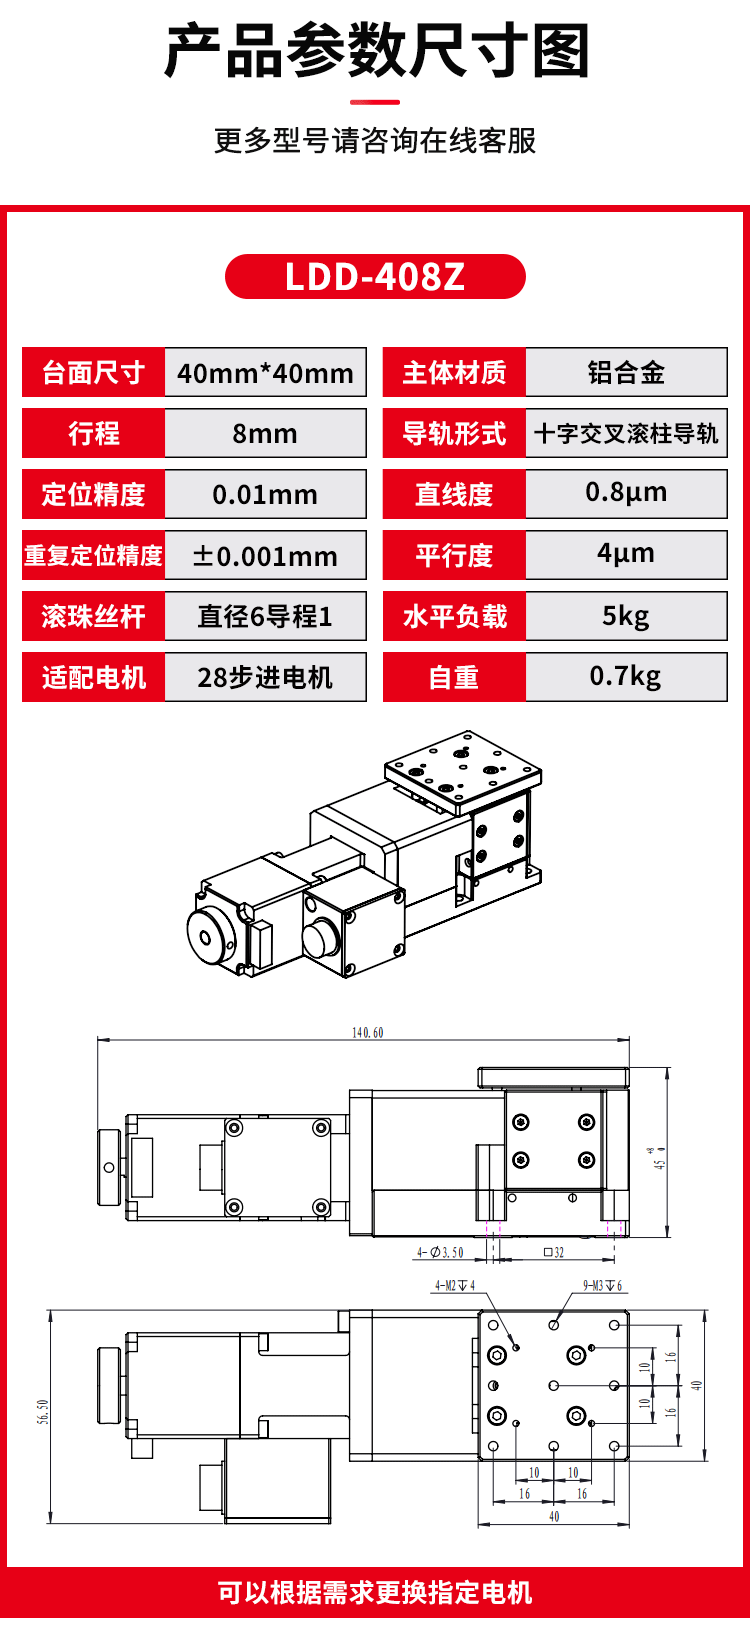
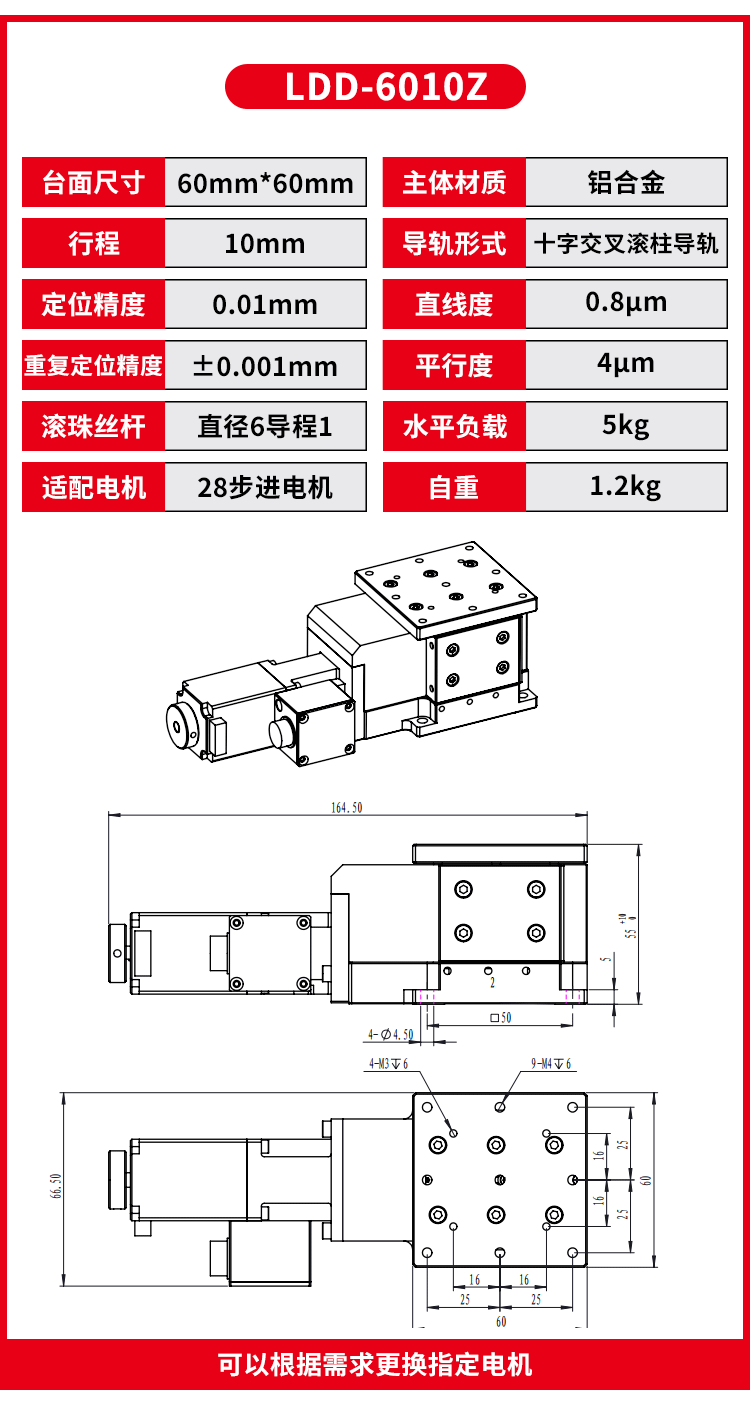
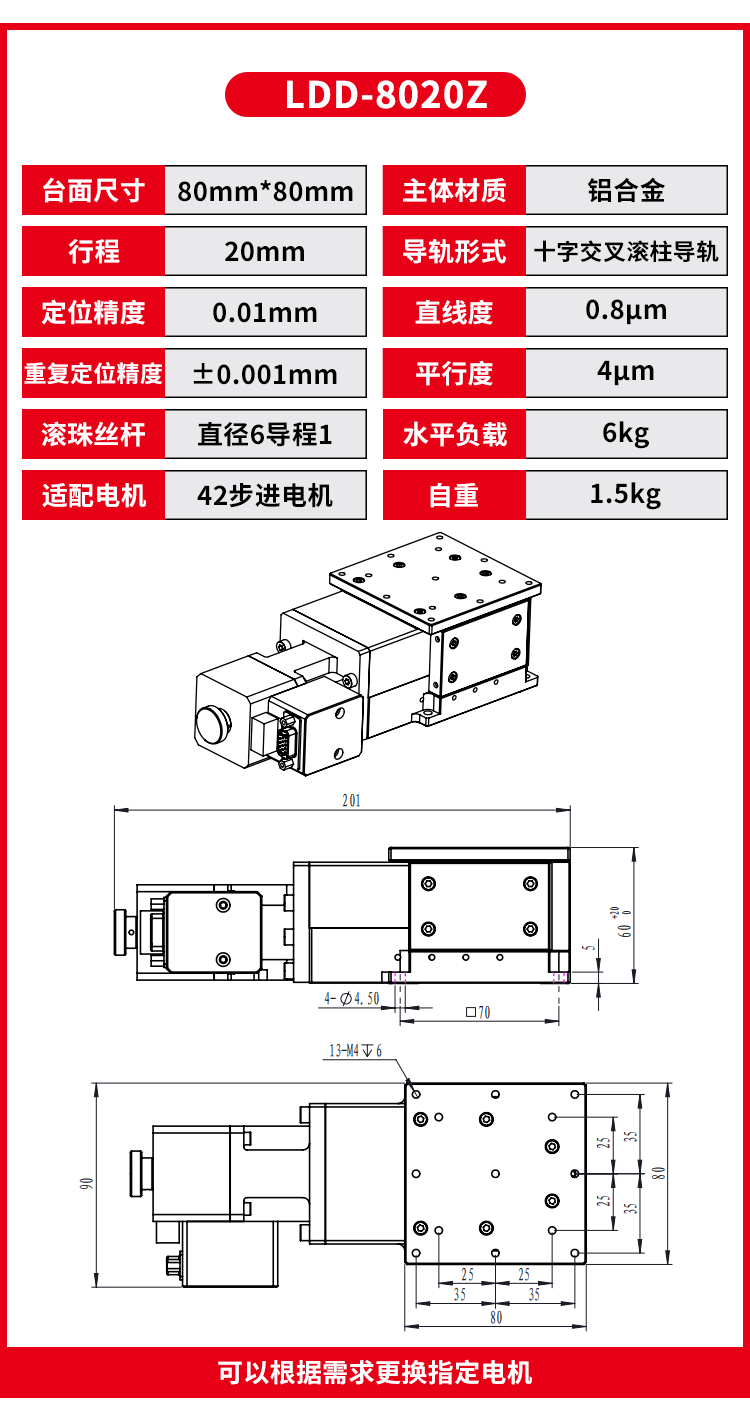
Hành trình nâng hạ trục Z (Z-Travel Range): Xác định khoảng cách nâng hạ tối đa cần thiết cho ứng dụng (ví dụ các mã phổ biến: 8mm8\text{mm}, 10mm10\text{mm}, 20mm20\text{mm} như trên thông số sản phẩm).
-
Tải trọng tĩnh và tải trọng động (Load Capacity): Tính tổng trọng lượng thiết bị sẽ đặt lên mặt bàn. Cơ cấu nêm chịu tải trọng theo phương đứng tốt hơn bệ nâng kéo cắt (Scissor lift), tuy nhiên vẫn cần tuân thủ tải trọng tối đa khuyến cáo của nhà sản xuất.
-
Độ phân giải bước (Step Resolution): Tính toán độ chính xác dịch chuyển trên mỗi xung động cơ (resolution=Bước vıˊt me×tan(θ)Soˆˊ bước/voˋngresolution = \frac{\text{Bước vít me} \times \tan(\theta)}{\text{Số bước/vòng}}). Đảm bảo độ phân giải đáp ứng được yêu cầu tinh chỉnh (thường từ 0.5μm÷5μm0.5\mu\text{m} \div 5\mu\text{m}).
-
Tốc độ di chuyển (Max Speed): Chọn thông số tỷ số truyền và động cơ phù hợp với tốc độ đáp ứng mong muốn của hệ thống tự động hóa.